
Esercizio sui moti relativi 34 è il trentaquattresimo esercizio della raccolta esercizi dedicati ai moti relativi. Il successivo esercizio disponibile nella sequenza è Esercizio sui moti relativi 35, mentre il precedente è Esercizio sui moti relativi 33. L’argomento dei moti relativi precede lo studio degli esercizi svolti sul lavoro e sull’energia e prosegue con l’analisi degli esercizi svolti sui sistemi di punti materiali. Questo esercizio è rivolto agli studenti del corso di Fisica 1, risultando particolarmente utile per i percorsi di studio in ingegneria, fisica e matematica.
Testo dell’Esercizio sui moti relativi 34
 . In figura 1 è presente un blocco
 di massa
 , posto su un piano inclinato che poggia su di un piano orizzontale e collegato, tramite un unico filo ideale, a un blocco
 di massa
 . Il filo passa sulle carrucole
 e
 . Sul blocco è appoggiato un ulteriore blocco
 di massa
 . Il sistema fisico è in condizioni di equilibrio. Si ipotizzi che valga
 e che il piano inclinato formi un angolo
 con il piano orizzontale; i contatti tra il blocco e il piano inclinato e tra il blocco e il piano orizzontale sono scabri e sono caratterizzati da un comune coefficiente di attrito statico
 e da un comune coefficiente di attrito dinamico
 , mentre nel primo punto il contatto tra i blocchi e è privo di attrito.

- Si determini il valore minimo del coefficiente di attrito statico
 per il quale sussiste l’equilibrio e il corrispondente modulo
 della reazione sviluppata dalla carrucola
 .
- In questo secondo punto anche il contatto tra i blocchi
 e è scabro e ha coefficiente di attrito dinamico pari a
 , uguale a quello delle altre superfici. Al blocco , nella posizione di figura 1, viene applicato un impulso
 orizzontale, nel verso indicato in figura, per metterlo in moto. Si determini quale condizione deve valere affinché il blocco rimanga fermo mentre si muove su . Successivamente si ipotizzi che si muova mentre si muove su di esso. In queste condizioni si calcoli il modulo
 della velocità che il blocco possiede rispetto al blocco dopo aver percorso sopra un tratto di lunghezza
 .
 orizzontale, nel verso indicato in figura, per metterlo in moto. Si determini quale condizione deve valere affinché il blocco
 della velocità che il blocco
 .
Si considerino ideali il filo e le carrucole presenti nel sistema fisico illustrato in figura 1. Inoltre, si ipotizzi che tra il filo e le carrucole non vi sia attrito e che il filo sia sempre teso.
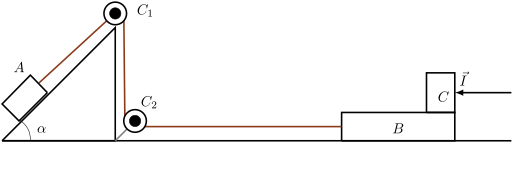
Figura 1: geometria del problema.
Richiami teorici.
 , la somma fra la risultante di tutte le forze reali applicate a tale punto e la risultante delle forze apparenti uguaglia la massa del punto materiale per la sua accelerazione relativa rispetto al sistema di riferimento non inerziale. In formule:
(1) 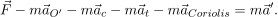
Nell’equazione (1):
-
 è la risultante di tutte le forze reali applicate al punto materiale;
-
 è l’accelerazione del sistema di riferimento non inerziale rispetto a un sistema di riferimento inerziale;
-
 , dove
 è la velocità angolare con la quale ruota il sistema di riferimento non inerziale rispetto al sistema di riferimento inerziale e
 è il vettore posizione del punto materiale rispetto al sistema di riferimento non inerziale;
-
 è la forza centrifuga, dove
 ;
-
 è la forza di Coriolis, dove
 , essendo
 la velocità relativa del punto materiale rispetto al sistema di riferimento non inerziale;
- è l’accelerazione relativa del punto materiale nel sistema di riferimento non inerziale.
 è la risultante di tutte le forze reali applicate al punto materiale;
 è l’accelerazione del sistema di riferimento non inerziale rispetto a un sistema di riferimento inerziale;
 , dove
 è la velocità angolare con la quale ruota il sistema di riferimento non inerziale rispetto al sistema di riferimento inerziale e
 è il vettore posizione del punto materiale
 è la forza centrifuga, dove
 ;
 è la forza di Coriolis, dove
 , essendo
 la velocità relativa del punto materiale rispetto al sistema di riferimento non inerziale;
 è l’accelerazione relativa del punto materiale
In particolare
(2) 
Svolgimento punto 1.
, manteniamo distinti i due parametri nel corso dei calcoli, così da ottenere risultati validi anche nel caso più generale.
Sul blocco si manifestano la reazione vincolare  , la forza peso
 e la tensione
 . Sul corpo si manifestano la reazione vincolare
 e la forza peso
 . Sul blocco si manifestano la tensione
 , la reazione vincolare
 , la forza
 per il terzo principio della dinamica, la forza peso
 e la forza di attrito statico
 . Inoltre, scegliamo due sistemi di riferimento fissi
 e
 , come rappresentato in figura 2, per osservare il sistema fisico in esame.
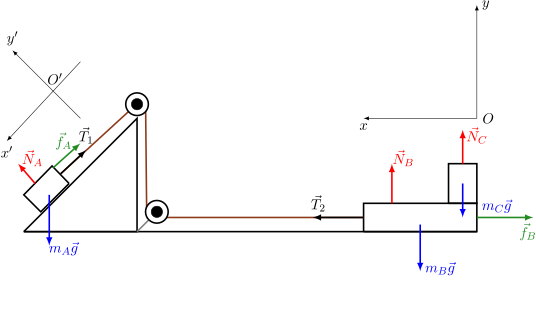
Figura 2: rappresentazione dei sistemi di riferimento e delle forze che si manifestano nel sistema fisico studiato.
Ovviamente la forza  è la forza di attrito statico tra il blocco e il piano inclinato e è la forza di attrito statico tra il blocco e il piano orizzontale. In generale i loro moduli soddisfano
 e
 . In corrispondenza del valore minimo di , entrambi i vincoli di attrito risultano saturi; pertanto
(3) 
Poiché il filo è ideale e non vi è attrito tra il filo e le carrucole, vale  . Per la seconda legge della dinamica in condizioni di equilibrio osservando dai due precedenti sistemi di riferimento si ha
(4) 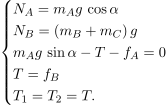
Risolvendo il sistema si trova che
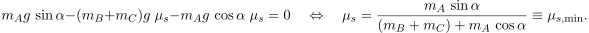
Si conclude che il coefficiente di attrito statico minimo è
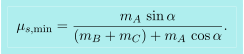
Calcoliamo la reazione vincolare  della carrucola. Di seguito, in figura 3, rappresentiamo la reazione vincolare della carrucola.
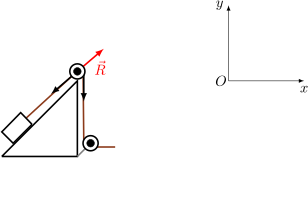
Figura 3: rappresentazione della forza .
Siano  e
 rispettivamente i versori dell’asse delle
 e dell’asse delle
 . Dalla figura 3 si deduce che
(5) 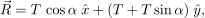
da cui
(6) 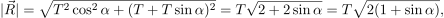
dove
(7) 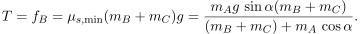
Concludiamo che il modulo della reazione vincolare della carrucola è
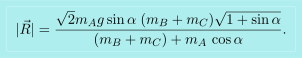
Svolgimento punto 2.
, considerando che a  il corpo è fermo, si trova
(8) 
dove  e
 è la velocità iniziale che ha il corpo rispetto al sistema fisso, cioè subito dopo che l’impulso cessa di essere applicato al corpo .
All’impulso
 è associata una forza impulsiva
 , applicata al corpo per un intervallo di tempo brevissimo. Vanno studiati due diversi casi: nel primo si determina la condizione affinché i blocchi e rimangano in quiete mentre si muove su ; nel secondo si considera il caso in cui anche e entrino in movimento. Assumiamo inizialmente che i corpi e siano in quiete e che il corpo sia in movimento con velocità orizzontale iniziale di modulo . Sul blocco si manifestano la reazione vincolare , la forza peso , la tensione e la forza di attrito statico
 . Sul corpo si manifestano la reazione vincolare , la forza peso e la forza di attrito dinamico
 . Sul blocco si manifestano la tensione , la reazione vincolare , la forza per il terzo principio della dinamica, la forza peso , la forza di attrito statico
 e la forza
 per il terzo principio della dinamica. Inoltre, come nel punto precedente, scegliamo due sistemi di riferimento fissi e , come rappresentato in figura 4.
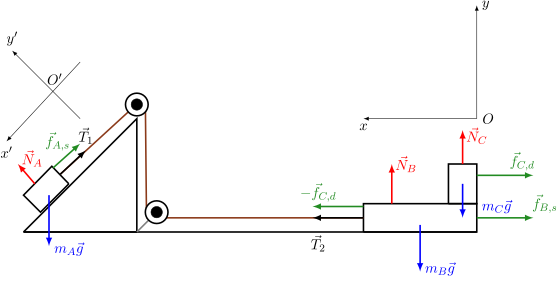
Figura 4: rappresentazione delle forze che si manifestano nel secondo punto del problema.
Nel secondo punto rappresenta il coefficiente di attrito statico effettivo; deve pertanto valere  , senza che si debba porre necessariamente
 . Dall’equilibrio del blocco lungo il piano inclinato segue

La tensione non è quindi determinata univocamente. Il minimo valore compatibile con l’equilibrio del blocco è
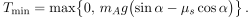
Poiché la forza di attrito statico richiesta al contatto tra e il piano orizzontale cresce al crescere di  , il blocco può rimanere fermo mentre scivola su di esso se e soltanto se
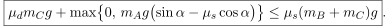
Nel regime considerato implicitamente nel seguito, ossia quando  , risulta
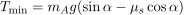 e la condizione precedente diventa
(9) 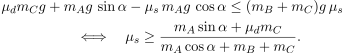
Se si imponesse proprio , la disequazione (9) non potrebbe essere soddisfatta per alcun  : l’ulteriore forza di attrito esercitata da farebbe quindi entrare in movimento il blocco .
Assumiamo ora che la precedente condizione non sia verificata e che il sistema entri in movimento. Supponiamo che scenda lungo il piano inclinato, che si muova verso sinistra e che continui a scivolare verso sinistra rispetto a . In questa nuova configurazione al posto delle forze di attrito statico sui vari corpi si manifestano le forze di attrito dinamico. Sul corpo la forza di attrito dinamico è pari a  , sul corpo la forza di attrito dinamico è pari a
 e, infine, sul corpo la forza di attrito dinamico è pari a
 . Sotto tali ipotesi possiamo scrivere, sempre per la seconda legge della dinamica, quanto segue
(10) 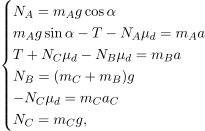
dove  è l’accelerazione comune dei blocchi e rispetto al sistema fisso e
 è l’accelerazione del corpo
rispetto al sistema fisso. Risolvendo il precedente sistema si ottiene
(11) 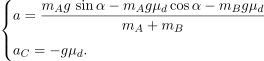
Il verso di movimento assunto per i blocchi e è coerente purché
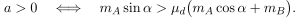
Sfruttando il precedente sistema possiamo trovare l’accelerazione relativa del blocco rispetto al blocco , cioè
(12) 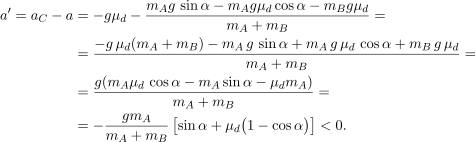
Il risultato  mostra che il moto relativo di rispetto a è decelerato. Scegliamo un sistema di riferimento
 solidale con e orientiamo l’asse nel verso iniziale del moto relativo di ; tale sistema è chiaramente non inerziale dato che sta accelerando rispetto al sistema fisso. Rispetto a tale sistema di riferimento, per la cinematica, ha velocità
(13) 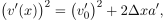
dove  è la velocità in funzione dello spazio,
 è la velocità iniziale di nel sistema e
 è lo spazio percorso. Imponiamo
 ,
 (si ricordi il risultato ottenuto nell’equazione (8)) e sfruttiamo l’equazione (12), ottenendo dalla precedente equazione
(14) 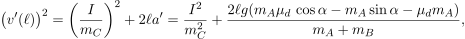
o anche
(15) 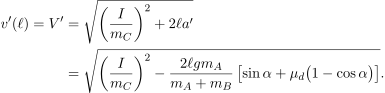
Si conclude che la velocità cercata è
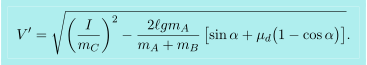
Questa espressione è valida soltanto finché il blocco continua a scivolare rispetto a . Il radicando deve pertanto essere non negativo:
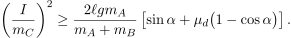
Equivalentemente,
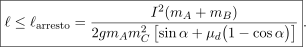
Per  il blocco sta ancora scivolando su ; per
 la velocità relativa si annulla. Se
 , raggiunge velocità relativa nulla prima di aver percorso il tratto richiesto e occorre studiare una nuova fase del moto, verificando se i blocchi e possano procedere solidalmente.
Approfondimento.
 si poteva procedere per via geometrica, applicando il metodo del parallelogramma. A tal proposito consideriamo la figura 5, rappresentata di seguito.
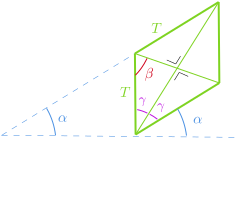
Figura 5: metodo del parallelogramma.
Dalla figura 5 si deduce che  in quanto
(16) 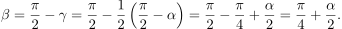
Per di più dalla figura 5 si può osservare che
(17) 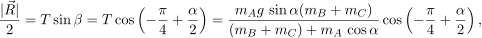
conseguentemente
(18) 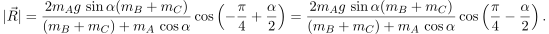
Osserviamo che l’espressione di  ottenuta al punto precedente e l’espressione di ottenuta nell’equazione precedente non differiscono, infatti
(19) 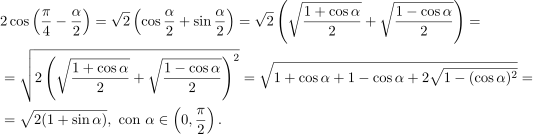
Osservazione.
(20) 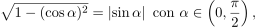
e
(21) 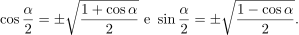
Però siccome assumiamo  abbiamo preso
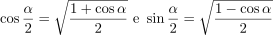 .
Inoltre, è interessante notare che
(22) 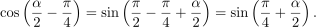
Fonte: Problemi di fisica generale – S. Rosati e L. Lovitch.
Esercizi di Meccanica razionale
Se siete interessati ad approfondire argomenti inerenti alla Meccanica razionale, di seguito troverete tutte le cartelle relative presenti sul sito Qui Si Risolve. Ciascuna cartella contiene numerosi esercizi con spiegazioni dettagliate, progettate per offrire una preparazione solida e una conoscenza approfondita della materia.
Leggi...
Ulteriori risorse didattiche per la fisica
Leggi...
- Physics Stack Exchange – Parte della rete Stack Exchange, questo sito è un forum di domande e risposte specificamente dedicato alla fisica. È un’ottima risorsa per discutere e risolvere problemi di fisica a tutti i livelli, dall’elementare all’avanzato.
- ArXiv – ArXiv è un archivio di preprint per articoli di ricerca in fisica (e in altre discipline scientifiche). Gli articoli non sono peer-reviewed al momento della pubblicazione su ArXiv, ma rappresentano un’importante risorsa per rimanere aggiornati sugli sviluppi più recenti nella ricerca fisica.
- Phys.org – Questo sito offre notizie e aggiornamenti su una vasta gamma di argomenti scientifici, con un focus particolare sulla fisica. È una risorsa utile per rimanere aggiornati sugli ultimi sviluppi nella ricerca e nelle scoperte fisiche.
- Physics Forums – Una delle comunità online più grandi per la fisica e la scienza in generale. Offre discussioni su vari argomenti di fisica, aiuto con i compiti, e discussioni su articoli di ricerca.
- The Feynman Lectures on Physics – Questo sito offre accesso gratuito alla famosa serie di lezioni di fisica di Richard Feynman, un’ottima risorsa per studenti di fisica di tutti i livelli.
- American Physical Society (APS) – La APS è una delle organizzazioni più importanti per i fisici. Il sito offre accesso a pubblicazioni, conferenze, risorse educative e aggiornamenti sulle novità del mondo della fisica.
- Institute of Physics (IOP) – L’IOP è un’importante organizzazione professionale per i fisici. Il sito offre risorse per l’apprendimento, accesso a riviste scientifiche, notizie e informazioni su eventi e conferenze nel mondo della fisica.
- Physics World – Physics World è una rivista online che offre notizie, articoli, interviste e approfondimenti su vari argomenti di fisica. È una risorsa preziosa per chiunque sia interessato agli sviluppi contemporanei nella fisica.
- Quanta Magazine (sezione Fisica) – Quanta Magazine è una pubblicazione online che copre notizie e articoli di approfondimento su matematica e scienze. La sezione fisica è particolarmente interessante per i contenuti di alta qualità e le spiegazioni approfondite.
- Perimeter Institute – Il Perimeter Institute è un importante centro di ricerca in fisica teorica. Il sito offre accesso a conferenze, workshop e materiale educativo, ed è un’ottima risorsa per chi è interessato alla fisica teorica avanzata.
[/pms-restrict]