
Sommario
Teoria e primo esercizio sono consultabili liberamente. Dal secondo esercizio è richiesto un abbonamento attivo.
Autori e revisori
Notazioni
 ,  | Modulo di ciascuna carica del dipolo e carica totale di una distribuzione. |
 ,  | Separazione totale fra le due cariche e vettore diretto da  a  . |
 ,  | Momento di dipolo elettrico e suo modulo, in  . |
 ,  ,  | Vettore posizione rispetto al centro del dipolo, suo modulo e versore radiale. |
 ,  | Distanze del punto di osservazione dalle cariche positiva e negativa. |
 | Versori cartesiani. Il simbolo  indica il vettore nullo. |
 ,  | Angolo polare e azimutale. Nella rotazione, indica l'angolo fra dipolo e campo, precisato nel testo. |
 ,  ,  | Campo elettrico, potenziale elettrico ed energia potenziale. |
 | Campo delle sorgenti esterne, escluso quello del dipolo considerato. |
 ,  | Momento delle forze rispetto al polo  e momento d'inerzia rispetto all'asse di rotazione. |
 ,  ,  | Polarizzabilità, polarizzazione del materiale e spostamento elettrico. |
 ,  | Permittività del vuoto e costante  . |
 ,  ,  | Prodotto scalare, prodotto vettoriale e operatore differenziale nabla. |
Introduzione
La trattazione parte dalle due cariche e ricava potenziale e campo, distinguendo le espressioni esatte dalle approssimazioni. Studia poi l'interazione con campi esterni, il problema energetico, il dipolo indotto e il legame con i dielettrici. Una sezione finale precisa i limiti dell'elettrostatica e introduce il dipolo oscillante. Gli esercizi svolti applicano i risultati a configurazioni e dati diversi.
Sono richiesti la legge di Coulomb, la somma vettoriale, le derivate e gli integrali elementari. Il gradiente in coordinate sferiche viene ricostruito dal differenziale del potenziale. Le fonti [4, 1, 3] offrono riferimenti complementari; i calcoli qui svolti esplicitano convenzioni di segno, significato dei simboli e condizioni di validità.
Il simbolo  segnala un'approssimazione. Quando si usa il dipolo ideale, le formule valgono esattamente per quel modello nei punti diversi dalla sorgente; quando lo si impiega per descrivere due cariche separate, occorre invece controllare quanto sia piccola la loro distanza rispetto alle altre lunghezze del problema.
Richiami di teoria
Lavoreremo nel vuoto, in condizioni elettrostatiche. Indicheremo con la permittività elettrica del vuoto e porremo . Le cariche sono considerate puntiformi; le formule del campo e del potenziale valgono quindi nei punti diversi dalle loro posizioni.
1.1 Modello e momento di dipolo
Sia il valore assoluto di ciascuna carica. Scegliamo un sistema cartesiano  , con versori
 ,
 e
 , in modo che il punto medio delle cariche coincida con l'origine . Poniamo la carica positiva in
 e quella negativa in
 , dove
 è la semidistanza fra le cariche. La loro distanza è dunque .
La figura 1 fissa la geometria e distingue le distanze dalle due cariche dalla distanza rispetto al centro.
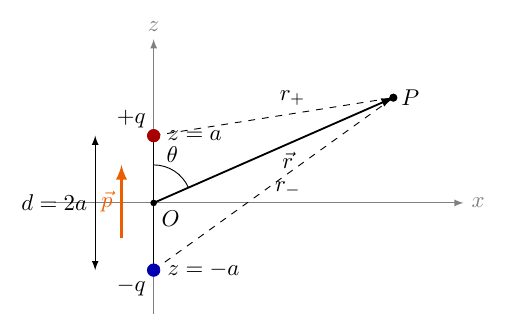
Figura 1: geometria del dipolo finito. Il momento punta dalla carica negativa a quella positiva; e sono distanze scalari.
e , il momento di dipolo elettrico è il vettore
(1.1) 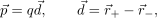
dove  e
 sono le posizioni delle cariche positiva e negativa. Il vettore
 , e quindi
 , è diretto dalla carica negativa a quella positiva. Nel riferimento scelto si ha

L'unità di misura di  nel Sistema Internazionale è il coulomb metro, , prodotto dell'unità di carica per quella di lunghezza. La direzione di identifica l'asse del dipolo e il suo verso distingue quale estremità contiene la carica positiva. Due dipoli possono avere lo stesso momento pur avendo cariche e separazioni diverse: il solo valore di non determina la struttura della sorgente a piccola distanza.
Per una distribuzione discreta di  cariche
 , poste nei punti di vettore posizione
 rispetto a un'origine assegnata, si definiscono
(1.2) 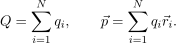
Qui è la carica totale, mentre l'indice  individua ciascuna carica. La definizione restituisce immediatamente
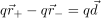 per la coppia appena descritta.
Se la carica è distribuita con densità volumica  in una regione
 , la somma diventa un integrale:
(1.3) 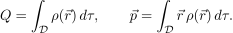
L'elemento  è un volume infinitesimo e
 è la carica che contiene. Per distribuzioni superficiali o lineari si sostituisce rispettivamente con
 oppure
 , dove
 e
 sono le densità di carica per unità di area e di lunghezza. Supponiamo che la distribuzione sia localizzata e che gli integrali indicati esistano.
1.2 Scelta dell'origine
a  , mantenendo paralleli gli assi, e
 , il momento della stessa distribuzione di carica diventa

Per una distribuzione neutra, cioè con  , il momento di dipolo è indipendente dalla scelta dell'origine.
Dimostrazione. La posizione della carica rispetto alla nuova origine è  . Applicando la definizione (1.2) si ottiene
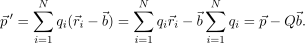
La stessa argomentazione vale per una distribuzione continua: ogni elemento di carica  resta invariato dalla traslazione delle coordinate e il suo vettore posizione diventa
 . Pertanto
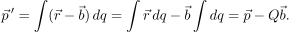
Se , il termine che dipende dalla traslazione scompare.
La neutralità non implica però che il momento di dipolo sia diverso da zero. Per esempio, quattro cariche nei punti  e nei punti
 hanno sia sia
 : i contributi di ciascuna coppia si compensano nella somma (1.2). La distribuzione non è priva di campo; semplicemente, il suo termine dipolare è nullo e la descrizione a grande distanza richiede termini di ordine successivo. Per una distribuzione non neutra, invece, occorre sempre indicare rispetto a quale origine è calcolato .
2.1 Espressione esatta
Consideriamo un punto di osservazione  con vettore posizione
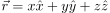 e distanza
 dall'origine. Le distanze di dalle cariche positiva e negativa sono, rispettivamente,
(2.1) 
I simboli  e
 indicano distanze, sempre positive nei punti considerati; non sono coordinate con segno. Ponendo uguale a zero il potenziale all'infinito, il principio di sovrapposizione fornisce
(2.2) 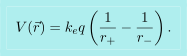
Questa espressione non richiede che il punto sia lontano dal dipolo. Il segno meno deriva dalla carica ; il potenziale è uno scalare e i due contributi si sommano algebricamente.
Introduciamo l'angolo polare , compreso fra  e il semiasse positivo
 , con
 . Poiché
 , il teorema del coseno dà
(2.3) 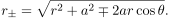
Sul piano equatoriale  , le due distanze coincidono e il potenziale è esattamente nullo. Nel semispazio
 la carica positiva è più vicina e
 ; nel semispazio opposto si ha
 .
2.2 Approssimazione dipolare
Per osservazioni a distanza  , il rapporto
 è piccolo. Possiamo quindi espandere i due denominatori. Ponendo
 e
 , la relazione (2.3) diventa
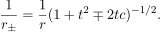
Lo sviluppo di Taylor 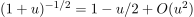 , per
 , conduce al primo ordine a
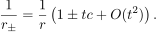
Sottraendo i contributi, i termini  si cancellano perché la carica totale è nulla. Il primo termine superstite vale
(2.4) 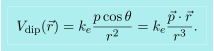
Il pedice  distingue il contributo dipolare dal potenziale esatto della coppia finita. La dipendenza angolare conta quanto quella radiale: a parità di distanza, il potenziale cambia con l'orientazione del punto rispetto a .
La stessa formula chiarisce il significato del momento di una distribuzione generica. Siano le sue cariche, le loro posizioni e  un raggio che le contenga tutte, cioè
 . Per
 , lo sviluppo
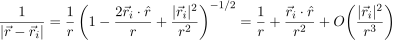
permette di sommare separatamente i contributi dello stesso ordine:
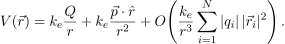
Il primo termine dipende solo dalla carica totale  ; il secondo contiene proprio
 . Sostituendo la somma con l'integrale sulla sorgente si ottiene il momento continuo (1.3). Se e
 , il termine dipolare è il primo contributo generalmente presente, pur annullandosi in particolari direzioni.
Per valutare correttamente l'errore conviene sfruttare la simmetria della sorgente. La funzione 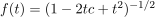 soddisfa
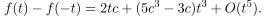
La differenza contiene soltanto potenze dispari di  : i termini pari si cancellano. Poiché
 , si ottiene
(2.5) 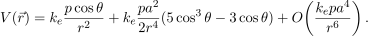
In particolare, l'errore assoluto della prima approssimazione è  . Questa notazione esprime una stima nel limite
 e non il valore numerico esatto dell'errore. Per una direzione in cui
 , il rapporto fra errore e termine dipolare è di ordine
 . Sul piano equatoriale entrambi i potenziali sono nulli e tale errore relativo, scritto come quoziente per
 , non è definito.
La cancellazione del termine di ordine  vale per la coppia simmetrica qui studiata. Una distribuzione neutra generica può invece presentare un termine quadrupolare di quell'ordine: la sola neutralità non giustifica la stima più favorevole (2.5).
La simmetria è evidente anche senza sviluppi: sostituendo con  , le distanze e si scambiano, quindi
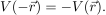
Il potenziale del dipolo puro è dunque dispari rispetto all'inversione del punto di osservazione. Questa proprietà vale sia per la coppia finita centrata nell'origine sia per il suo termine dipolare.
Occorre infine distinguere un'approssimazione da un modello ideale. Nel dipolo finito manteniamo  e
 assegnati e usiamo (2.4) soltanto abbastanza lontano. Il dipolo ideale, invece, si ottiene facendo tendere a zero e all'infinito, mantenendo costante . Nel limite, (2.4) è il potenziale del modello in ogni punto con
 . L'origine resta singolare. Un dipolo ideale non permette di ricostruire il campo nelle immediate vicinanze delle due cariche di una coppia reale.
3.1 Campo esatto e campo ideale
Il campo esatto si trova sommando vettorialmente i campi delle due cariche. Con le distanze definite in (2.1), risulta
(3.1) 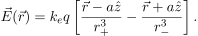
Ciascun numeratore è il vettore diretto dalla corrispondente carica al punto . La divisione per il cubo della distanza combina il fattore  della legge di Coulomb con la normalizzazione del versore.
Ricaviamo ora il campo ideale dal potenziale, usando  . In coordinate sferiche,
 indica il verso di aumento di ,
 quello di aumento dell'angolo polare e
 quello di aumento dell'angolo azimutale , misurato attorno all'asse . Uno spostamento infinitesimo si scrive
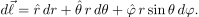
Confrontando  con il differenziale ordinario di
 , si riconoscono le componenti del gradiente:
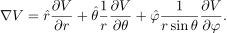
I fattori e  traducono variazioni angolari in lunghezze. Per
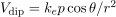 , le derivate sono
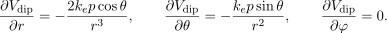
(3.2) 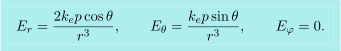
Queste sono componenti con segno, non moduli. In particolare, la componente radiale cambia segno attraversando il piano equatoriale.
Poiché 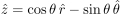 e
 , possiamo eliminare i riferimenti espliciti all'asse scelto:
(3.3) 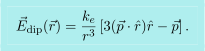
La formula vale per qualunque orientazione di . Il campo non è in generale radiale e il suo modulo è
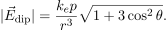
Per  è diverso da zero in ogni punto del modello con . A differenza del potenziale, il vettore campo è pari per inversione:
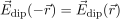 . Anche il campo esatto (3.1) ha questa proprietà. I vettori in punti antipodali sono uguali, se confrontati nello stesso riferimento cartesiano.
3.2 Asse e piano equatoriale
Sull'asse, per ogni  , la componente cartesiana esatta è
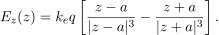
Fra le cariche, cioè per  , entrambi i contributi puntano da a e il campo è opposto a . All'esterno del segmento il campo è invece concorde con , anche sul semiasse negativo. Sull'asse positivo, in un punto con coordinata
 , i campi delle cariche hanno versi opposti. Dalla legge esatta segue
(3.4) 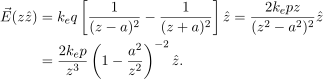
Se  , il fattore fra parentesi tende a uno: ritroviamo
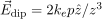 . Il dipolo ideale sottostima quindi il modulo assiale della coppia finita. Lo sviluppo del fattore correttivo è
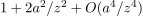 .
Sul piano equatoriale poniamo invece  , distanza del punto dall'asse . Le componenti parallele al piano si cancellano, mentre quelle lungo si sommano:
(3.5) 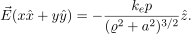
Per  , si ottiene
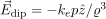 . Il campo equatoriale è opposto a e, alla stessa distanza dall'origine, il suo modulo ideale è metà di quello assiale. Il rapporto fra modulo esatto e ideale vale
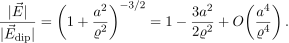
Sul piano equatoriale l'approssimazione ideale sovrastima dunque il modulo. Il campo finito resta regolare anche nel punto medio, dove 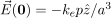 ; il modello ideale, invece, non è definito nell'origine.
Più in generale, lo sviluppo del campo esatto per dà 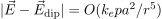 ; dividendo per
 , l'errore relativo è di ordine . L'affermazione riguarda il vettore completo: una singola componente può annullarsi e rendere privo di significato il proprio errore relativo. Per esempio, a distanza
 gli errori rispetto al campo esatto sono circa il
 sull'asse e l'
 sul piano equatoriale. La distanza da confrontare con le dimensioni della sorgente è sempre misurata dal suo centro.
Per rendere quantitativa la condizione , definiamo l'errore relativo rispetto al modulo esatto come 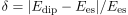 . Sull'asse esterno e sul piano equatoriale si ottiene, rispettivamente,
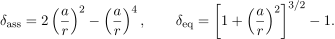
La figura 2 mostra che una distanza di alcune volte può lasciare un errore di diversi punti percentuali. La precisione richiesta va quindi confrontata con l'errore, oltre che con la sola disuguaglianza geometrica.
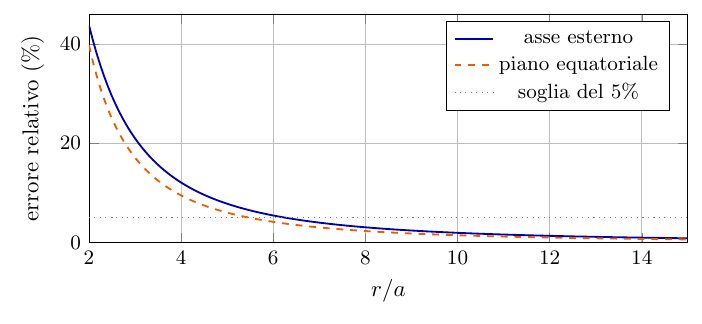
Figura 2: errore delle formule dipolari rispetto al campo esatto delle due cariche. Sull'asse l'approssimazione sottostima il modulo, sul piano equatoriale lo sovrastima.
3.3 Linee di campo e flusso
La figura 3 confronta le linee dei due modelli. Le curve di campo sono ortogonali alle equipotenziali nei punti in cui il campo non si annulla; le loro frecce indicano il verso della forza su una carica di prova positiva.
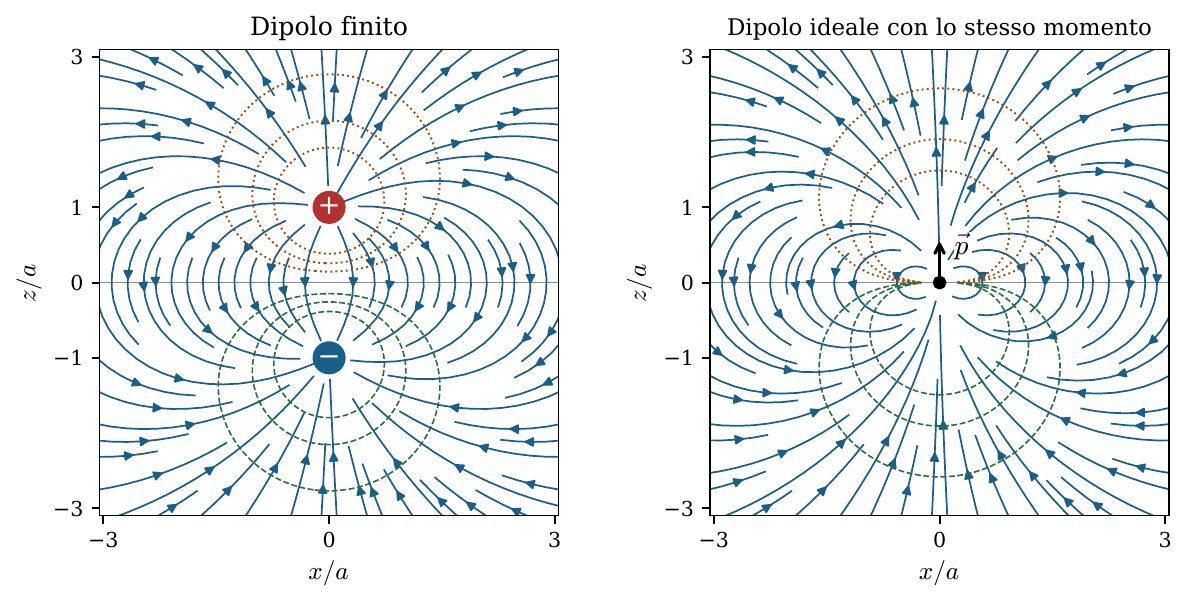
Figura 3: linee di campo (blu) ed equipotenziali positive (arancioni, punteggiate), negative (verdi, tratteggiate) e nulle (grigio). Nel pannello destro serve soltanto come scala di confronto; il dipolo ideale è concentrato nell'origine.
Una linea di campo è una curva la cui tangente è parallela a  . Nel dipolo ideale
 , perciò le linee giacciono in piani che contengono l'asse del dipolo. In uno di questi piani, lontano dall'asse e dall'origine, la condizione di parallelismo fornisce
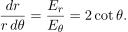
Separiamo le variabili e integriamo:
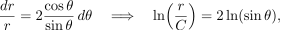
dove  è una costante con dimensioni di lunghezza e
 . Le linee sono quindi descritte da
(3.6) 
Ogni valore di  individua una curva diversa e coincide con la sua distanza massima dall'origine, raggiunta sul piano equatoriale. Le linee assiali vanno considerate separatamente, perché nella derivazione abbiamo diviso per
 . Per un dipolo finito le linee escono dalla carica positiva ed entrano in quella negativa; la curva (3.6) ne descrive l'andamento soltanto nella regione in cui l'approssimazione dipolare è valida.
Il piano equatoriale offre un chiarimento essenziale. Su di esso  , ma il campo (3.5) non è nullo: un potenziale costante sul piano implica che siano nulle le derivate lungo il piano, non quella nella direzione normale. Il campo è proprio normale al piano, diretto verso la carica negativa. In generale, conoscere il valore del potenziale in un punto non basta per conoscere il campo; occorre sapere come varia nelle sue vicinanze.
Anche un flusso nullo non implica un campo nullo. Per una superficie chiusa  che racchiude entrambe le cariche, senza attraversarle, la legge di Gauss dà
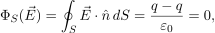
dove  è la normale unitaria uscente e
 l'elemento di area. Il risultato esprime una compensazione fra flusso entrante e uscente. Non autorizza a portare un unico valore del campo fuori dall'integrale: il campo dipolare cambia sia modulo sia direzione sulla superficie. Carica totale, potenziale locale e campo sono grandezze collegate, ma i loro annullamenti hanno significati diversi.
4.1 Campo uniforme
Consideriamo un dipolo permanente rigido formato dalle cariche e , con , nelle posizioni  e
 . Poniamo
 ,
 e
 . Il campo esterno è prodotto dalle altre sorgenti: non comprende il campo delle due cariche del dipolo. Supponiamolo uniforme e indipendente dal tempo [1, 4].
Le forze  e
 hanno risultante nulla. Possono però formare una coppia. Rispetto a un polo di posizione
 , il momento risultante è
(4.1) 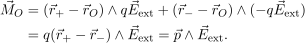
La scomparsa di mostra che la coppia è indipendente dal polo. Se ,  e è l'angolo tra i due vettori, il suo modulo è
 . Per
 la coppia si annulla negli assetti parallelo e antiparallelo. La direzione di è perpendicolare al piano individuato da e ; il verso si determina con la regola della mano destra. Questa informazione vettoriale è necessaria per stabilire il verso della rotazione: il solo modulo della coppia non lo determina.
La figura 4 evidenzia perché due forze opposte possano avere risultante nulla e momento risultante non nullo.
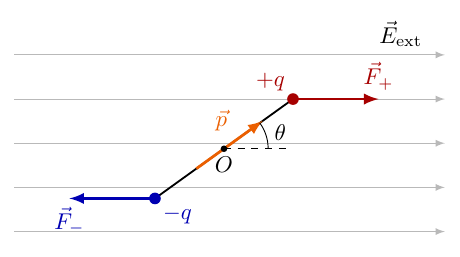
Figura 4: dipolo rigido in un campo uniforme. Il momento delle forze tende a ridurre l'angolo tra e .
Sia  il potenziale del campo esterno. L'energia di interazione con le sue sorgenti è
(4.2) 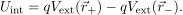
Poiché il campo è uniforme, la differenza di potenziale si calcola esattamente:
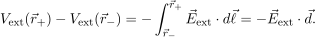
Ne segue il risultato
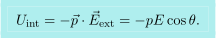
La costante additiva è scelta in modo che  per
 . Questo riferimento non riguarda l'energia mutua interna delle cariche,
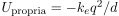 , dove ed è la permittività del vuoto. A distanza
 fissa, tale energia resta costante e non interviene nel bilancio della rotazione.
Fra due orientamenti iniziale e finale, indicando con  l'energia finale meno quella iniziale, il lavoro del campo vale
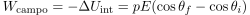 . Un agente che ruota il dipolo quasistaticamente, senza variazioni di energia cinetica, compie invece il lavoro
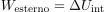 . Se la rotazione è libera e non vi è dissipazione, l'energia meccanica si conserva: il dipolo non si arresta automaticamente allineato al campo.
Per discutere la stabilità deriviamo l'energia rispetto all'angolo:
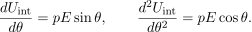
L'assetto parallelo,  , è un minimo stabile; quello antiparallelo,
 , è un massimo instabile. Supponiamo ora che il dipolo possa ruotare in un piano contenente il campo attorno a un asse fisso passante per il suo centro di massa. Indichiamo con il momento d'inerzia rispetto a tale asse e usiamo per un angolo orientato, nullo nell'assetto parallelo. Il momento lungo il verso positivo dell'asse è
 , dunque
(4.3) 
Per oscillazioni di piccola ampiezza,  in radianti,
 e l'equazione diventa armonica. La pulsazione
 e il periodo
 sono
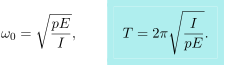
Questa espressione richiede ,  e costanti, piccole oscillazioni e assenza di altre coppie. Per ampiezze finite l'equazione resta quella non lineare (4.3). Il carattere stabile si riconosce anche dal lavoro: una piccola rotazione che allontana il dipolo dall'assetto parallelo aumenta l'energia potenziale, mentre la coppia tende a riportarlo indietro. Partendo esattamente dall'assetto antiparallelo, invece, una perturbazione angolare abbassa l'energia e viene amplificata dalla coppia.
Gli equilibri e la loro stabilità si leggono anche nel grafico di figura 5.
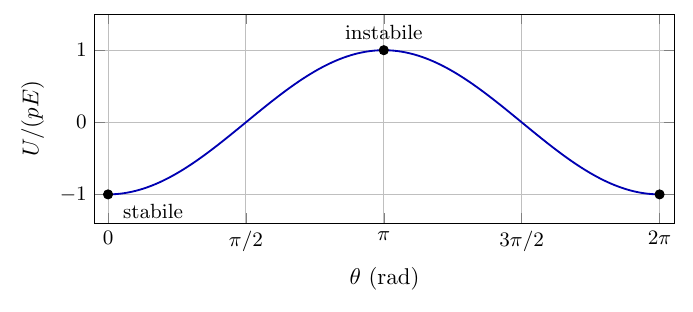
Figura 5: energia di orientazione del dipolo permanente. I minimi corrispondono all'allineamento concorde con il campo.
4.2 Campo non uniforme
Sia  il punto medio del dipolo, di vettore posizione
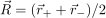 . La risultante esatta delle forze esterne è
(4.4) 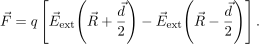
La neutralità elettrica non impone quindi una risultante nulla: le due cariche possono trovarsi in campi diversi. Se è molto minore della lunghezza su cui il campo varia sensibilmente, sviluppiamo le componenti intorno a  . Al primo ordine,
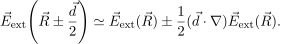
Sostituendo nella (4.4), i termini costanti si cancellano. Nell'approssimazione dipolare otteniamo
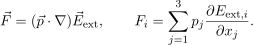
Qui  ,
 ,
 ;
 ed
 sono le componenti cartesiane corrispondenti. L'operatore
 misura la variazione del campo lungo la direzione del dipolo. La risultante non deve essere parallela né a né al campo.
In elettrostatica  , perciò
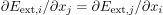 . Mantenendo costanti le componenti di nelle derivate spaziali, segue
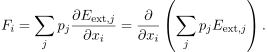
(4.5) 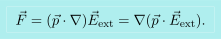
Le stesse ipotesi rendono 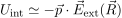 , sviluppando (4.2) al primo ordine. In un campo non uniforme questa è un'approssimazione per il dipolo finito; la (4.2) rimane la formula esatta. La coppia rispetto al punto medio segue direttamente dalle forze sulle cariche:
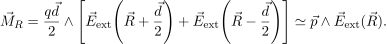
Sono quindi possibili contemporaneamente una traslazione e una rotazione. Rispetto a un altro polo , il momento comprende anche quello della risultante: 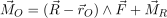 . Inoltre, mantenere costante nelle derivate spaziali significa confrontare posizioni vicine alla stessa orientazione. Non impone che il dipolo debba conservare quell'orientazione durante il moto reale.
si trova nell'origine. Un dipolo permanente è centrato nel punto  , con e
 , ed è orientato lungo l'asse:
 , con
 componente dotata di segno. Sull'asse positivo il campo è
 , quindi
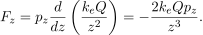
Se  , il dipolo è parallelo al campo locale e la forza è diretta verso la carica. Se
 , è antiparallelo e la forza è diretta verso valori crescenti di . Il segno di è già incluso nel calcolo.
4.3 Interazione fra due dipoli
Consideriamo due dipoli permanenti  e
 , separati dal vettore diretto dal primo al secondo. Poniamo
 e
 , con molto maggiore delle loro dimensioni. Il campo del primo dipolo nel centro del secondo è
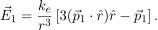
L'energia mutua si ricava inserendo questo campo in  :
(4.6) 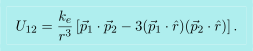
Anche  , con
 campo del secondo dipolo nel centro del primo, rappresenta la stessa energia mutua della coppia. Non costituisce un secondo contributo da aggiungere.
Se le orientazioni e la direzione restano fisse, l'espressione fra parentesi è indipendente da . Scrivendo  , dove raccoglie tale fattore e , la componente radiale della forza sul secondo dipolo è
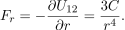
La convenzione  indica repulsione. Poniamo
 e
 . Le tre configurazioni riportate nella tabella 1 mostrano il ruolo dell'orientamento: per dipoli concordi lungo la congiungente, i due prodotti scalari con valgono
 e
 , mentre
 ; il fattore angolare è quindi
 . Per dipoli perpendicolari alla congiungente il secondo termine dell'energia si annulla, e il primo vale
 oppure
 , secondo il verso relativo.
| Configurazione |  |  |
| Dipoli concordi lungo |  |  |
| Dipoli paralleli fra loro, entrambi perpendicolari a |  |  |
| Dipoli antiparalleli fra loro, entrambi perpendicolari a |  |  |
In questi assetti simmetrici la forza è puramente radiale. In una configurazione generica possono comparire componenti trasverse e coppie: per descrivere dipoli liberi occorre considerarne anche la rotazione.
I tre assetti di figura 6 aiutano a distinguere il ruolo dell'orientazione da quello della distanza.
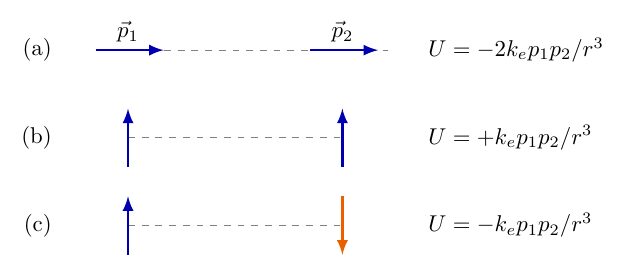
Figura 6: dipoli collineari concordi (a), affiancati concordi (b) e affiancati discordi (c). A orientazioni fissate, la forza radiale è attrattiva nei casi (a) e (c), repulsiva nel caso (b).
4.4 Dipolo indotto
Un oggetto polarizzabile può acquistare un momento dipolare per effetto del campo. Nel modello lineare isotropo
(4.7) 
dove  è il campo locale che agisce sull'oggetto, escluso il suo stesso campo, e
 è la polarizzabilità scalare. Poniamo
 . La polarizzabilità ha unità SI
 , equivalente a
 . Assumiamo risposta reversibile, quasistatica e costante; nel modello che segue il campo locale è prescritto dalle sorgenti esterne ed è mantenuto fisso durante la variazione di .
Per ricavare l'energia, immaginiamo uno spostamento relativo  tra due cariche opposte, richiamato da una forza elastica di costante
 . Poiché
 , l'energia elastica è
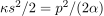 , con
 . Sommando l'interazione con il campo applicato otteniamo
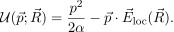
La posizione dell'oggetto è . A posizione fissata, l'equilibrio interno minimizza  rispetto alle componenti di :
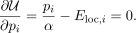
Ritroviamo (4.7); il minimo è stabile perché il termine quadratico ha coefficiente positivo. Sostituendo il momento di equilibrio nell'energia,
(4.8) 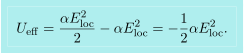
Il fattore  tiene conto del costo energetico necessario a creare il dipolo. Per un dipolo permanente rigido, invece, il momento è già assegnato e l'energia d'interazione è
 . Il riferimento è ora l'oggetto non polarizzato in assenza del campo applicato. Il modello elastico serve a rappresentare la risposta interna: la costante
 riassume il richiamo delle cariche verso la configurazione originaria. L'energia negativa finale indica che, dopo aver incluso tale costo interno, la polarizzazione abbassa l'energia complessiva d'interazione con il campo prescritto.
Se il campo applicato varia lentamente sulle dimensioni dell'oggetto, la forza di traslazione è
(4.9) 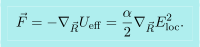
Il dipolo indotto viene attratto verso regioni di campo più intenso. La (4.5) richiedeva di mantenere costante durante la derivazione: sostituirvi  e poi derivare anche produrrebbe un fattore due errato. La forma
 , invece, dà correttamente
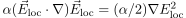 in elettrostatica.
4.5 Dai dipoli alla polarizzazione
In un materiale, la polarizzazione è il momento dipolare per unità di volume [2]. Per un volume  che contiene molti costituenti ma è piccolo rispetto alle variazioni macroscopiche,

dove  è il momento del costituente . L'unità di è
 .
La polarizzazione descrive anche le cariche legate, dovute allo spostamento interno delle cariche del materiale. Un dipolo che attraversa il confine di una regione, diretto verso l'esterno, lascia all'interno la propria estremità negativa. Sommando i contributi delle estremità, la carica legata di volume in una regione  interna al materiale, nella quale è regolare, vale
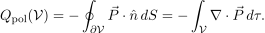
Qui  è la superficie di confine,
 la normale uscente, l'elemento di area e quello di volume. Confrontando con
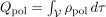 otteniamo

Alla superficie del materiale, a contatto con il vuoto, passa dal valore interno a zero. Integrando la precedente relazione attraverso un sottile cilindro che attraversa la superficie si trova

con ora uscente dal materiale. Le densità  e
 si misurano rispettivamente in
 e . Una polarizzazione uniforme annulla la carica legata nel volume, ma può lasciare cariche sulle superfici. Il segno si verifica usando una coordinata
 crescente lungo la normale: nello strato di transizione
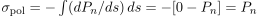 , dove
 è il valore interno della componente normale. Il risultato riguarda l'interfaccia con il vuoto; fra due materiali polarizzati si usa invece il salto delle rispettive polarizzazioni.
La figura 7 rappresenta un campione con polarizzazione uniforme: le cariche dei dipoli interni si compensano sulla scala macroscopica, mentre sulle facce estreme resta carica legata.
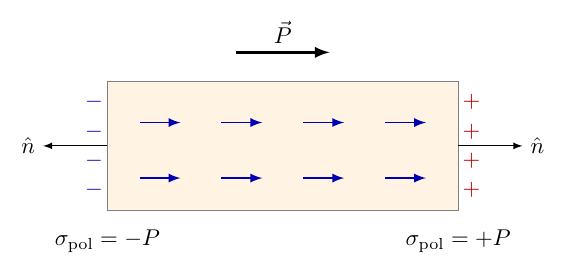
Figura 7: polarizzazione uniforme diretta verso destra. Sulle facce parallele a la densità superficiale legata è nulla; nel volume uniforme  .
Il campo macroscopico soddisfa la legge di Gauss con la somma della densità libera  e di quella legata. Pertanto
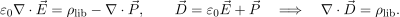
Il vettore è lo spostamento elettrico. Per un mezzo lineare isotropo si adotta la relazione costitutiva  , dove
 è la suscettività elettrica, adimensionale. Ne segue
 , con
 .
Il campo locale della (4.7) e quello macroscopico non sono in generale identici: collegare e richiede un modello del campo locale. Nei mezzi anisotropi polarizzabilità e suscettività sono tensori, quindi momento indotto e polarizzazione possono non essere paralleli al campo. Le relazioni scalari qui utilizzate valgono nel regime lineare isotropo considerato.
5.1 Regime quasistatico e radiazione
La descrizione elettrostatica assume sorgenti ferme e campi indipendenti dal tempo. Nello studio delle rotazioni abbiamo impiegato una descrizione meccanica che trascura la perdita di energia per radiazione. Se il momento varia rapidamente, occorre considerare anche il campo magnetico e il tempo di propagazione dell'interazione. In particolare, sostituire semplicemente con  nella formula del campo statico non restituisce il campo elettromagnetico completo.
Consideriamo un dipolo di dimensione con momento 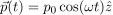 , dove
 è l'ampiezza e
 la pulsazione. Nel vuoto l'onda ha lunghezza
 , con
 velocità della luce. Per un dipolo elettricamente piccolo,
 e quindi
 , si distinguono la zona quasistatica
 e quella di radiazione
 , sempre con
 . Dunque essere lontani dalle due cariche e trovarsi nella zona di radiazione sono due condizioni diverse.
La soluzione delle equazioni di Maxwell con potenziali ritardati [5] (sezioni 9-2-1–9-2-4) dà, nella zona di radiazione, il campo dominante
(5.1) 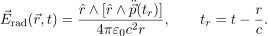
I due punti indicano la derivata seconda rispetto al tempo e  è il tempo ritardato. Il campo è trasversale, cioè perpendicolare a , e decresce come . Il campo statico dipolare decresce invece come . Per l'oscillazione assegnata, il modulo dell'ampiezza di (5.1) è
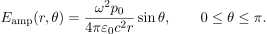
Qui è misurato rispetto all'asse di oscillazione. Il flusso medio di energia dell'onda, ossia il modulo medio del vettore di Poynting radiale, vale 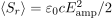 : il fattore proviene dalla media temporale di
 . La potenza irradiata per unità di angolo solido è quindi
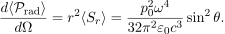
Il simbolo  indica una potenza, distinta dalla polarizzazione ;
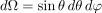 è l'elemento di angolo solido. Integrando tutte le direzioni si ricava
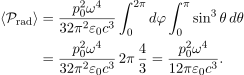
Nell'ultimo passaggio si usa 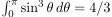 , ottenibile ponendo
 . La figura 8 mostra l'assenza di radiazione lungo l'asse e l'emissione massima nel piano equatoriale. Un dipolo statico, con
 , non irradia.
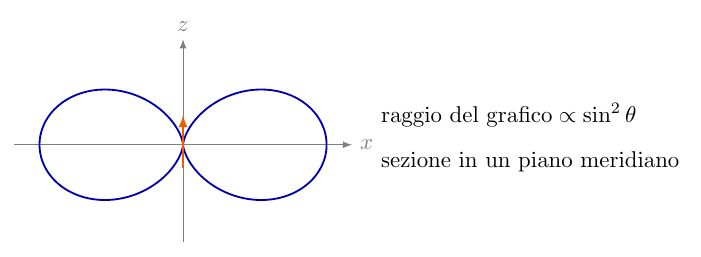
Figura 8: diagramma polare della potenza media irradiata. La distanza dall'origine rappresenta l'intensità angolare, non la traiettoria delle onde.
5.2 Come scegliere la descrizione
Per una coppia finita in elettrostatica, le espressioni esatte (2.2) e (3.1) restano il riferimento quando il punto di osservazione è vicino alle cariche. Le formule dipolari (2.4) e (3.3) richiedono il controllo di . Nelle interazioni con un campo esterno bisogna invece confrontare la separazione con la lunghezza su cui quel campo varia. Il dipolo indotto richiede anche la risposta interna del materiale, che modifica il bilancio energetico. Se infine il momento dipende dal tempo, il rapporto  decide quando il ritardo di propagazione diventa essenziale. Queste condizioni precisano quale problema fisico sta descrivendo ciascuna formula.
Testi degli esercizi
Negli esercizi numerici assumiamo
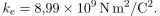
Il campo esterno è quello prodotto dalle sorgenti diverse dal dipolo in esame. Quando si adopera il modello di dipolo ideale, le dimensioni del sistema di cariche sono trascurabili rispetto alle distanze considerate e alla scala spaziale di variazione del campo.
 (momento e orientazione). Si considerino due cariche puntiformi e , con
 , poste rispettivamente nei punti di coordinate
 e
 , dove
 è la loro distanza. Determinare il momento di dipolo rispetto all'origine e indicarne modulo, unità di misura e verso. è l'intera separazione fra le cariche. Il vettore che va dalla carica negativa a quella positiva vale
 ; dunque
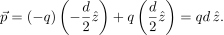
Prima di moltiplicare convertiamo le unità: 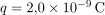 e
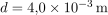 . Otteniamo
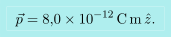
Il momento punta verso la carica positiva. La carica totale è nulla, ma il momento di dipolo non lo è: esso descrive la separazione delle cariche, che la sola somma algebrica non rileva. Inoltre, proprio perché la carica totale è nulla, una traslazione dell'origine non modifica questo risultato. Per verificarlo, si indichi con  lo spostamento della nuova origine rispetto alla precedente. Ogni posizione diventa
 , perciò il nuovo momento è
 . Questa proprietà riguarda la neutralità complessiva e non richiede che le due cariche siano disposte simmetricamente rispetto all'origine prescelta.