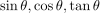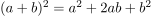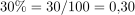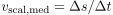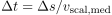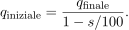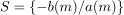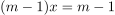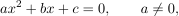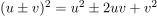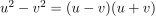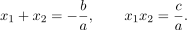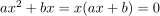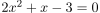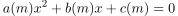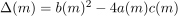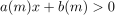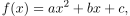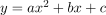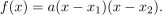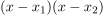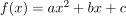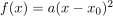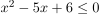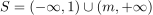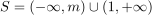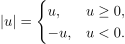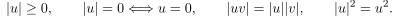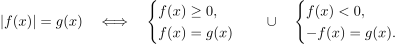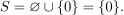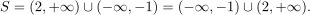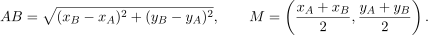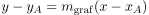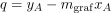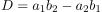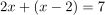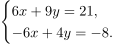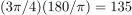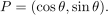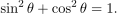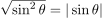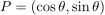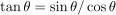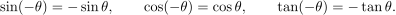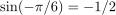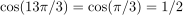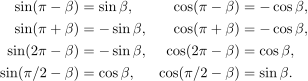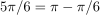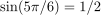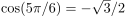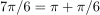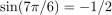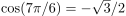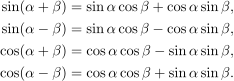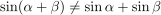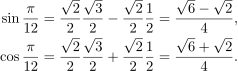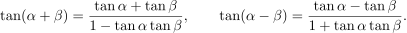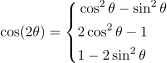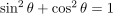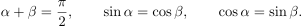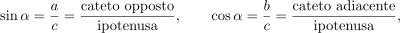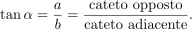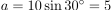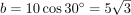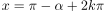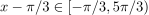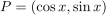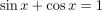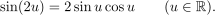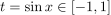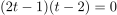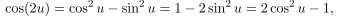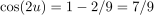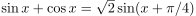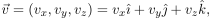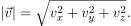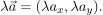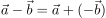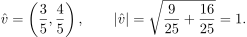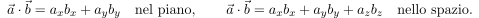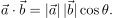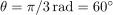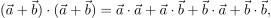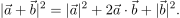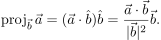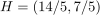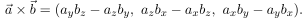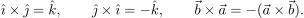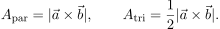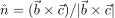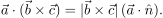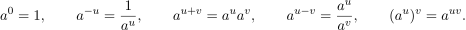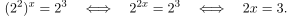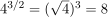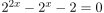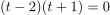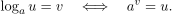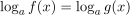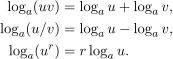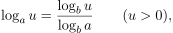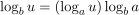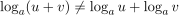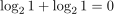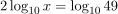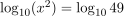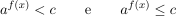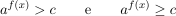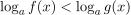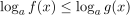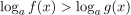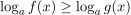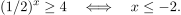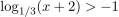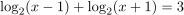M

Chiudi

Prerequisiti di matematica per il Semestre Filtro: 250 esercizi svolti

Semestre filtro

Home » Prerequisiti di matematica per il Semestre Filtro: 250 esercizi svolti


Sommario

Leggi...

La dispensa propone un ripasso dei prerequisiti di algebra, geometria analitica, trigonometria e vettori utilizzati nei 250 esercizi proposti. Non sostituisce un corso completo di matematica o di fisica e non introduce il calcolo differenziale. I contenuti sono selezionati in relazione alla preparazione alle prove di Fisica del semestre filtro per i corsi di Medicina e Chirurgia, Odontoiatria e Protesi dentaria e Medicina veterinaria dell’a.a. 2026/2027, assumendo come riferimento il syllabus ministeriale citato in bibliografia [1]. La raccolta comprende anche esercizi su esponenziali e logaritmi, preparati dai relativi richiami teorici. Notazione scientifica e conversioni di unità sono utilizzate dove occorre, ma non sono oggetto di una trattazione sistematica. Dopo i richiami teorici sono presentati 250 esercizi con svolgimento. La suddivisione principale è la seguente: algebra, esercizi 1–42; sistemi, 43– 54; coordinate cartesiane, 55–59; angoli e radianti, 60–63; goniometria, 64–69; triangoli rettangoli, 70–74; vettori,75–80; formule inverse, 81–100; ulteriore algebra, 101–120; goniometria, 121–150; esponenziali e logaritmi, 151–200; vettori e prodotti tra vettori, 201–250. Il percorso essenziale precede il consolidamento; le discussioni parametriche costituiscono approfondimenti, come precisa la mappa. In ciascun blocco il richiamo introduce i prerequisiti, gli esempi guidati mostrano il metodo e gli svolgimenti consentono il controllo finale.


Autori e revisori

Leggi...


Notazioni

Leggi...

\mathbb{N}Insieme dei numeri naturali; in questa dispensa \mathbb{N}=\{0,1,2,\ldots\}, quindi lo zero è compreso.
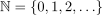
\mathbb{Z}Insieme dei numeri interi relativi.
\mathbb{R}Insieme dei numeri reali.
\mathbb{R}^2Insieme delle coppie ordinate di numeri reali.
\varnothingInsieme vuoto.
\in,\notinAppartenenza e non appartenenza a un insieme.
A\cup BUnione: elementi che appartengono ad almeno uno tra A e B.
A\cap BIntersezione: elementi che appartengono sia ad A sia a B.
A\setminus BDifferenza: elementi di A che non appartengono a B; per esempio \mathbb{R}\setminus\{1\}.
SInsieme delle soluzioni. Per esempio, \{2,3\} contiene due numeri, [2,3] è un intervallo e \{(2,3)\} contiene una coppia ordinata.
|x|Valore assoluto del reale x, cioè distanza di x da 0 sulla retta reale.
mParametro reale quando è dichiarato tale.
kNumero intero negli angoli coterminali e nelle formule di periodicità; parametro reale quando così dichiarato, come negli esercizi 218, 227, 228 e 244.
\DeltaDiscriminante di un’equazione quadratica; in \Delta x o \Delta y, invece, indica la variazione “valore finale meno valore iniziale”.
(x,y)Coppia ordinata: per un punto, x è l’ascissa e y l’ordinata rispetto agli assi assegnati. L’uso come coppia di componenti vettoriali viene dichiarato localmente.
\alpha,\beta,\thetaSimboli usati di norma per gli angoli; nelle combinazioni lineari \alpha e \beta possono invece indicare coefficienti reali, come negli esercizi 80 e 207.
\sin\theta,\cos\theta,\tan\thetaSeno, coseno e tangente dell’angolo \theta.
\vec{v}=(v_x,v_y)Vettore del piano; v_x e v_y sono componenti scalari, cioè numeri reali con segno, lungo gli assi x e y.
v=|\vec{v}|Modulo o norma del vettore \vec{v}, da non confondere con il valore assoluto di uno scalare.
\mathbb{R}^3, (x,y,z)Insieme delle terne ordinate reali; coordinate di un punto o componenti di un vettore nello spazio, secondo il contesto (paragrafo Vettori).
e, a^xe\approx2{,}71828 è la base naturale; a^x è una potenza di base positiva (paragrafo Esponenziali: proprietà ed equazioni ).
\log_a x, \ln xLogaritmo in base a, con a>0, a\neq1, x>0; \ln x=\log_e x (paragrafo Logaritmi: definizione e proprietà ).
\vec a\cdot\vec bProdotto scalare: il risultato è un numero (paragrafo Prodotto scalare).
\vec a\times\vec bProdotto vettoriale in una terna ortonormale destrorsa: il risultato è un vettore (paragrafo 1.20).
\vec a\cdot(\vec b\times\vec c)Prodotto misto, scalare con segno; il suo valore assoluto è un volume (paragrafo 1.21).
\hat\imath,\hat\jmath,\hat kVersori degli assi cartesiani x,y,z; il cappello distingue il versore \hat k dal parametro o intero k (paragrafo Vettori).
\operatorname{proj}_{\vec b}\vec aProiezione vettoriale di \vec a sulla retta generata da \vec b\neq\mathbf{0} (paragrafo 1.19).
\Longleftrightarrow, \LongrightarrowEquivalenza e implicazione: nella prima valgono entrambe le direzioni, nella seconda soltanto quella indicata (paragrafo 1.1).
C.E.Condizioni di esistenza: restrizioni affinché le espressioni siano definite; vanno conservate nelle trasformazioni (richiamo sulle formule inverse).
x_1, x^2Il pedice identifica una componente o un elemento; l’esponente indica una potenza. x_1 non significa x elevato a uno.


Introduzione

Leggi...

La preparazione matematica richiesta nel semestre filtro serve a leggere formule, grafici e relazioni tra grandezze, isolare un’incognita e tradurre un problema in un modello essenziale. La raccolta presenta gli strumenti di algebra e geometria utilizzati negli esercizi successivi, con richiami essenziali e applicazioni guidate. Salvo indicazione diversa, equazioni, disequazioni e relazioni da invertire si trattano algebricamente nei numeri reali. Le condizioni di esistenza e le eventuali ipotesi fisiche sono dichiarate localmente e restano valide durante la risoluzione. I prerequisiti effettivi sono le operazioni con numeri e frazioni, le potenze, le radici quadrate e la proprietà distributiva. Il metodo consigliato è: leggere il richiamo, tentare l’esercizio senza consultare lo svolgimento, quindi confrontare condizioni, passaggi e risultato.

Controllo iniziale

Prima di iniziare è utile verificare di saper eseguire questi passaggi elementari:

  1. distribuire il segno meno: -(a+b)=-a-b;
  2. riconoscere che (a+b)^2=a^2+2ab+b^2, non a^2+b^2;
  3. usare \sqrt{x^2}=|x| per x\in\mathbb{R};
  4. convertire 30\%=30/100=0{,}30;
  5. sommare frazioni dopo aver scelto un denominatore comune;
  6. distinguere -2^2=-4 da (-2)^2=4;
  7. ricordare che non si può dividere per zero;
  8. controllare l’ordine delle operazioni e il significato delle parentesi.
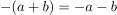
Isolare una grandezza in una formula

Quando le condizioni della relazione lo consentono, si può ricavare la grandezza richiesta, controllando denominatori, radicandi ed eventuali soluzioni multiple. Si applicano i principi di equivalenza prima della sostituzione numerica. Indichiamo con v_{\mathrm{scal,med}} la velocità scalare media, con \Delta s la distanza percorsa e con \Delta t>0 la durata. Per ricavare la durata dal rapporto assumiamo anche v_{\mathrm{scal,med}}>0: da v_{\mathrm{scal,med}}=\Delta s/\Delta t si ottiene \Delta t=\Delta s/v_{\mathrm{scal,med}}. In questo esempio \Delta s indica una distanza, da distinguere dallo spostamento con segno. Per la densità \rho=m/V, m è la massa e V il volume; per un corpo materiale assumiamo m>0 e V>0. Si ottiene quindi V=m/\rho, con \rho>0. Nell’energia cinetica E_c=\tfrac12 mv^2, E_c indica l’energia cinetica, m la massa del corpo e v il modulo della sua velocità. Conservando m>0 ed E_c\geq0, si ricava il modulo mediante la radice non negativa, v=\sqrt{2E_c/m}; se l’incognita è invece una componente con segno, che può essere positiva o negativa, l’equazione quadratica può richiedere entrambi i rami. Le unità di misura devono restare coerenti in ogni passaggio.

Mappa degli esercizi

La tabella 1 mantiene l’ordine della raccolta e collega ogni blocco ai richiami. Le sigle indicano il ruolo didattico, non sostituiscono le stelle: E è il percorso essenziale, C il consolidamento, A l’approfondimento. Si affrontano prima gli strumenti essenziali; le discussioni parametriche e il prodotto misto possono essere studiati dopo il consolidamento. Per il blocco 101–120 valgono anche i principi del paragrafo 1.1; per il blocco 221–235 si completa il prodotto scalare con le proiezioni del paragrafo 1.19.

Tabella 1: mappa degli esercizi e dei richiami preparatori.
EserciziArgomentoPassaggi preparatori
1–6 (E)Equazioni di primo gradoequivalenze, frazioni, percentuali; richiamo 1.1
7–11 (A)Equazioni parametriche linearicasi ordinari e degeneri; richiamo 1.2
12–18 (E)Equazioni di secondo gradofattorizzazione e discriminante; richiamo 1.3
19–23 (A)Equazioni parametriche quadratichediscriminante, Viète, perdita del grado; richiamo 1.4
24–28 (E)Disequazioni lineariverso, intervalli, estremi; richiamo 1.5
29–32 (A)Disequazioni lineari parametrichesegno del parametro; richiamo 1.6
33–38 (E)Disequazioni quadratichesegno del trinomio; richiamo 1.7
39–42 (A)Disequazioni quadratiche parametrichevalore assoluto e ordinamento delle radici; richiamo 1.8
43–49 (E)Sistemi di equazionieliminazione, sostituzione, casi non lineari; richiamo 1.12
50–54 (E)Sistemi di disequazioniintersezioni e semipiani; richiamo 1.9
55–59 (E)Geometria analiticaquadranti, distanza, simmetrie, rette; richiamo 1.11
60–63 (E)Angoli e radianticonversioni, coterminalità, velocità angolare; richiamo 1.13
64–69 (E)Goniometriavalori notevoli, quadranti, equazioni; richiamo 1.14
70–74 (E)Triangoli rettangoliPitagora e rapporti goniometrici; richiamo 1.15
75–80 (E)Vettoricomponenti, versori, risultanti, combinazioni lineari; richiamo 1.17
mappa degli esercizi e dei richiami preparatori (continuazione).
EserciziArgomentoPassaggi preparatori
81–100 (E)Formule inverseisolamento e condizioni di esistenza; richiamo sulle formule inverse
101–120 (C)Ulteriore algebraequazioni lineari e quadratiche, modelli; richiamo 1.3
121–150 (C)Equazioni goniometricherami, argomenti e intervalli; richiamo 1.16
151–160 (E)Equazioni esponenzialiproprietà, iniettività, sostituzioni; richiamo 1.22
161–170 (C)Disequazioni esponenzialimonotonia e vincoli ausiliari; richiamo 1.24
171–180 (E)Equazioni logaritmichedefinizione, proprietà e dominio; richiamo 1.23
181–190 (C)Disequazioni logaritmichedominio e confronto monotono; richiamo 1.24
191–200 (C)Sistemi esponenziali e logaritmiciequazioni simultanee e intersezioni; richiamo 1.24
201–220 (C)Operazioni e componenti vettorialisomme, moduli, direzioni e versori; richiamo 1.17
221–235 (E)Prodotto scalare e proiezioniangoli, ortogonalità, proiezioni; richiamo 1.18
236–248 (C)Prodotto vettorialeorientazione, aree e momenti; richiamo 1.20
249 (A)Prodotto mistovolume del parallelepipedo; richiamo 1.21
250 (C)Riepilogo vettorialeconfronto fra operazioni e prodotti; richiamo 1.20


Richiami di teoria

Equazioni di primo grado.

Definizione 1.1 Un’equazione è un’uguaglianza contenente una o più incognite; risolverla significa trovare i valori ammessi che la rendono vera. Una forma lineare nell’incognita reale x si scrive

\[ax+b=0,\]

con a,b\in\mathbb{R}. È di primo grado soltanto se a\neq0; per a=0 è degenere. a è il coefficiente di x e b il termine noto.


Si distinguono i casi seguenti:

  • se a\neq0, l’equazione è determinata e ha l’unica soluzione x=-b/a;
  • se a=0 e b\neq0, l’equazione è impossibile e S=\varnothing;
  • se a=0 e b=0, l’equazione è indeterminata e S=\mathbb{R}.


Proposizione 1.2 Due equazioni sono equivalenti nello stesso dominio quando hanno lo stesso insieme delle soluzioni. Il primo principio di equivalenza consente di aggiungere o sottrarre ai due membri la stessa espressione definita in quel dominio. Il secondo consente di moltiplicare o dividere i due membri per uno stesso numero non nullo.


Il simbolo ⇔ indica che una trasformazione vale in entrambe le direzioni. Il simbolo ⇒ indica un’implicazione: ciò che precede è condizione sufficiente per ciò che segue; ciò che segue è condizione necessaria per ciò che precede. La divisione richiede un divisore diverso da zero. Per esempio, da x(x-1)=0 non si può cancellare x senza separare il caso x=0, perché si perderebbe una soluzione.


Esempio. Si risolve 3(x-2)+5=2x+1. Per prima cosa si sviluppa il prodotto:
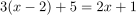
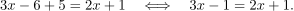
\[3x-6+5=2x+1 \quad\Longleftrightarrow\quad 3x-1=2x+1.\]

Sottraendo 2x a entrambi i membri si ottiene x-1=1; aggiungendo 1 a entrambi i membri si trova x=2. La verifica nell’equazione iniziale dà
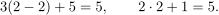
\[3(2-2)+5=5,\qquad 2\cdot2+1=5.\]


Nota. Il cosiddetto “trasporto” di un termine è un’applicazione del primo principio di equivalenza: si aggiunge il suo opposto a entrambi i membri. Il cambio di segno non è una regola indipendente.

Percentuali e variazioni percentuali

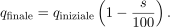
Una percentuale s\% rappresenta la frazione s/100 della quantità di riferimento. Per una quantità iniziale q>0, un aumento del s\% dà q(1+s/100); una diminuzione del s\% dà q(1-s/100). Per uno sconto con 0\leq s\leq100 vale la formula diretta

\[q_{\mathrm{finale}}=q_{\mathrm{iniziale}}\left(1-\frac{s}{100}\right).\]

Per ricavare invece il prezzo iniziale dal prezzo finale occorre s<100; in tal caso

(1) \begin{equation*} q_{\mathrm{iniziale}}=\frac{q_{\mathrm{finale}}}{1-s/100}. \end{equation*}

Se s=100, il prezzo finale è zero e non permette di risalire a quello iniziale. Le due quantità devono essere espresse nella stessa unità. Per esempio, uno sconto del 20\% su 50 euro lascia 40 euro. Per tornare al prezzo iniziale si calcola 40/0{,}8=50, non 40\cdot1{,}2=48: le due percentuali sarebbero riferite a quantità diverse.


Equazioni parametriche di primo grado.

In una famiglia parametrica l’incognita è x, mentre m è un parametro reale fissato durante la risoluzione. La forma generale è
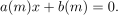
\[a(m)x+b(m)=0.\]

Non si divide subito per a(m): si individuano prima i valori per i quali a(m)=0. Si effettua perciò una discussione sui possibili valori di a(m).

  • Se a(m)\neq0, allora S=\{-b(m)/a(m)\}.
  • Se a(m)=0 e b(m)\neq0, allora S=\varnothing.
  • Se a(m)=0 e b(m)=0, allora S=\mathbb{R}.

Per esempio, (m-1)x=m-1 ha S=\{1\} se m\neq1; per m=1 diventa 0=0 e ha S=\mathbb{R}.


Equazioni di secondo grado.

Un’equazione quadratica nell’incognita reale x ha forma

\[ax^2+bx+c=0,\qquad a\neq0,\]

con coefficienti reali a,b,c. Sono utili le identità (u\pm v)^2=u^2\pm2uv+v^2, u^2-v^2=(u-v)(u+v) e la legge di annullamento del prodotto: se AB=0, allora A=0 oppure B=0. Il discriminante è definito da

(2) \begin{equation*} \Delta=b^2-4ac. \end{equation*}

Il segno del discriminante permette di classificare le soluzioni reali:

  • \Delta>0: due radici reali distinte;
  • \Delta=0: una radice reale doppia;
  • \Delta<0: nessuna radice reale.

Per \Delta\geq0 le radici sono date dalla formula

(3) \begin{equation*} x_1=\frac{-b+\sqrt{\Delta}}{2a},\qquad x_2=\frac{-b-\sqrt{\Delta}}{2a}. \end{equation*}
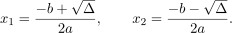
Gli indici identificano i due rami della formula e non implicano automaticamente x_1<x_2. Le relazioni di Viète sono

(4) \begin{equation*} x_1+x_2=-\frac ba,\qquad x_1x_2=\frac ca. \end{equation*}

Per un’equazione quadratica con a\neq0, le radici reali, eventualmente coincidenti, sono entrambe positive se e solo se \Delta\geq0, x_1+x_2>0 e x_1x_2>0. Le equazioni incomplete richiedono attenzione:

  • se c=0, allora ax^2+bx=x(ax+b)=0, quindi x=0 oppure x=-b/a;
  • se b=0, allora ax^2+c=0, cioè x^2=-c/a: se c/a<0, x=\pm\sqrt{-c/a}; se c/a>0, non esistono radici reali; se c=0, x=0 è doppia.

Un caso diverso si presenta quando a=0: l’equazione non è più di secondo grado. Si studia allora bx+c=0, compresi i casi degeneri b=0.


Esempio. Per 2x^2+x-3=0 si ha a=2, b=1, c=-3 e \Delta=25. La formula (3) fornisce

\[x=\frac{-1\pm5}{4},\]

da cui S=\{-3/2,1\}.


Equazioni parametriche di secondo grado.

Nella famiglia

\[a(m)x^2+b(m)x+c(m)=0\]

si controlla prima il coefficiente a(m). Per i valori con a(m)=0 l’equazione è lineare o degenere; soltanto per a(m)\neq0 si usa il discriminante \Delta(m)=b(m)^2-4a(m)c(m). La discussione completa separa quindi: perdita del grado, segno del discriminante e formula delle radici. Per esempio,
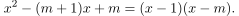
\[x^2-(m+1)x+m=(x-1)(x-m).\]

Per ogni m\in\mathbb{R} le radici sono 1 e m; se m=1 coincidono e la radice è doppia.


Disequazioni di primo grado.

Una disequazione lineare nell’incognita reale x si riconduce a

\[ax+b\mathrel{\square}0,\]

dove \square indica uno tra <,\leq,>,\geq. Il primo principio di equivalenza delle disequazioni consente di aggiungere o sottrarre ai due membri la stessa espressione definita senza cambiare il verso. Per il secondo principio, la moltiplicazione o divisione per un numero positivo conserva il verso, mentre quella per un numero negativo lo inverte. Per esempio,

\[-3x<6\quad\Longleftrightarrow\quad x>-2.\]

Se a=0, rimane una proposizione numerica: l’insieme delle soluzioni è \mathbb{R} quando essa è vera per ogni x\in\mathbb{R} e \varnothing quando è falsa per ogni x\in\mathbb{R}. Per a,b\in\mathbb{R} con a<b, la tabella 2 riassume la notazione degli intervalli.


IntervalloCondizione equivalente
(a,b)a<x<b
[a,b]a\leq x\leq b
(a,b]a<x\leq b
[a,b)a\leq x<b

Tabella 2: intervalli reali e condizioni equivalenti.


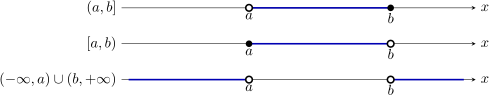
Le parentesi quadre includono un estremo, quelle tonde lo escludono. I simboli \pm\infty non sono numeri e sono sempre accompagnati da parentesi tonde. Le parentesi graffe delimitano un insieme: per esempio, \{2,3\} è un insieme finito di due elementi e non coincide con l’intervallo [2,3]. L’unione (-\infty,a)\cup(b,+\infty) contiene i reali esterni ai due estremi; l’intersezione seleziona i valori comuni a più condizioni. La figura 1 mostra come distinguere estremi inclusi ed esclusi mediante punti pieni e vuoti.
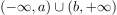
\[\quad\]

Rendered by QuickLaTeX.com

Figura 1: tre esempi sulla retta reale. Un punto pieno indica un estremo incluso; un punto vuoto, un estremo escluso.

\[\quad\]


Disequazioni parametriche di primo grado.

Per

\[a(m)x+b(m)>0\]

si distinguono a(m)>0, a(m)<0 e a(m)=0. Nei primi due casi si divide rispettivamente senza o con inversione del verso; nell’ultimo la variabile scompare e si decide se la proposizione numerica è vera per ogni x\in\mathbb{R} oppure falsa per ogni x\in\mathbb{R}.


Esempio Per (m-2)x>1:

  • se m>2, x>1/(m-2);
  • se m<2, x<1/(m-2);
  • se m=2, si ottiene 0>1, quindi S=\varnothing.


Disequazioni di secondo grado.

Una disequazione quadratica si riconduce al segno di una funzione. Una funzione associa a ogni valore ammesso di x un unico valore f(x); il suo grafico è formato dai punti (x,f(x)). Qui a ogni numero reale x viene associato ax^2+bx+c. Sia dunque f\colon\mathbb{R}\to\mathbb{R}, definita per ogni x\in\mathbb{R} da

\[f(x)=ax^2+bx+c,\]

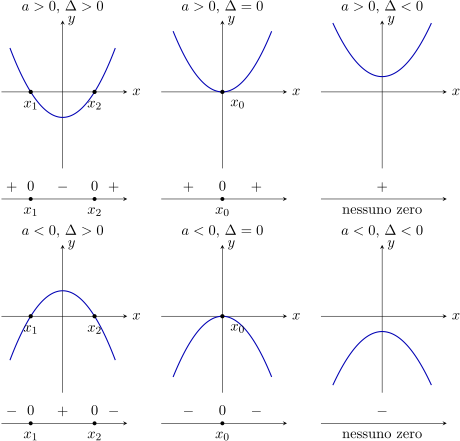
con a,b,c\in\mathbb{R} e a\neq0. Il grafico di y=f(x) è una parabola: per a>0 è rivolta verso l’alto, per a<0 verso il basso. La figura 2 illustra, per a>0 e per a<0, i tre casi determinati dal numero di intersezioni della parabola con l’asse x; le ascisse dei punti di intersezione sono le radici dell’equazione associata.

\[\quad\]

Rendered by QuickLaTeX.com

Figura 2: grafici schematici di y=ax^2+bx+c, con x ascissa, y ordinata, a,b,c\in\mathbb{R}, a\neq0 e \Delta=b^2-4ac. La riga superiore rappresenta a>0, quella inferiore a<0; le colonne corrispondono a \Delta>0, \Delta=0 e \Delta<0. Per \Delta>0, x_1<x_2 sono gli zeri distinti; per \Delta=0, x_0=-b/(2a) è la radice doppia; per \Delta<0 non vi sono zeri reali. Sotto ogni pannello è riportato il segno del trinomio: la radice doppia non comporta un cambio di segno. Le scale geometriche dei pannelli sono uguali.

\[\quad\]

Se \Delta>0 e le radici sono ordinate come x_1<x_2, allora

\[f(x)=a(x-x_1)(x-x_2).\]

I segni dei due fattori, riportati nella tabella 3, spiegano la regola del trinomio.

x(-\infty,x_1)(x_1,x_2)(x_2,+\infty)
x-x_1-++
x-x_2--+
(x-x_1)(x-x_2)+-+

Tabella 3: segni dei fattori per x_1<x_2.


Proposizione 1.3 Sia f(x)=ax^2+bx+c, con coefficienti reali, a\neq0 e \Delta=b^2-4ac.

  • Se \Delta>0 e x_1<x_2 sono le radici, f ha il segno di a all’esterno delle radici, il segno opposto tra esse e vale zero in x_1,x_2.
  • Se \Delta=0, posto x_0=-b/(2a), f(x)=a(x-x_0)^2: il segno è quello di a per x\neq x_0, mentre f(x_0)=0.
  • Se \Delta<0, il trinomio non si annulla e conserva il segno di a per ogni x\in\mathbb{R}.


La fattorizzazione e la tabella 3 motivano il primo caso; il quadrato del secondo è positivo fuori dal suo zero. Nell’ultimo caso il grafico non incontra l’asse, come nella figura 2. Gli zeri si includono nella soluzione soltanto con \leq oppure \geq.


Esempio. Per x^2-5x+6\leq0 le radici sono 2 e 3, mentre a=1>0. Il trinomio è non positivo tra le radici, comprese: S=[2,3].


Esempio. Nei pannelli centrali della figura 2 il grafico tocca l’asse senza attraversarlo. Perciò (x-2)^2>0 dà S=\mathbb{R}\setminus\{2\}: l’unico zero è escluso dal confronto stretto. Invece (x-2)^2\leq0 dà S=\{2\}, perché il quadrato può essere non positivo soltanto quando è nullo. Il pannello superiore destro mostra perché x^2+1<0 non ha soluzioni: S=\varnothing. Infine, per -(x-2)^2\geq0, il pannello inferiore centrale mostra valori negativi tranne nello zero; dunque S=\{2\}, incluso dall’uguaglianza.
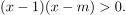
 

Disequazioni parametriche di secondo grado.

Si controllano la perdita del grado, il discriminante e l’ordine delle eventuali radici. Quando è disponibile, una fattorizzazione rende più trasparente il segno. Per esempio,

\[(x-1)(x-m)>0.\]

Se m>1, S=(-\infty,1)\cup(m,+\infty); se m<1, S=(-\infty,m)\cup(1,+\infty); se m=1, (x-1)^2>0 e S=\mathbb{R}\setminus\{1\}.


Sistemi di disequazioni.

In una variabile si risolve ciascuna disequazione e si intersecano gli insiemi delle soluzioni. Per esempio,

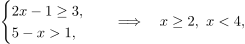
\[\begin{cases}2x-1\geq3,\\5-x>1, \end{cases} \quad\Longrightarrow\quad x\geq2,\ x<4,\]

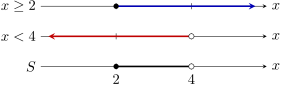
quindi S=[2,4). La figura 3 confronta le due soluzioni e la loro intersezione. Per esempio, x=5 soddisfa soltanto la prima condizione: appartenere all’unione non basta per risolvere il sistema.
\[\quad\]

Rendered by QuickLaTeX.com

Figura 3: intersezione delle condizioni x\geq2 e x<4; i punti pieni includono l’estremo, quelli vuoti lo escludono.

\[\quad\]


Equazioni e disequazioni con valore assoluto.

Per un numero reale u, il valore assoluto è definito da

\[|u|= \begin{cases} u,  & u\geq0,\\ -u, & u<0. \end{cases}\]

Il valore assoluto è quindi sempre non negativo: per esempio, |-3|=3. Sulla retta reale, |x-a| misura la distanza del punto x dal punto a. Per ogni u,v\in\mathbb{R} valgono le proprietà

\[|u|\geq0,\qquad |u|=0\Longleftrightarrow u=0,\qquad |uv|=|u||v|,\qquad |u|^2=u^2.\]

Prima di risolvere un’equazione o una disequazione con valore assoluto, si determina il dominio comune D delle espressioni coinvolte. Tutti i passaggi successivi si intendono per x\in D.

Equazioni: separazione secondo il segno dell’argomento

Per risolvere |f(x)|=g(x) si applica la definizione di valore assoluto: nel caso f(x)\geq0 il modulo si sostituisce con f(x); nel caso f(x)<0 si sostituisce con -f(x). Si ottiene

\[|f(x)|=g(x) \quad\Longleftrightarrow\quad \begin{cases} f(x)\geq0,\\ f(x)=g(x) \end{cases} \quad\cup\quad \begin{cases} f(x)<0,\\ -f(x)=g(x). \end{cases}\]

Qui e nel seguito, il simbolo \cup fra due sistemi indica l’unione dei rispettivi insiemi soluzione: si risolve ciascun sistema separatamente e poi si raccolgono le soluzioni ottenute. La condizione g(x)\geq0 è necessaria, perché il primo membro è non negativo. Può essere imposta preliminarmente per restringere la ricerca; nei due sistemi è già garantita dalle condizioni scritte.


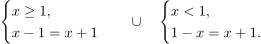
Esempio. L’equazione |x-1|=x+1 si riscrive come

\[\begin{cases} x\geq1,\\ x-1=x+1 \end{cases} \quad\cup\quad \begin{cases} x<1,\\ 1-x=x+1. \end{cases}\]

Il primo sistema è impossibile. Nel secondo, l’equazione dà x=0, che soddisfa la condizione x<1. Pertanto

\[S=\varnothing\cup\{0\}=\{0\}.\]

La verifica nell’equazione iniziale dà |-1|=1.


Disequazioni: metodo generale

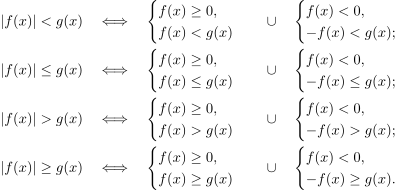
La stessa separazione si applica a tutti i versi di disuguaglianza:

\[\begin{aligned} |f(x)|<g(x) &\quad\Longleftrightarrow\quad \begin{cases} f(x)\geq0,\\ f(x)<g(x) \end{cases} \quad\cup\quad \begin{cases} f(x)<0,\\ -f(x)<g(x); \end{cases} \\ |f(x)|\leq g(x) &\quad\Longleftrightarrow\quad \begin{cases} f(x)\geq0,\\ f(x)\leq g(x) \end{cases} \quad\cup\quad \begin{cases} f(x)<0,\\ -f(x)\leq g(x); \end{cases} \\ |f(x)|>g(x) &\quad\Longleftrightarrow\quad \begin{cases} f(x)\geq0,\\ f(x)>g(x) \end{cases} \quad\cup\quad \begin{cases} f(x)<0,\\ -f(x)>g(x); \end{cases} \\ |f(x)|\geq g(x) &\quad\Longleftrightarrow\quad \begin{cases} f(x)\geq0,\\ f(x)\geq g(x) \end{cases} \quad\cup\quad \begin{cases} f(x)<0,\\ -f(x)\geq g(x). \end{cases} \end{aligned}\]

Queste equivalenze valgono qualunque sia il segno di g(x). La condizione sul segno di f(x) va mantenuta in ciascun sistema: eliminandola si possono introdurre soluzioni non valide. Quando il secondo membro è una costante positiva, i confronti < e \leq selezionano dunque i valori interni ai due limiti; i confronti > e \geq selezionano quelli esterni.


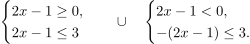
Esempio. Risolviamo |2x-1|\leq3:

\[\begin{cases} 2x-1\geq0,\\ 2x-1\leq3 \end{cases} \quad\cup\quad \begin{cases} 2x-1<0,\\ -(2x-1)\leq3. \end{cases}\]

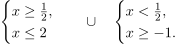
Risolvendo le singole disequazioni si ottiene

\[\begin{cases} x\geq\frac12,\\ x\leq2 \end{cases} \quad\cup\quad \begin{cases} x<\frac12,\\ x\geq-1. \end{cases}\]

Pertanto

\[S=\left[\frac12,2\right]   \cup\left[-1,\frac12\right)   =[-1,2].\]

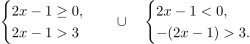
Confrontiamo ora con |2x-1|>3:

\[\begin{cases} 2x-1\geq0,\\ 2x-1>3 \end{cases} \quad\cup\quad \begin{cases} 2x-1<0,\\ -(2x-1)>3. \end{cases}\]

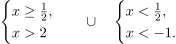
Si ottiene

\[\begin{cases} x\geq\frac12,\\ x>2 \end{cases} \quad\cup\quad \begin{cases} x<\frac12,\\ x<-1. \end{cases}\]

Quindi

\[S=(2,+\infty)\cup(-\infty,-1)  =(-\infty,-1)\cup(2,+\infty).\]

Il procedimento è lo stesso in entrambi gli esempi: si intersecano le condizioni all’interno di ciascun sistema e si uniscono i risultati dei due sistemi.


Assi cartesiani, coordinate dei punti e quadranti.

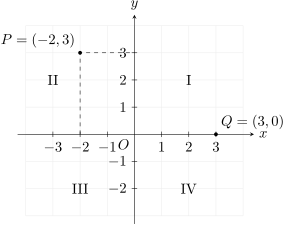
Nel piano cartesiano si sceglie un riferimento cartesiano ortonormale, formato dall’origine O, da due assi orientati perpendicolari x e y e dalla stessa unità di misura su entrambi gli assi. Un punto P=(x_P,y_P) è individuato dalla coppia ordinata costituita dall’ascissa x_P e dall’ordinata y_P. I quadranti, in senso antiorario a partire da quello in alto a destra, hanno segni
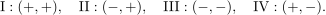
\[\mathrm{I}:(+,+),\quad \mathrm{II}:(-,+),\quad \mathrm{III}:(-,-),\quad \mathrm{IV}:(+,-).\]

I punti sugli assi non appartengono ad alcun quadrante. La figura 4 mostra origine, assi orientati e quadranti. Per costruire P=(-2,3) si leggono prima le due unità a sinistra sull’asse x, poi le tre unità verso l’alto. Q=(3,0) non appartiene ad alcun quadrante.

\[\quad\]

Rendered by QuickLaTeX.com

Figura 4: costruzione di P=(-2,3) e di un punto Q sull’asse; una divisione corrisponde a un’unità su entrambi gli assi.

\[\quad\]

Per A=(x_A,y_A) e B=(x_B,y_B), le variazioni con segno da A a B sono

\[\Delta x=x_B-x_A,\qquad \Delta y=y_B-y_A.\]

Nel triangolo rettangolo ausiliario, invece, le lunghezze dei cateti sono |\Delta x| e |\Delta y|. La distanza AB si ricava da Pitagora; il punto medio M del segmento AB ha coordinate pari alle medie delle coordinate dei due estremi:

\[AB=\sqrt{(x_B-x_A)^2+(y_B-y_A)^2},\qquad M=\left(\frac{x_A+x_B}{2},\frac{y_A+y_B}{2}\right).\]

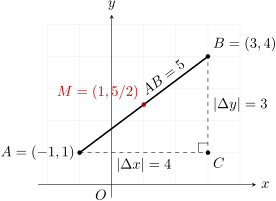
La figura 5 usa A=(-1,1) e B=(3,4): \Delta x=4, \Delta y=3, AB=5. Le medie si calcolano separatamente: (-1+3)/2=1 e (1+4)/2=5/2. AB è una lunghezza non negativa; le variazioni con segno formano invece le componenti dello spostamento (4,3).

\[\quad\]

Rendered by QuickLaTeX.com

Figura 5: distanza e punto medio; la griglia ha la stessa unità sui due assi e l’angolo in C è retto.

\[\quad\]

Le simmetrie di P=(x,y) sono: rispetto all’asse x, (x,-y); rispetto all’asse y, (-x,y); rispetto all’origine, (-x,-y). Per due punti distinti A\neq B, se x_A\neq x_B il coefficiente angolare della retta che li contiene è
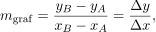
\[m_{\mathrm{graf}}=\frac{y_B-y_A}{x_B-x_A}=\frac{\Delta y}{\Delta x},\]

e la formula punto-pendenza è y-y_A=m_{\mathrm{graf}}(x-x_A). Sviluppando si ottiene y=m_{\mathrm{graf}}x+q, con q=y_A-m_{\mathrm{graf}}x_A; q è l’ordinata del punto in cui la retta incontra l’asse y, detta intercetta. Questa forma vale nel caso non verticale già considerato. Se x_A=x_B e y_A\neq y_B, la retta è verticale, il coefficiente angolare non è definito e l’equazione è x=x_A. Se A=B, i dati individuano un solo punto e passano per esso infinite rette: non esiste una retta unica determinata dalla coppia.


Sistemi di equazioni.

Un sistema richiede che tutte le equazioni siano soddisfatte simultaneamente. Le incognite reali x e y sono comuni alle equazioni e una soluzione è una coppia ordinata (x,y)\in\mathbb{R}^2, non due scelte indipendenti. Un sistema lineare ha forma
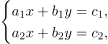
\[\begin{cases} a_1x+b_1y=c_1,\\ a_2x+b_2y=c_2, \end{cases}\]

dove a_i,b_i,c_i\in\mathbb{R} sono coefficienti assegnati: il pedice i=1,2 identifica l’equazione, a_i e b_i moltiplicano le incognite e c_i è il termine noto. Se (a_i,b_i)\neq(0,0) per i=1,2, ciascuna equazione rappresenta una retta. Con le nozioni cartesiane richiamate nel paragrafo Assi cartesiani, coordinate dei punti e quadranti, le due rette possono incontrarsi in un punto, coincidere o essere parallele distinte; il sistema è rispettivamente determinato, indeterminato o impossibile. Prima di applicare un criterio, si controllano le eventuali righe con a_i=b_i=0: una riga 0=c_i con c_i\neq0 rende il sistema impossibile; una riga 0=0 non impone vincoli. Se tutti e quattro i coefficienti a_1,b_1,a_2,b_2 sono nulli, si ha S=\mathbb{R}^2 soltanto per c_1=c_2=0, altrimenti S=\varnothing. Come approfondimento, se almeno uno dei quattro coefficienti è non nullo, un criterio privo di divisioni per coefficienti eventualmente nulli usa D=a_1b_2-a_2b_1. Se D\neq0, il sistema è determinato. Se D=0, è indeterminato quando anche a_1c_2-a_2c_1=0 e b_1c_2-b_2c_1=0, impossibile negli altri casi. L’ipotesi non è superflua: nel sistema 0=1, 0=0 i tre determinanti sono tutti nulli, ma non esiste alcuna soluzione. Per il percorso di base restano prioritari la sostituzione e l’eliminazione descritte di seguito. Quando il sistema è determinato, ciascuno dei metodi seguenti conduce all’unica coppia soluzione; negli altri casi gli stessi passaggi consentono di riconoscere dipendenza o incompatibilità. Nel metodo di sostituzione si isola un’incognita in un’equazione nella quale il suo coefficiente è non nullo e si sostituisce l’espressione nell’altra. Nel confronto si isola la stessa incognita in entrambe le equazioni, sempre senza dividere per coefficienti nulli. Nell’eliminazione si mantiene una delle equazioni e si sostituisce l’altra con la somma tra essa e un multiplo della prima, scegliendo il multiplo in modo da cancellare un’incognita. Questa operazione è reversibile; conservare soltanto la somma delle due equazioni farebbe perdere informazione. La scelta più conveniente dipende dai coefficienti: si preferisce la sostituzione quando un’incognita è già isolata o ha coefficiente \pm1, il confronto quando entrambe le isolazioni sono immediate e l’eliminazione quando compaiono coefficienti uguali o facilmente rendibili opposti.


Esempio. Per il sistema

\[\begin{cases} 2x+y=7,\\ x-y=2, \end{cases}\]

dalla seconda equazione si isola y=x-2. Sostituendo nella prima si ottiene 2x+(x-2)=7, quindi 3x=9 e x=3. Da y=x-2 segue y=1. La verifica è 2\cdot3+1=7 e 3-1=2, perciò S=\{(3,1)\}.


Esempio. Nel sistema

\[\begin{cases} 2x+3y=7,\\ 3x-2y=4, \end{cases}\]

si moltiplica la prima equazione per 3 e la seconda per -2:

\[\begin{cases} 6x+9y=21,\\ -6x+4y=-8. \end{cases}\]

Sommando membro a membro si ricava 13y=13, dunque y=1. Si conserva una delle equazioni originarie, per esempio 2x+3y=7, e si trova 2x+3=7, quindi x=2. La coppia (2,1) verifica entrambe le equazioni.


Scambiare le equazioni, moltiplicarne una per un numero non nullo e sommare a un’equazione un multiplo dell’altra non cambia l’insieme delle soluzioni. Un sistema può inoltre essere non lineare, per esempio quando compare xy o x^2: una sostituzione può ricondurlo a un’equazione in una sola incognita, ma ogni coppia ottenuta deve essere verificata nel sistema completo.

Disequazioni in due variabili

Una disequazione ax+by\mathrel{\square}c, con a,b,c\in\mathbb{R} e (a,b)\neq(0,0), descrive un semipiano. La retta di confine è inclusa con \leq o \geq ed esclusa con < o >. Se a=b=0, rimane il confronto numerico 0\mathrel{\square}c: l’insieme delle soluzioni è tutto \mathbb{R}^2 quando è vero e l’insieme vuoto quando è falso. Dopo questo controllo dei casi degeneri, la soluzione di un sistema è l’intersezione dei semipiani; un punto di prova fuori dalla retta di confine permette di individuare il lato corretto.


Definizione di angolo e misura in radianti.

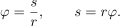
Un angolo orientato descrive la rotazione dalla semiretta iniziale a quella finale: il verso antiorario è positivo, quello orario negativo. In una circonferenza di raggio r>0, un arco ordinario ha lunghezza s\geq0. Se l’arco è sotteso da un angolo al centro di ampiezza non negativa \varphi, misurata in radianti, allora

\[\varphi=\frac{s}{r},\qquad s=r\varphi.\]

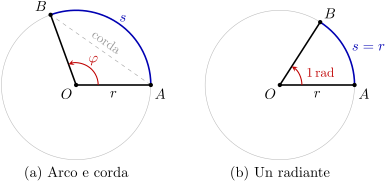
Un radiante è dunque l’ampiezza dell’angolo al centro che sottende un arco lungo quanto il raggio. La lunghezza dell’arco non va confusa con quella della corda che ne unisce gli estremi. Per una rotazione orientata di misura \theta, che può essere negativa, la lunghezza complessivamente percorsa sul bordo è s=r|\theta|. La figura 6 distingue l’arco di lunghezza s dalla corda che ne unisce gli estremi e affianca la costruzione di un radiante.
\[\quad\]

Rendered by QuickLaTeX.com

Figura 6: (a) L’angolo al centro \varphi individua un arco di lunghezza s=r\varphi, con \varphi espresso in radianti. La corda AB, tratteggiata, unisce gli estremi dell’arco. (b) Un radiante è l’ampiezza dell’angolo al centro che individua un arco lungo quanto il raggio: s=r. Le due circonferenze sono rappresentate nella stessa scala.

\[\quad\]

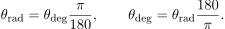
Un giro completo corrisponde a 2\pi rad e mezzo giro a \pi rad. Indicando con \theta_{\rm deg} il solo valore numerico della misura in gradi e con \theta_{\rm rad} il solo valore numerico della misura in radianti, la stessa frazione di mezzo giro dà

\[\frac{\theta_{\rm deg}}{180}=\frac{\theta_{\rm rad}}{\pi}.\]

Moltiplicando rispettivamente per \pi e per 180, si ottengono le conversioni

(5) \begin{equation*} \theta_{\rm rad}=\theta_{\rm deg}\frac{\pi}{180},\qquad \theta_{\rm deg}=\theta_{\rm rad}\frac{180}{\pi}. \end{equation*}

Per \theta_{\rm deg}=60, il valore numerico in radianti è 60\pi/180=\pi/3: l’angolo misura (\pi/3)\,\mathrm{rad}. Per \theta_{\rm rad}=3\pi/4, il valore numerico in gradi è (3\pi/4)(180/\pi)=135: l’angolo misura 135^\circ. La tabella 4 raccoglie le conversioni più utilizzate.

misura in gradi0^\circ30^\circ45^\circ60^\circ90^\circ180^\circ270^\circ360^\circ
valore in radianti0\pi/6\pi/4\pi/3\pi/2\pi3\pi/22\pi

Tabella 4: gradi e valori numerici in radianti; la misura della seconda riga si ottiene moltiplicando il valore per \mathrm{rad}.


Esempio. Come si legge \sin(\pi/6)? L’argomento è il valore numerico dell’angolo in radianti: dalla tabella si riconosce 30^\circ. In \sin(2x), invece, l’argomento è il doppio di x; se x=\pi/6, si deve leggere \sin(\pi/3), non 2\sin(\pi/6).


Due angoli che differiscono di 2k\pi, con k\in\mathbb{Z}, sono coterminali: hanno la stessa semiretta finale, ma non rappresentano necessariamente la stessa rotazione accumulata. Per trovare il rappresentante in [0,2\pi) si aggiungono o sottraggono giri completi finché il valore appartiene all’intervallo; 0 è incluso e 2\pi è escluso. Per esempio,
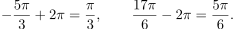
\[-\frac{5\pi}{3}+2\pi=\frac{\pi}{3},\qquad \frac{17\pi}{6}-2\pi=\frac{5\pi}{6}.\]

Nel moto circolare si sceglie prima il verso positivo. Per un intervallo temporale \Delta t>0, la velocità angolare media con segno è

\[\omega=\frac{\Delta\theta}{\Delta t},\]

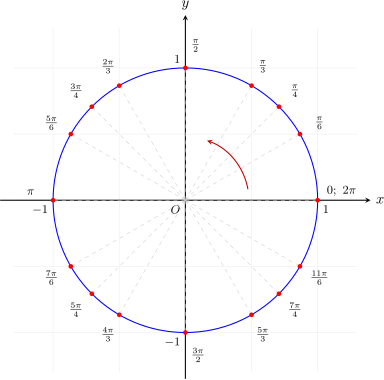
espressa in rad/s. Dalla definizione segue già \Delta\theta=\omega\Delta t sullo stesso intervallo, anche se il moto non è uniforme: qui \omega è la media su quell’intervallo. Nel moto uniforme la velocità angolare è costante e lo stesso valore di \omega vale su qualunque intervallo. Lo spostamento angolare accumulato può superare 2\pi e non va ridotto al rappresentante coterminale quando interessa il numero di giri compiuti. La figura 7 dispone gli angoli notevoli a partire dal semiasse positivo delle ascisse; la freccia interna indica il verso antiorario positivo.
\[\quad\]

Rendered by QuickLaTeX.com

Figura 7: circonferenza goniometrica con gli angoli espressi in radianti, misurati dal semiasse positivo delle ascisse in senso antiorario. 0 e 2\pi sono misure coterminali, non uguali: differiscono di un giro. Il raggio vale una unità su entrambi gli assi.

\[\quad\]


Circonferenza goniometrica e funzioni goniometriche.

La circonferenza goniometrica è la circonferenza di centro O, coincidente con l’origine, e raggio 1. Fissato un angolo orientato \theta misurato dal semiasse positivo delle ascisse, la semiretta finale incontra la circonferenza nel punto

\[P=(\cos\theta,\sin\theta).\]

Il coseno è quindi l’ascissa di P e il seno la sua ordinata. Seno e coseno sono definiti per ogni \theta\in\mathbb{R} e soddisfano

\[-1\leq\sin\theta\leq1,\qquad -1\leq\cos\theta\leq1.\]

Poiché P appartiene alla circonferenza di raggio uno, le sue coordinate soddisfano l’identità

(6) \begin{equation*} \sin^2\theta+\cos^2\theta=1. \end{equation*}

Per esempio, l’equazione \sin\theta=2 non ha soluzioni reali. La notazione \sin^2\theta significa (\sin\theta)^2, non \sin(\theta^2); analogamente per il coseno. Dall’identità fondamentale si può ricavare
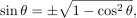
\[\sin\theta=\pm\sqrt{1-\cos^2\theta},\]

ma il segno deve essere scelto in base al quadrante o alle ipotesi sull’angolo. In particolare, \sqrt{\sin^2\theta}=|\sin\theta|. La tangente è definita da

\[\tan\theta=\frac{\sin\theta}{\cos\theta}\]

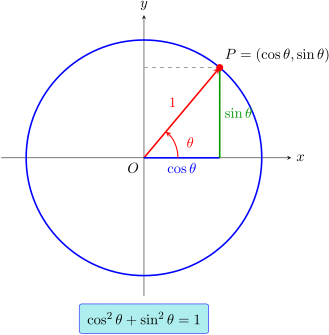
quando \cos\theta\neq0, cioè per \theta\neq\pi/2+k\pi per ogni k\in\mathbb{Z}. A differenza di seno e coseno, la tangente non è limitata all’intervallo [-1,1]. La figura 8 rappresenta il punto P=(\cos\theta,\sin\theta) e le due proiezioni sugli assi; il raggio segnato 1 fissa la scala comune.
\[\quad\]

Rendered by QuickLaTeX.com

Figura 8: circonferenza goniometrica di centro O e raggio 1: il punto P=(\cos\theta,\sin\theta) individua le funzioni dell’angolo orientato \theta e le proiezioni sugli assi.

\[\quad\]

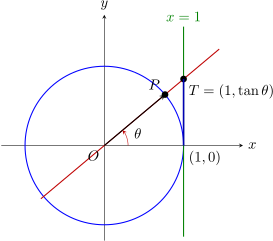
La tangente ha anche un’interpretazione geometrica. Sulla retta tangente alla circonferenza in (1,0), l’intersezione T con la retta OP ha ascissa 1. Quando \cos\theta\neq0, la retta OP ha pendenza \sin\theta/\cos\theta, perciò T=(1,\tan\theta). Si considera tutta la retta OP, così l’intersezione con x=1 esiste anche quando \cos\theta<0, cioè quando la semiretta finale sta nel semipiano sinistro. Per \cos\theta=0, OP è verticale e non incontra la retta x=1; la tangente non è definita. La figura 9 mostra la retta OP e il segmento orientato che permette di leggere la tangente.

\[\quad\]

Rendered by QuickLaTeX.com

Figura 9: lettura geometrica di \tan\theta sulla retta x=1, con unità uguali sui due assi. Il valore della funzione è l’ordinata di T, non l’angolo \theta.

\[\quad\]

Sostituire \theta con \theta+\pi conserva la retta OP e l’intersezione T: ciò spiega il periodo \pi. Poiché \tan\theta=\sin\theta/\cos\theta, la tangente è positiva nei quadranti I e III, negativa nei quadranti II e IV. Gli assi si trattano separatamente. Rotazioni complete e riflessioni della circonferenza danno, per k\in\mathbb{Z} e dove la tangente è definita,
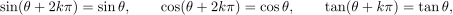
\[\sin(\theta+2k\pi)=\sin\theta,\qquad \cos(\theta+2k\pi)=\cos\theta,\qquad \tan(\theta+k\pi)=\tan\theta,\]

\[\sin(-\theta)=-\sin\theta,\qquad \cos(-\theta)=\cos\theta,\qquad \tan(-\theta)=-\tan\theta.\]

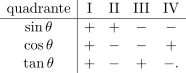
Seno e coseno hanno periodo 2\pi, mentre la tangente ha periodo \pi. Angoli coterminali hanno la stessa semiretta finale e quindi gli stessi valori goniometrici, pur potendo descrivere rotazioni accumulate diverse. Per esempio, \sin(-\pi/6)=-1/2 e \cos(13\pi/3)=\cos(\pi/3)=1/2. I segni si leggono dalle coordinate del punto P:
\[\begin{array}{c|cccc} \text{quadrante}&\mathrm{I}&\mathrm{II}&\mathrm{III}&\mathrm{IV}\\ \hline \sin\theta&+&+&-&-\\ \cos\theta&+&-&-&+\\ \tan\theta&+&-&+&-. \end{array}\]

I punti sugli assi non appartengono a nessun quadrante e si trattano separatamente. Scelto il rappresentante \theta\in[0,2\pi) e un punto interno a un quadrante, sia \beta\in(0,\pi/2) l’angolo acuto di riferimento. Nel II quadrante \theta=\pi-\beta, nel III \theta=\pi+\beta e nel IV \theta=2\pi-\beta. Per descrivere tutte le misure reali coterminali si aggiunge 2k\pi, con k\in\mathbb{Z}. I valori assoluti coincidono con quelli di \beta; i segni sono quelli della tabella. Le riflessioni e il quarto di giro rendono esplicite le relazioni, per 0<\beta<\pi/2:

\[\begin{aligned} \sin(\pi-\beta)&=\sin\beta,&\cos(\pi-\beta)&=-\cos\beta,\\ \sin(\pi+\beta)&=-\sin\beta,&\cos(\pi+\beta)&=-\cos\beta,\\ \sin(2\pi-\beta)&=-\sin\beta,&\cos(2\pi-\beta)&=\cos\beta,\\ \sin(\pi/2-\beta)&=\cos\beta,&\cos(\pi/2-\beta)&=\sin\beta. \end{aligned}\]


Esempio. 5\pi/6=\pi-\pi/6 è nel II quadrante: \sin(5\pi/6)=1/2 e \cos(5\pi/6)=-\sqrt3/2. Invece 7\pi/6=\pi+\pi/6 è nel III quadrante: \sin(7\pi/6)=-1/2 e \cos(7\pi/6)=-\sqrt3/2. Le tangenti valgono rispettivamente -\sqrt3/3 e \sqrt3/3, dividendo i valori corrispondenti.


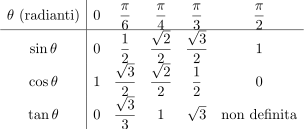
La tabella 5 riporta i valori notevoli nell’intervallo [0,\pi/2], estremi compresi.

(7) \begin{equation*} \begingroup \renewcommand{\arraystretch}{1.55} \begin{array}{c|ccccc} \theta\ \text{(radianti)}&0&\dfrac{\pi}{6}&\dfrac{\pi}{4}&\dfrac{\pi}{3}&\dfrac{\pi}{2}\\ \hline \sin\theta&0&\dfrac12&\dfrac{\sqrt2}{2}&\dfrac{\sqrt3}{2}&1\\ \cos\theta&1&\dfrac{\sqrt3}{2}&\dfrac{\sqrt2}{2}&\dfrac12&0\\ \tan\theta&0&\dfrac{\sqrt3}{3}&1&\sqrt3&\text{non definita} \end{array} \endgroup \end{equation*}

Tabella 5: valori delle funzioni goniometriche; la prima riga contiene i valori numerici degli angoli in radianti.

  Le colonne relative a \pi/6 e \pi/3 si ricavano dividendo a metà un triangolo equilatero di lato 2: si ottengono un’ipotenusa 2, un cateto 1 e l’altro \sqrt3 per Pitagora. Il triangolo rettangolo isoscele con cateti 1 e ipotenusa \sqrt2 dà i valori di \pi/4. I rapporti fra i lati, richiamati nel paragrafo Funzioni goniometriche e triangoli rettangoli, giustificano quindi i valori, non soltanto la loro memorizzazione. Le relazioni fra angoli associati sono casi particolari delle formule di addizione e sottrazione, valide per ogni \alpha,\beta\in\mathbb{R}:

\[\begin{aligned} \sin(\alpha+\beta)     &=\sin\alpha\cos\beta+\cos\alpha\sin\beta,\\ \sin(\alpha-\beta)     &=\sin\alpha\cos\beta-\cos\alpha\sin\beta,\\ \cos(\alpha+\beta)     &=\cos\alpha\cos\beta-\sin\alpha\sin\beta,\\ \cos(\alpha-\beta)     &=\cos\alpha\cos\beta+\sin\alpha\sin\beta. \end{aligned}\]

Queste formule permettono di calcolare seno e coseno di una somma o di una differenza a partire dai valori dei singoli angoli. Attenzione: in generale, \sin(\alpha+\beta)\neq\sin\alpha+\sin\beta, e analogamente per il coseno. Le formule di sottrazione si ottengono da quelle di addizione sostituendo \beta con -\beta e usando la parità del coseno e la disparità del seno. Per esempio, poiché \pi/12=\pi/4-\pi/6, si ricava
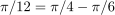
\[\begin{aligned} \sin\frac{\pi}{12}     &=\frac{\sqrt2}{2}\frac{\sqrt3}{2}       -\frac{\sqrt2}{2}\frac12       =\frac{\sqrt6-\sqrt2}{4},\\ \cos\frac{\pi}{12}     &=\frac{\sqrt2}{2}\frac{\sqrt3}{2}       +\frac{\sqrt2}{2}\frac12       =\frac{\sqrt6+\sqrt2}{4}. \end{aligned}\]

Dividendo le formule del seno per quelle del coseno si ottengono le corrispondenti formule per la tangente:

\[\tan(\alpha+\beta)     =\frac{\tan\alpha+\tan\beta}            {1-\tan\alpha\tan\beta}, \qquad \tan(\alpha-\beta)     =\frac{\tan\alpha-\tan\beta}            {1+\tan\alpha\tan\beta}.\]

Queste espressioni valgono quando \tan\alpha e \tan\beta sono definite e il rispettivo denominatore è diverso da zero. Ponendo \alpha=\beta=\theta nelle formule di addizione si ottengono le formule di duplicazione:
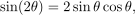
\[\begin{aligned} \sin(2\theta)&=2\sin\theta\cos\theta,\\ \end{aligned}\]

\[\cos(2\theta)= \left\{ \begin{aligned} &\cos^2\theta-\sin^2\theta\\ &2\cos^2\theta-1\\ &1-2\sin^2\theta \end{aligned} \right.\]

Le tre espressioni del coseno sono equivalenti grazie all’identità \sin^2\theta+\cos^2\theta=1: si sceglie quella più utile in base ai dati disponibili. Per la tangente si ha inoltre
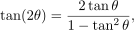
\[\tan(2\theta)=\frac{2\tan\theta}{1-\tan^2\theta},\]

purché \tan\theta sia definita e 1-\tan^2\theta\neq0.


Lettura dei grafici


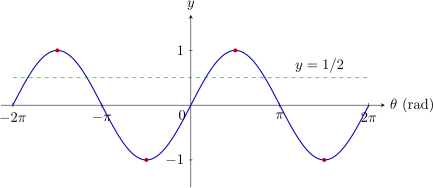
Nel grafico di una funzione goniometrica l’ascissa è l’angolo in radianti e l’ordinata è il valore della funzione. Non si devono confondere questi assi con quelli del piano in cui è disegnata la circonferenza goniometrica. La figura 10 mostra il seno e la retta y=1/2. Nell’intervallo [0,2\pi) le due intersezioni hanno ascisse \pi/6 e 5\pi/6: sono gli stessi angoli individuati dai due punti di ordinata 1/2 sulla circonferenza.

\[\quad\]

Rendered by QuickLaTeX.com

Figura 10: grafico di y=\sin\theta. Gli zeri sono \theta=k\pi; i massimi 1 si hanno in \pi/2+2k\pi, i minimi -1 in 3\pi/2+2k\pi, con k\in\mathbb{Z}. La ripetizione dopo 2\pi mostra il periodo.

\[\quad\]

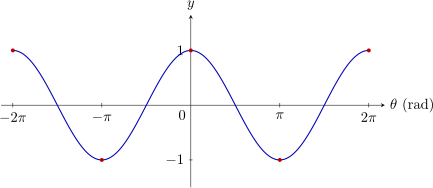
La figura 11 distingue zeri, massimi e minimi del coseno: un massimo non è uno zero della funzione.

\[\quad\]

Rendered by QuickLaTeX.com

Figura 11: grafico di y=\cos\theta, con periodo 2\pi. Gli zeri sono \pi/2+k\pi, i massimi 1 sono in 2k\pi e i minimi -1 in \pi+2k\pi, con k\in\mathbb{Z}.

\[\quad\]

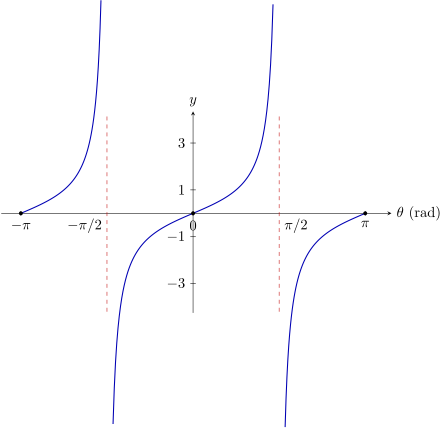
La figura 12 separa i rami della tangente e indica con tratteggi verticali gli argomenti esclusi. In prossimità di ciascun asintoto verticale il valore assoluto delle ordinate tende a +\infty.

\[\quad\]

Rendered by QuickLaTeX.com

Figura 12: grafico di y=\tan\theta, con zeri k\pi e periodo \pi. Le rette tratteggiate \theta=\pi/2+k\pi sono asintoti verticali: i corrispondenti argomenti sono esclusi dal dominio e i rami non sono collegati attraverso di essi. Non vi sono massimi o minimi; il disegno ritaglia le ordinate all’intervallo mostrato.

\[\quad\]


Funzioni goniometriche e triangoli rettangoli.

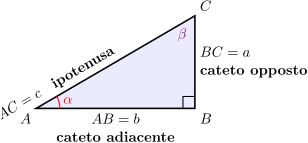
Si consideri il triangolo ABC rettangolo in B, con l’angolo acuto \alpha in A e l’altro angolo acuto \beta in C. Le lunghezze positive sono a=BC, b=AB e c=AC; c è l’ipotenusa, a è il cateto opposto ad \alpha e b il cateto che, insieme all’ipotenusa, delimita \alpha. Vale

\[\alpha+\beta=\frac{\pi}{2},\qquad \sin\alpha=\cos\beta,\qquad \cos\alpha=\sin\beta.\]

I nomi “opposto” e “adiacente” dipendono quindi dall’angolo scelto. La figura 13 identifica cateti, ipotenusa e angoli del triangolo; le lunghezze sono rappresentate con un’unica scala.

\[\quad\]

Rendered by QuickLaTeX.com

Figura 13: triangolo ABC rettangolo in B: rispetto all’angolo \alpha in A, BC=a è il cateto opposto, AB=b quello adiacente e AC=c l’ipotenusa; \alpha+\beta=\pi/2.

\[\quad\]

I rapporti goniometrici sono

\[\sin\alpha=\frac{a}{c}=\frac{\text{cateto opposto}}{\text{ipotenusa}},\qquad \cos\alpha=\frac{b}{c}=\frac{\text{cateto adiacente}}{\text{ipotenusa}},\]

\[\tan\alpha=\frac{a}{b}=\frac{\text{cateto opposto}}{\text{cateto adiacente}}.\]

Triangoli rettangoli con lo stesso angolo acuto sono simili, perciò questi rapporti non dipendono dalle dimensioni del triangolo. Se si normalizza l’ipotenusa alla lunghezza 1, i rapporti diventano le coordinate del punto corrispondente sulla circonferenza goniometrica.


Teorema 1.4 In un triangolo rettangolo con cateti di lunghezza a,b>0 e ipotenusa di lunghezza c, vale

\[a^2+b^2=c^2.\]


Il teorema 1.4 permette di ricavare il terzo lato quando sono noti gli altri due. Separatamente, l’area del triangolo è

\[A_{\mathrm{area}}=\frac{ab}{2}.\]

Conosciuti un angolo e un lato, si sceglie il rapporto che contiene il dato e l’incognita, quindi si isola simbolicamente la lunghezza richiesta. Per esempio, se c=10 e \alpha=30^\circ, allora a=10\sin30^\circ=5 e b=10\cos30^\circ=5\sqrt3. Per ricavare un angolo da un rapporto si usano operativamente le funzioni inverse con i loro intervalli principali:
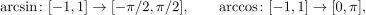
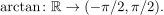
\[\arcsin\colon[-1,1]\to[-\pi/2,\pi/2],\qquad \arccos\colon[-1,1]\to[0,\pi],\]

\[\arctan\colon\mathbb{R}\to(-\pi/2,\pi/2).\]

In un triangolo rettangolo non degenere l’angolo acuto è univocamente determinato dai lati. In un’equazione goniometrica, invece, il valore principale deve essere completato con gli altri rami compatibili con quadranti, periodicità e intervallo assegnato.

Procedura pratica. Si disegna il triangolo e si marca l’angolo retto; si identifica l’ipotenusa; rispetto all’angolo scelto si distinguono cateto opposto e adiacente; si seleziona la relazione che contiene dati e incognita; si isola la grandezza richiesta; infine si controlla che l’ipotenusa sia il lato più lungo e che i risultati siano compatibili con Pitagora.


Equazioni goniometriche.

Equazioni elementari

Per risolvere un’equazione come \sin\theta=c o \cos\theta=c in un intervallo assegnato, si controlla prima che c\in[-1,1], si individua il valore notevole o principale e poi si cercano sulla circonferenza tutti i punti con la stessa ordinata o ascissa, verificando gli estremi dell’intervallo. Una sola funzione inversa non restituisce automaticamente tutti i rami. La calcolatrice deve essere impostata nella modalità corretta: DEG per i gradi e RAD per i radianti, sia nelle funzioni dirette sia nelle inverse; il risultato va accompagnato dall’unità angolare. Si determina prima il dominio, poi si scrivono tutte le famiglie e soltanto alla fine si seleziona l’intervallo assegnato. Nei seguenti enunciati gli argomenti sono valori numerici in radianti e k\in\mathbb{Z}.

  • Per \sin x=c, se |c|>1 non esistono soluzioni reali. Se c\in[-1,1], posto \alpha=\arcsin c, tutte le soluzioni sono x=\alpha+2k\pi oppure x=\pi-\alpha+2k\pi.
  • Per \cos x=c, si richiede ancora c\in[-1,1]. Posto \alpha=\arccos c, si ha x=\alpha+2k\pi oppure x=-\alpha+2k\pi.
  • Per \tan x=c, ogni c\in\mathbb{R} è possibile. Posto \alpha=\arctan c, si ottiene x=\alpha+k\pi. Restano esclusi tutti gli argomenti \pi/2+k\pi del dominio originario.

Ai valori estremi c=\pm1 alcune famiglie coincidono: una soluzione non va contata due volte. In particolare, \sin x=0 dà x=k\pi, \cos x=1 dà x=2k\pi e \cos x=0 dà x=\pi/2+k\pi.


Esempio. Per \sin x=1/2, il valore principale è \pi/6, ma la seconda famiglia è 5\pi/6+2k\pi. In [0,2\pi) rimangono \pi/6 e 5\pi/6; 0 è nel dominio ma non è soluzione, mentre 2\pi è escluso dall’intervallo. Per \tan x=1 la famiglia è x=\pi/4+k\pi, da cui \pi/4,5\pi/4 nello stesso intervallo.


Se l’argomento è 2x o x-\pi/3, si trasforma anche il suo intervallo: da x\in[0,2\pi) seguono 2x\in[0,4\pi) e x-\pi/3\in[-\pi/3,5\pi/3). Si torna poi alla variabile x senza dimenticare i termini periodici; gli esercizi 130 e 133 mostrano i due procedimenti.

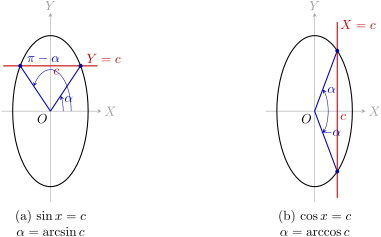
Le soluzioni si possono leggere sulla circonferenza goniometrica: al punto individuato dall’angolo x corrispondono le coordinate P=(\cos x,\sin x). Quindi \sin x=c equivale a cercare le intersezioni con la retta orizzontale Y=c, mentre \cos x=c equivale a cercare le intersezioni con la retta verticale X=c. Se |c|<1 si ottengono due punti distinti; se |c|=1 la retta è tangente e i due punti coincidono; se |c|>1 non ci sono intersezioni. A ogni angolo individuato si aggiungono tutti i multipli interi di 2\pi.
\[\quad\]

Rendered by QuickLaTeX.com

Figura 14: Equazioni elementari sulla circonferenza goniometrica, illustrate per c=3/5. (a) La retta orizzontale Y=c individua gli angoli \alpha e \pi-\alpha, simmetrici rispetto all’asse verticale. (b) La retta verticale X=c individua gli angoli \alpha e -\alpha, simmetrici rispetto all’asse orizzontale. Le frecce indicano il verso di misura degli angoli; tutte le soluzioni si ottengono aggiungendo 2k\pi, con k\in\mathbb{Z}.
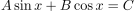
\[\quad\]

Equazioni lineari in seno e coseno

Per l’equazione A\sin x+B\cos x=C, con coefficienti reali assegnati, si pone X=\cos x e Y=\sin x. Il punto (X,Y) deve appartenere sia alla circonferenza X^2+Y^2=1 sia alla retta BX+AY=C. Le lettere X,Y sono coordinate cartesiane; x è l’incognita angolare. Se (A,B)\neq(0,0), la distanza della retta dall’origine è |C|/\sqrt{A^2+B^2}: una distanza minore di 1 dà due punti, una distanza uguale a 1 dà un punto di tangenza, una distanza maggiore di 1 non dà intersezioni. A ciascun punto corrisponde un angolo modulo 2\pi. Se A=B=0, l’equazione è vera per ogni x\in\mathbb{R} soltanto per C=0, altrimenti è impossibile.


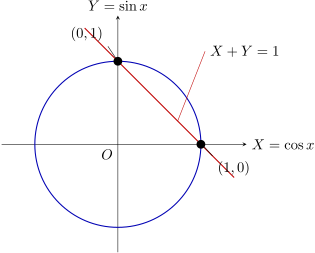
Esempio. Per \sin x+\cos x=1, si intersecano X+Y=1 e X^2+Y^2=1. Sostituendo Y=1-X si trova 2X(X-1)=0, quindi (X,Y)=(0,1) oppure (1,0). Nell’intervallo [0,2\pi) si ottiene S=\{0,\pi/2\}. Questo metodo conserva entrambe le condizioni del sistema, senza introdurre candidati dal solo elevamento al quadrato.


La figura 15 individua i due punti del sistema: corrispondono agli angoli 0 e \pi/2, non ai numeri X e Y presi separatamente.

\[\quad\]

Rendered by QuickLaTeX.com

Figura 15: intersezione della retta X+Y=1 con la circonferenza goniometrica; le coordinate sono alla stessa scala.

\[\quad\]

Duplicazione e sostituzioni quadratiche

La formula necessaria per gli esercizi 145 e 148 è

(8) \begin{equation*} \sin(2u)=2\sin u\cos u\qquad(u\in\mathbb{R}). \end{equation*}

L’argomento 2u non è un esponente: \sin(2u) non è \sin^2u. Se un’equazione è quadratica in \sin x o \cos x, la variabile ausiliaria deve appartenere a [-1,1].
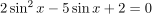
 

Esempio. Per 2\sin^2x-5\sin x+2=0 si pone t=\sin x\in[-1,1]. L’equazione (2t-1)(t-2)=0 dà t=1/2 oppure t=2. Il secondo valore è escluso: nessun seno vale 2. Tornando a x, in [0,2\pi) rimangono \pi/6 e 5\pi/6. I valori di t non sono ancora le soluzioni angolari.
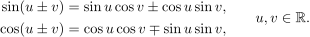
 

Approfondimento: formule di addizione

Le formule di addizione, utili per percorsi alternativi ma distinte dal procedimento elementare precedente, sono

\[\begin{aligned} \sin(u\pm v)&=\sin u\cos v\pm\cos u\sin v,\\ \cos(u\pm v)&=\cos u\cos v\mp\sin u\sin v, \end{aligned} \qquad u,v\in\mathbb{R}.\]

Ponendo v=u nella prima si ottiene la duplicazione (8); nella seconda si ricava

\[\cos(2u)=\cos^2u-\sin^2u=1-2\sin^2u=2\cos^2u-1,\]

dove le ultime due forme usano (6). Per esempio, se è noto \sin u=1/3, conviene \cos(2u)=1-2/9=7/9: non occorre conoscere il segno di \cos u. Invece, se è noto \cos u, l’ultima forma evita di introdurre il seno. La formula di addizione dà anche \sin x+\cos x=\sqrt2\sin(x+\pi/4), possibile lettura alternativa dell’esercizio 148.


Vettori.

Un vettore non nullo è descritto da modulo, direzione e verso. La direzione è quella comune alle rette parallele che possono rappresentarlo; per un vettore applicato si specifica anche il punto di applicazione. Il vettore nullo ha modulo zero e non possiede una direzione o un verso determinati. Una grandezza vettoriale si rappresenta con una freccia: direzione e verso della freccia sono quelli del vettore, mentre la lunghezza ne rappresenta il modulo secondo una scala dichiarata. Una grandezza scalare fisica richiede invece un valore numerico e, se dimensionale, un’unità di misura. Nel piano si usano i versori \hat\imath=(1,0) e \hat\jmath=(0,1). Nello spazio \mathbb{R}^3 si aggiunge l’asse z e si scrive

\[\vec v=(v_x,v_y,v_z)=v_x\hat\imath+v_y\hat\jmath+v_z\hat k,\]

con \hat\imath=(1,0,0), \hat\jmath=(0,1,0) e \hat k=(0,0,1); il contesto distingue i versori del piano da quelli dello spazio. Gli assi sono ortonormali: perpendicolari e con la stessa unità. Nel prodotto vettoriale si userà inoltre una terna destrorsa, definita nel paragrafo Prodotto vettoriale, aree e normali. Tornando al piano cartesiano, si scrive \vec{v}=(v_x,v_y), dove v_x e v_y sono componenti scalari con segno. Il modulo è
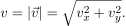
\[v=|\vec{v}|=\sqrt{v_x^2+v_y^2}.\]

Applicando il teorema di Pitagora anche alla componente lungo z, nello spazio si ha

\[|\vec v|=\sqrt{v_x^2+v_y^2+v_z^2}.\]

Per \vec{v}\neq\mathbf{0} il versore con stessa direzione e stesso verso è
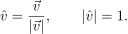
\[\hat{v}=\frac{\vec{v}}{|\vec{v}|},\qquad |\hat{v}|=1.\]

Per il vettore nullo il versore non è definito. Se \vec{a}=(a_x,a_y) e \vec{b}=(b_x,b_y) sono espressi negli stessi assi e \lambda\in\mathbb{R},

\[\vec{a}+\vec{b}=(a_x+b_x,a_y+b_y),\qquad \vec{a}-\vec{b}=(a_x-b_x,a_y-b_y),\]

\[\lambda\vec{a}=(\lambda a_x,\lambda a_y).\]

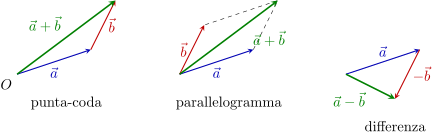
La somma corrisponde geometricamente al metodo punta-coda o al parallelogramma. Per \lambda<0 il verso si inverte; per \lambda=0 si ottiene il vettore nullo. Due vettori negli stessi assi sono uguali se e solo se coincidono entrambe le componenti; un’uguaglianza vettoriale nel piano equivale quindi a un sistema di due equazioni scalari. Per vettori liberi una traslazione della freccia ne conserva modulo, direzione e verso. Nel metodo punta-coda si pone la coda di \vec b sulla punta di \vec a; nel parallelogramma i due vettori hanno invece origine comune. In entrambi i casi la risultante va dall’origine alla stessa estremità. La differenza si costruisce sommando l’opposto: \vec a-\vec b=\vec a+(-\vec b). Una forza applicata a un corpo, invece, non può essere spostata arbitrariamente senza controllare gli effetti sul momento: qui si trasla soltanto la sua rappresentazione per eseguire la somma vettoriale, non il suo punto fisico di applicazione. La figura 16 confronta le due costruzioni della somma e mostra come la differenza impieghi il vettore opposto, non una sottrazione delle lunghezze.
\[\quad\]

Rendered by QuickLaTeX.com

Figura 16: somma e differenza per \vec a=(3,1) e \vec b=(1,2). I tre schemi usano la stessa scala e la stessa coppia di vettori.

\[\quad\]

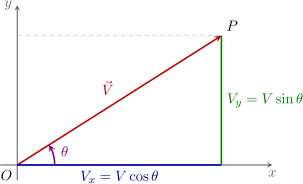
Se V=|\vec{V}|>0 e \theta è l’angolo orientato in senso antiorario dal semiasse x positivo,

(9) \begin{equation*} V_x=V\cos\theta,\qquad V_y=V\sin\theta. \end{equation*}

Le componenti possono essere negative; i cateti geometrici del triangolo ausiliario hanno lunghezze |V_x| e |V_y|. Per \vec{V}=\mathbf{0} entrambe le componenti sono nulle e l’angolo di direzione non è definito. La figura 17 rappresenta la relazione (9): la freccia parte da O e termina in P, mentre \theta è misurato dal semiasse positivo x verso il vettore in senso antiorario.
\[\quad\]

Rendered by QuickLaTeX.com

Figura 17: scomposizione di \vec{V} nel primo quadrante. O è l’origine, P l’estremo, V il modulo e V_x,V_y le componenti scalari. Negli altri quadranti una o entrambe le componenti possono essere negative.

\[\quad\]

Per ricavare la direzione dalle componenti non basta usare meccanicamente \arctan(v_y/v_x): si determina prima il quadrante dai segni, poi si corregge l’angolo di riferimento; se v_x=0 si trattano separatamente gli assi. Per \vec{v}=\mathbf{0} l’angolo di direzione non è definito. In questa dispensa si sceglie di norma \theta\in[0,2\pi) oppure l’intervallo equivalente [0^\circ,360^\circ).


Esempio. Per \vec{v}=(3,4) si ha v=|\vec{v}|=5 e

\[\hat{v}=\left(\frac35,\frac45\right),\qquad |\hat{v}|=\sqrt{\frac{9}{25}+\frac{16}{25}}=1.\]

Il controllo della norma conferma che il vettore ottenuto è un versore.


Collegamento agli esercizi. Le operazioni componente per componente sono applicate nell’esercizio 75; norma e versore nell’esercizio 76; scomposizione nell’esercizio 77; modulo, quadrante e direzione nell’esercizio 78; somma di spostamenti nell’esercizio 79; uguaglianza vettoriale e sistema sulle componenti nell’esercizio 80. Gli esercizi 201–220 consolidano operazioni e componenti; il prodotto scalare, già utile nell’esercizio 217, è applicato dall’esercizio 221 (paragrafo Prodotto scalare); le proiezioni sono negli esercizi 229–230 (paragrafo Proiezioni ortogonali). Il prodotto vettoriale compare dall’esercizio 236, le aree nell’esercizio 241 e nell’esercizio 242, il volume nell’esercizio 249: i rispettivi richiami sono nei paragrafi Prodotto vettoriale, aree e normali. e Prodotto misto e volume.


Prodotto scalare.

In un riferimento ortonormale, il prodotto scalare di due vettori è il numero

(10) \begin{equation*} \vec a\cdot\vec b=a_xb_x+a_yb_y \quad\text{nel piano},\qquad \vec a\cdot\vec b=a_xb_x+a_yb_y+a_zb_z \quad\text{nello spazio}. \end{equation*}

Ogni prodotto accoppia componenti dello stesso asse. Per vettori non nulli, l’angolo compreso \theta\in[0,\pi] soddisfa anche

(11) \begin{equation*} \vec a\cdot\vec b=|\vec a|\,|\vec b|\cos\theta. \end{equation*}

Ne segue un criterio geometrico: il prodotto è positivo per 0\leq\theta<\pi/2, nullo per \theta=\pi/2 e negativo per \pi/2<\theta\leq\pi. Agli estremi \theta=0 e \theta=\pi vale rispettivamente |\vec a||\vec b| e -|\vec a||\vec b|: i vettori sono paralleli concordi o discordi. Se un fattore è nullo, il prodotto vale zero, ma l’angolo non è definito; per parlare di perpendicolarità tramite l’angolo si richiedono dunque entrambi i vettori non nulli. Per vettori fisici, l’unità del prodotto è il prodotto delle unità dei fattori. Per esempio, una forza costante in newton e uno spostamento in metri danno un lavoro in \mathrm{N\,m}=\mathrm J; le componenti della forza e dello spostamento non sono lunghezze confrontabili tra loro.


Esempio. Per \vec a=(1,0) e \vec b=(1,\sqrt3), la formula (10) dà \vec a\cdot\vec b=1, mentre |\vec a|=1 e |\vec b|=2. Da (11) segue \cos\theta=1/2, quindi \theta=\pi/3\,\mathrm{rad}=60^\circ nell’intervallo [0,\pi].


Il prodotto scalare è commutativo e distributivo; inoltre \vec a\cdot\vec a=|\vec a|^2. Espandendo con la distributività,

\[(\vec a+\vec b)\cdot(\vec a+\vec b) =\vec a\cdot\vec a+\vec a\cdot\vec b+\vec b\cdot\vec a+\vec b\cdot\vec b,\]

si ottiene l’identità usata nell’esercizio 233:

(12) \begin{equation*} |\vec a+\vec b|^2=|\vec a|^2+2\vec a\cdot\vec b+|\vec b|^2. \end{equation*}


Proiezioni ortogonali.

Sia \vec b\neq\mathbf{0} e sia \hat b=\vec b/|\vec b| il versore che ne fissa il verso. La componente scalare di \vec a lungo tale verso è il numero con segno

\[\vec a\cdot\hat b=\frac{\vec a\cdot\vec b}{|\vec b|}.\]

Per ottenere il vettore proiezione si moltiplica questo numero per il versore:

(13) \begin{equation*} \operatorname{proj}_{\vec b}\vec a =(\vec a\cdot\hat b)\hat b =\frac{\vec a\cdot\vec b}{|\vec b|^2}\vec b. \end{equation*}

Il denominatore al quadrato deriva quindi da due divisioni per |\vec b|: la prima estrae la componente scalare, la seconda normalizza il vettore direzione. Il residuo è perpendicolare a \vec b, perché
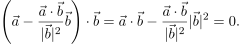
\[\left(\vec a-\frac{\vec a\cdot\vec b}{|\vec b|^2}\vec b\right)\cdot\vec b =\vec a\cdot\vec b-\frac{\vec a\cdot\vec b}{|\vec b|^2}|\vec b|^2=0.\]

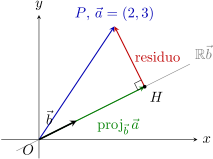
La figura 18 mostra il piede H della perpendicolare condotta da P alla retta generata da \vec b: \overrightarrow{OH} è la proiezione e \overrightarrow{HP} il residuo.

\[\quad\]

Rendered by QuickLaTeX.com

Figura 18: proiezione di \vec a=(2,3) sulla retta di direzione \vec b=(1,1/2). Gli assi hanno la stessa scala; H=(14/5,7/5).

\[\quad\]

Esempio. Per \vec a=(-3,2) e \hat b=(1,0) la componente scalare è -3, mentre la proiezione è (-3,0). Il segno negativo indica un verso opposto a \hat b; il modulo della proiezione è invece 3. Non si deve confondere il numero -3 con il vettore (-3,0). L’esercizio 230 applica (13) a una direzione non coincidente con un asse.


Prodotto vettoriale, aree e normali.

Nello spazio si fissa una base ortonormale destrorsa: orientando le dita della mano destra dal semiasse positivo x verso il semiasse positivo y attraverso un quarto di giro, il pollice indica il semiasse positivo z. In tale base si definisce

(14) \begin{equation*} \vec a\times\vec b=(a_yb_z-a_zb_y,\ a_zb_x-a_xb_z,\ a_xb_y-a_yb_x). \end{equation*}

Il risultato è un vettore, non uno scalare. Per esempio, per \vec a=(2,1,0) e \vec b=(1,-1,0) le prime due componenti sono nulle e la terza è 2(-1)-1\cdot1=-3: si ottiene (0,0,-3), senza introdurre determinanti. Per fattori non nulli, con angolo compreso \theta\in[0,\pi],
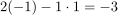
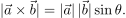
(15) \begin{equation*} |\vec a\times\vec b|=|\vec a|\,|\vec b|\sin\theta. \end{equation*}

Se i fattori non sono paralleli, il prodotto è perpendicolare a entrambi. Il suo verso si ottiene con la mano destra, ruotando dal primo fattore \vec a verso il secondo \vec b attraverso l’angolo compreso minore di \pi. L’ordine è essenziale:

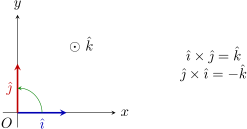
\[\hat\imath\times\hat\jmath=\hat k, \qquad \hat\jmath\times\hat\imath=-\hat k, \qquad \vec b\times\vec a=-(\vec a\times\vec b).\]

Se un fattore è nullo o i fattori sono paralleli, il risultato è \mathbf{0}, senza direzione né verso determinati. Viceversa, per due fattori non nulli, un prodotto vettoriale nullo implica parallelismo; non distingue però lo stesso verso dal verso opposto. Nei disegni sul piano xy, \odot indica l’uscita dal foglio (verso +z nella vista scelta), mentre \otimes indica l’ingresso (verso -z). La figura 19 associa il passaggio antiorario da \hat\imath a \hat\jmath alla normale uscente; invertire l’ordine inverte la normale.
\[\quad\]

Rendered by QuickLaTeX.com

Figura 19: orientazione destrorsa, vista dal semiasse positivo z verso il piano xy. I versori \hat\imath e \hat\jmath hanno la stessa lunghezza grafica.

\[\quad\]

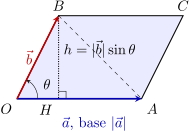
Se \vec a e \vec b rappresentano due lati uscenti dallo stesso vertice, la base del parallelogramma è |\vec a| e l’altezza è |\vec b|\sin\theta. Dalla formula base per altezza e da (15) segue

(16) \begin{equation*} A_{\mathrm{par}}=|\vec a\times\vec b|, \qquad A_{\mathrm{tri}}=\frac12|\vec a\times\vec b|. \end{equation*}

La diagonale divide il parallelogramma in due triangoli di uguale area, giustificando il fattore 1/2. Se i lati sono paralleli, altezza e area sono nulle: la figura è degenere. La figura 20 evidenzia la base OA, l’altezza BH e la diagonale: il modulo del prodotto vettoriale misura l’area; invertirne il verso non modifica tale modulo.
\[\quad\]

Rendered by QuickLaTeX.com

Figura 20: parallelogramma OACB e triangolo OAB con la stessa base e la stessa altezza. La diagonale AB separa due triangoli congruenti.

\[\quad\]

Se \vec u e \vec v non sono paralleli, \vec n=\vec u\times\vec v\neq\mathbf{0} è normale al piano che generano. I due versori normali sono \pm\vec n/|\vec n|. La condizione di non parallelismo deve precedere la divisione: due vettori paralleli non individuano quel piano e non forniscono una normale normalizzabile mediante il loro prodotto.


Prodotto misto e volume.

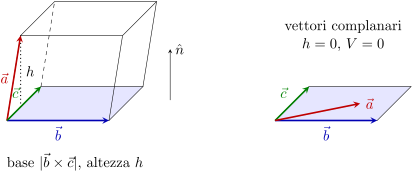
Il prodotto misto \vec a\cdot(\vec b\times\vec c) si calcola formando prima il vettore \vec b\times\vec c e poi il prodotto scalare con \vec a. È uno scalare con segno. Se \vec b e \vec c non sono paralleli, |\vec b\times\vec c| è l’area della base e \hat n=(\vec b\times\vec c)/|\vec b\times\vec c| la sua normale orientata. Allora

\[\vec a\cdot(\vec b\times\vec c)=|\vec b\times\vec c|\,(\vec a\cdot\hat n).\]

La componente \vec a\cdot\hat n è l’altezza con segno; l’altezza geometrica è il suo valore assoluto. Perciò il volume del parallelepipedo è
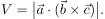
(17) \begin{equation*} V=\bigl|\vec a\cdot(\vec b\times\vec c)\bigr|. \end{equation*}

Se \vec a si trova dalla parte opposta rispetto alla normale, il prodotto misto cambia segno ma il volume resta non negativo. Se i tre vettori sono complanari, l’altezza è zero; se la base stessa è degenere, \vec b\times\vec c=\mathbf{0}. In entrambi i casi (17) dà V=0. La figura 21 separa il caso tridimensionale dal caso in cui \vec a giace nel piano della base: in quest’ultimo non si forma alcun volume.

\[\quad\]

Rendered by QuickLaTeX.com

Figura 21: schema prospettico del volume e del caso complanare. Le lunghezze apparenti non sono una scala metrica: l’altezza è perpendicolare al piano della base.

\[\quad\]

Nell’esercizio 249 i vettori sono mutuamente perpendicolari e formano una terna positivamente orientata; il prodotto misto coincide quindi con il prodotto delle tre lunghezze. Scambiare \vec b e \vec c ne inverte il segno, non il valore assoluto.


Esponenziali: proprietà ed equazioni.

Per a>0 la potenza a^x è definita per ogni esponente reale x. Per un esponente razionale p/q, con p\in\mathbb Z e q intero positivo, a^{p/q}=\sqrt[q]{a^p}, dove si prende la radice positiva. L’estensione agli esponenti reali conserva le proprietà delle potenze. Se inoltre a\neq1, la funzione esponenziale è
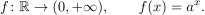
\[f\colon\mathbb R\to(0,+\infty),\qquad f(x)=a^x.\]

Le proprietà algebriche, valide per u,v\in\mathbb R, sono

(18) \begin{equation*} \begin{gathered} a^0=1,\qquad a^{-u}=\frac1{a^u},\qquad  a^{u+v}=a^ua^v,\qquad a^{u-v}=\frac{a^u}{a^v},\qquad (a^u)^v=a^{uv}. \end{gathered} \end{equation*}

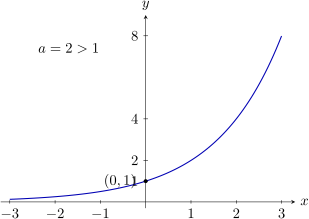
La somma a^u+a^v non è in generale a^{u+v}: la legge riguarda il prodotto. Il grafico passa per (0,1) e rimane sopra l’asse delle ascisse. Per a>1 la funzione è strettamente crescente; per 0<a<1 è strettamente decrescente. In entrambi i casi è iniettiva: valori diversi di x danno valori diversi di a^x. Ne segue

(19) \begin{equation*} a^{f(x)}=a^{g(x)}\quad\Longleftrightarrow\quad f(x)=g(x), \end{equation*}

nei punti dove gli esponenti sono definiti. La base a=1, esclusa, darebbe invece la funzione costante 1. L’esponenziale naturale ha base e\approx2{,}71828 e si indica con e^x. La figura 22 mostra che ogni retta orizzontale di ordinata positiva incontra il grafico una sola volta; la monotonia è crescente.

\[\quad\]

Rendered by QuickLaTeX.com

Figura 22: esponenziale crescente; ascissa reale e ordinata sempre positiva.

\[\quad\]

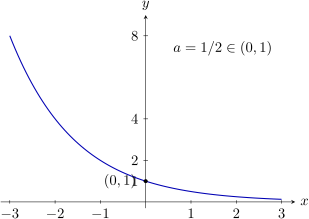
La figura 23 mostra che ogni retta orizzontale di ordinata positiva incontra il grafico una sola volta; la monotonia è decrescente.

\[\quad\]

Rendered by QuickLaTeX.com

Figura 23: esponenziale decrescente; ascissa reale e ordinata sempre positiva.

\[\quad\]

Esempio. Per 4^x=8 si riduce tutto alla base 2 usando (18):

\[(2^2)^x=2^3\quad\Longleftrightarrow\quad2^{2x}=2^3 \quad\Longleftrightarrow\quad2x=3.\]


L’ultima equivalenza dipende dall’iniettività (19); segue x=3/2. La verifica è 4^{3/2}=(\sqrt4)^3=8.


Esempio. Per 2^{2x}-2^x-2=0 si pone t=2^x>0, così 2^{2x}=t^2. L’equazione (t-2)(t+1)=0 dà t=2 oppure t=-1. Il secondo valore è incompatibile con la positività dell’esponenziale. Da 2^x=2 segue x=1, e 4-2-2=0 verifica l’equazione iniziale. Una radice in t non è ancora una soluzione in x.


Logaritmi: definizione e proprietà.

Per a>0, a\neq1 e u>0, il logaritmo di u in base a è l’unico esponente v\in\mathbb R da dare alla base per ottenere u:

(20) \begin{equation*} \log_a u=v\quad\Longleftrightarrow\quad a^v=u. \end{equation*}

La base è a, l’argomento è u, il risultato è l’esponente v. L’unicità deriva dall’iniettività dell’esponenziale; ogni u\in(0,+\infty) appartiene alla sua immagine. Il logaritmo è dunque la funzione inversa dell’esponenziale,
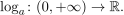
\[\log_a\colon(0,+\infty)\to\mathbb R.\]

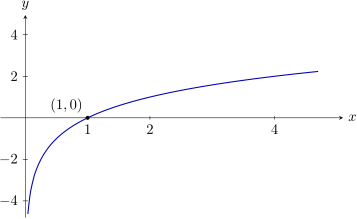
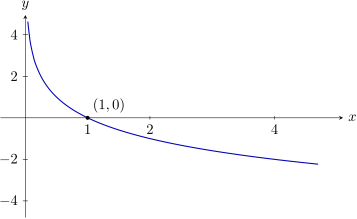
Per esempio, \log_2 8=3 perché 2^3=8; valgono \log_a1=0, \log_a a=1 e \log_a(a^x)=x per ogni reale x. Si definiscono il logaritmo naturale \ln u=\log_e u e il logaritmo decimale \log_{10}u; in particolare e^{\ln u}=u per u>0. Il logaritmo è strettamente crescente per a>1 e strettamente decrescente per 0<a<1, quindi iniettivo in entrambi i casi. Passa per (1,0); non è definito in 0 né sui numeri negativi. Perciò \log_a f(x)=\log_a g(x) equivale a f(x)=g(x) soltanto mantenendo f(x)>0 e g(x)>0. La figura 24 rappresenta il logaritmo crescente: gli argomenti sono le ascisse positive, mentre i valori del logaritmo possono essere anche nulli o negativi.

\[\quad\]

Rendered by QuickLaTeX.com

Figura 24: logaritmo crescente in base 2; il dominio è il semiasse positivo.

\[\quad\]

La figura 25 rappresenta il logaritmo decrescente: gli argomenti sono le ascisse positive, mentre i valori del logaritmo possono essere anche nulli o negativi.

\[\quad\]

Rendered by QuickLaTeX.com

Figura 25: logaritmo decrescente in base 1/2; il dominio è il semiasse positivo.

\[\quad\]

Per u,v>0 e r\in\mathbb R, le proprietà sono

(21) \begin{equation*} \begin{aligned} \log_a(uv)&=\log_a u+\log_a v,\\ \log_a(u/v)&=\log_a u-\log_a v,\\ \log_a(u^r)&=r\log_a u. \end{aligned} \end{equation*}

Per esempio, se u=a^p e v=a^q, allora uv=a^{p+q}; applicando (20) si ricava la prima proprietà. Le altre seguono dal quoziente e dalla potenza di potenza. Per un’altra base b>0, b\neq1, si ha inoltre

\[\log_a u=\frac{\log_b u}{\log_b a}\qquad(u>0),\]

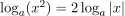
poiché u=a^{\log_a u} dà \log_b u=(\log_a u)\log_b a e \log_b a\neq0. In generale \log_a(u+v)\neq\log_a u+\log_a v. Per esempio, per u=v=1, \log_2(1+1)=1, mentre \log_2 1+\log_2 1=0. Le proprietà si applicano sul dominio originario, senza ampliarlo dopo una trasformazione. Per x\neq0, \log_a(x^2)=2\log_a|x|. Scrivere invece 2\log_a x richiede x>0: la presenza del quadrato nell’argomento non autorizza a ignorare questa differenza.


Esempio. L’equazione 2\log_{10}x=\log_{10}49 ha dominio x>0. La proprietà della potenza dà \log_{10}(x^2)=\log_{10}49 e poi x^2=49: fra \pm7 resta solo 7. Per \log_2(x^2)=4, invece, il dominio è x\neq0; da x^2=16 rimangono entrambi i valori \pm4. Sono i due modelli confrontati negli esercizi 177 e 178.
 

Disequazioni e sistemi esponenziali e logaritmici.

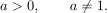
Per risolvere una disequazione esponenziale o logaritmica si fissano prima le condizioni sulla base e il dominio. In tutti i casi si richiede

\[a>0,\qquad a\neq1.\]

Il principio comune è la monotonia: se a>1, le funzioni esponenziale e logaritmica sono strettamente crescenti e conservano il verso della disuguaglianza; se 0<a<1, sono strettamente decrescenti e lo invertono. Le equivalenze seguenti valgono all’interno del dominio: le condizioni di esistenza vanno mantenute fino alla determinazione dell’insieme soluzione.


1. Confronto fra esponenziali con la stessa base Condizioni di esistenza: f(x) e g(x) devono essere definite e reali. Non è necessario che siano positive.

Disequazionea>10<a<1
a^{f(x)}<a^{g(x)}f(x)<g(x)f(x)>g(x)
a^{f(x)}\leq a^{g(x)}f(x)\leq g(x)f(x)\geq g(x)
a^{f(x)}>a^{g(x)}f(x)>g(x)f(x)<g(x)
a^{f(x)}\geq a^{g(x)}f(x)\geq g(x)f(x)\leq g(x)

Tabella 6: confronto monotonia esponenziali.


2. Confronto fra un esponenziale e un numero reale Condizioni di esistenza: f(x) deve essere definita e reale; la base soddisfa a>0 e a\neq1. Il numero c può essere un qualunque reale. Poiché a^{f(x)}>0 per ogni x del dominio, si distinguono due casi. Se c\leq0: le disequazioni

\[a^{f(x)}<c \qquad\text{e}\qquad a^{f(x)}\leq c\]

non hanno soluzioni; le disequazioni

\[a^{f(x)}>c \qquad\text{e}\qquad a^{f(x)}\geq c\]

sono invece verificate per ogni x del dominio. Se c>0: si può scrivere c=a^{\log_a c} e confrontare gli esponenti, tenendo conto della monotonia.


Disequazionea>10<a<1
a^{f(x)}<cf(x)<\log_a cf(x)>\log_a c
a^{f(x)}\leq cf(x)\leq\log_a cf(x)\geq\log_a c
a^{f(x)}>cf(x)>\log_a cf(x)<\log_a c
a^{f(x)}\geq cf(x)\geq\log_a cf(x)\leq\log_a c


Le soluzioni ottenute vanno sempre intersecate con il dominio di f(x). 3. Confronto fra logaritmi con la stessa base Condizioni di esistenza: f(x) e g(x) devono essere definite e soddisfare

\[\left\{ \begin{aligned} f(x)&>0,\\ g(x)&>0. \end{aligned} \right.\]

Nel dominio così individuato valgono le equivalenze:


Disequazionea>10<a<1
\log_a f(x)<\log_a g(x)f(x)<g(x)f(x)>g(x)
\log_a f(x)\leq\log_a g(x)f(x)\leq g(x)f(x)\geq g(x)
\log_a f(x)>\log_a g(x)f(x)>g(x)f(x)<g(x)
\log_a f(x)\geq\log_a g(x)f(x)\geq g(x)f(x)\leq g(x)


Il confronto fra gli argomenti non sostituisce le condizioni di esistenza: si risolve insieme a esse. 4. Confronto fra un logaritmo e un numero reale Condizioni di esistenza: f(x) deve essere definita e soddisfare f(x)>0; c è un numero reale. Poiché c=\log_a(a^c) e a^c>0, il confronto si riconduce al caso precedente. Nella tabella la condizione f(x)>0 è già inclusa nei risultati:


Disequazionea>10<a<1
\log_a f(x)<c0<f(x)<a^cf(x)>a^c
\log_a f(x)\leq c0<f(x)\leq a^cf(x)\geq a^c
\log_a f(x)>cf(x)>a^c0<f(x)<a^c
\log_a f(x)\geq cf(x)\geq a^c0<f(x)\leq a^c

Tabella 7: confronto monotonia logaritmi.


Quando si ottiene f(x)>a^c oppure f(x)\geq a^c, la positività dell’argomento è automatica, perché a^c>0. Quando invece si ottiene un limite superiore per f(x), occorre mantenere esplicitamente il vincolo f(x)>0. In particolare, l’estremo 0 è sempre escluso, anche nelle disequazioni non strette.


<Esempio. Poiché 4=(1/2)^{-2} e la base è minore di uno,

\[(1/2)^x\geq4\quad\Longleftrightarrow\quad x\leq-2.\]

Per \log_{1/3}(x+2)>-1, il dominio è x+2>0. La funzione logaritmica è decrescente: il confronto dà x+2<(1/3)^{-1}=3. Intersecando si ottiene 0<x+2<3, cioè -2<x<1.
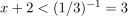
 

Esempio. Per \log_2(x-1)+\log_2(x+1)=3 il dominio originario è x>1. Soltanto su tale dominio si può scrivere \log_2(x^2-1)=3, da cui x^2=9. Il candidato -3 non soddisfa il dominio iniziale; rimane 3. Il fatto che x^2-1>0 anche per x<-1 non estende il dominio dei due logaritmi separati.
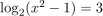
 

Esempio. Nel sistema misto 2^x=4, \log_2 y=x+1, si richiede y>0. La prima equazione dà x=2; la seconda diventa \log_2y=3, quindi y=8. La coppia (2,8) verifica entrambe le equazioni. Per un sistema di disequazioni si intersecano invece tutti gli insiemi trovati, compresi i domini: per 2^x>4 e \log_2(x-1)\leq1 si ha x>2, 1<x\leq3, quindi S=(2,3].


Collegamento agli esercizi. Le operazioni componente per componente sono applicate nell’esercizio 75; norma e versore nell’esercizio 76; scomposizione nell’esercizio 77; modulo, quadrante e direzione nell’esercizio 78; somma di spostamenti nell’esercizio 79; uguaglianza vettoriale e sistema sulle componenti nell’esercizio 80. Gli esercizi 201–220 consolidano operazioni e componenti; il prodotto scalare, già utile nell’esercizio 217, è applicato dall’esercizio 221 (paragrafo Prodotto scalare); le proiezioni sono negli esercizi 229–230 (paragrafo Proiezioni ortogonali). Il prodotto vettoriale compare dall’esercizio 236, le aree nell’esercizio 241 e nell’esercizio 242, il volume nell’esercizio 249: i rispettivi richiami sono nei paragrafi Prodotto vettoriale, aree e normali. e Prodotto misto e volume.


Esercizi

\[\quad\]

Questa parte è riservata agli abbonati

per continuare a leggere, attiva un abbonamento.

• Mensile: 7,99€ / mese • Trimestrale: 19,99€ / 3 mesi • Annuale: 79,99€ / anno

Attiva abbonamento

Già abbonato? Accedi