
Sommario
Leggi...
Autori e revisori
Leggi...
Notazioni
Leggi...
 | numero dei punti materiali che costituiscono il sistema |
 | massa del punto materiale  -esimo; unità SI:  |
 | massa totale del sistema; unità SI: |
 | posizione del punto materiale -esimo; unità SI:  |
 | componenti cartesiane della posizione ; unità SI: |
 | posizione del centro di massa; unità SI: |
 | componenti cartesiane della posizione del centro di massa; unità SI: |
 | velocità del punto materiale -esimo; unità SI:  |
 | componenti cartesiane della velocità ; unità SI: |
 | modulo della velocità del punto materiale -esimo; unità SI: |
 | velocità del centro di massa; unità SI: |
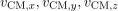 | componenti cartesiane della velocità del centro di massa; unità SI: |
 | modulo della velocità del centro di massa; unità SI: |
 | quantità di moto del punto materiale -esimo; unità SI:  |
 | modulo della quantità di moto del punto materiale -esimo; unità SI: |
 | componenti cartesiane della quantità di moto  ; unità SI: |
 | quantità di moto totale del sistema; unità SI: |
 | modulo della quantità di moto totale; unità SI: |
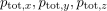 | componenti cartesiane della quantità di moto totale; unità SI: |
 | forza esercitata dal punto materiale  sul punto materiale ; unità SI:  |
 | risultante delle forze interne sul punto materiale -esimo; unità SI: |
 | risultante delle forze esterne; unità SI: |
 | modulo della risultante delle forze esterne; unità SI: |
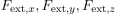 | componenti cartesiane della risultante delle forze esterne; unità SI: |
 | impulso della risultante delle forze esterne; unità SI:  |
 | modulo dell’impulso della risultante delle forze esterne; unità SI: |
 | componenti cartesiane dell’impulso della risultante delle forze esterne; unità SI: |
 | intervallo di tempo; unità SI:  |

I simboli senza freccia  ,
 ,
 ,
 ,
 e
 indicano moduli e sono
quindi non negativi. Le componenti cartesiane possono invece essere positive,
negative o nulle; il loro segno dipende dall’orientazione degli assi.
Per una grandezza scalare  e una grandezza vettoriale
 si adottano le convenzioni

I pedici  e
 indicano rispettivamente il valore iniziale e quello
finale. Quando compare anche una componente cartesiana, si scrive prima la
componente e poi lo stato, per esempio
 ,
 e
 .
L’indice in simboli quali , , e
identifica invece il punto materiale -esimo.
Introduzione
Leggi...
La dispensa è destinata agli studenti del semestre filtro che possiedono i prerequisiti di algebra vettoriale elementare. Gli esercizi sono ordinati per nuclei concettuali e difficoltà crescente; per ciascuno è proposta una soluzione commentata, senza ricorrere a derivate o integrali. Gli urti non sono trattati. I contenuti sono coerenti con il syllabus ministeriale di Fisica del semestre aperto 2026–2027 [4].
Richiami di teoria
Sistemi di punti materiali.
Si considera un sistema costituito da punti materiali, con intero
positivo. Per ogni  , la massa costante del punto
-esimo è
 . La massa totale è
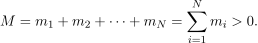
Le posizioni e le velocità sono riferite al medesimo
sistema di riferimento. Nelle sezioni dinamiche si assume che tale riferimento
sia inerziale. Si assume inoltre fissa la composizione del sistema, cioè
l’insieme dei punti materiali che ne fanno parte.
Il centro di massa.
punti materiali di masse e posizioni
, il centro di massa è il punto di posizione (1) 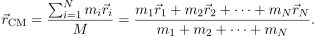
Se i punti materiali si trovano lungo l’asse  , la relazione
(1) si riduce a
(2) 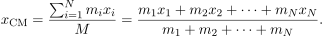
Se i punti appartengono al piano  , ciascun vettore posizione
ha due componenti; la relazione vettoriale equivale quindi a
(3) 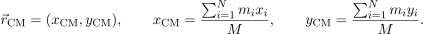
Nel caso tridimensionale, ciascun vettore posizione ha tre componenti e
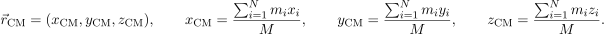
Osservazione 4. Il centro di massa non deve necessariamente coincidere con uno dei punti
materiali del sistema. Per due masse positive esso appartiene al segmento che
congiunge i due punti materiali; se le masse sono diverse è più vicino alla
massa maggiore, mentre per masse uguali coincide con il punto medio del
segmento. Le figure 1 e 2
illustrano schematicamente i due casi.
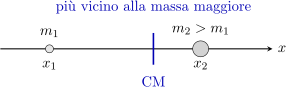
Figura 1: posizione schematica del centro di massa di due punti materiali con masse diverse; disegno non in scala.
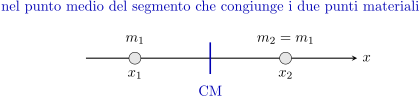
Figura 2: posizione schematica del centro di massa di due punti materiali con masse uguali; disegno non in scala.
(4) 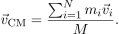
Osservazione 7. La dimostrazione rigorosa della relazione istantanea richiede un passaggio al
limite, che non viene utilizzato in questa dispensa. Su un intervallo finito
, invece, la stessa identità si dimostra direttamente per le
velocità medie. Indicando con una barra le velocità medie sul medesimo intervallo,
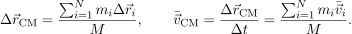
La relazione istantanea (4) è il corrispondente risultato cinematico.
La velocità del centro di massa descrive la componente traslazionale del moto del sistema; non determina il moto interno o relativo dei singoli punti.
Quantità di moto e moto del centro di massa.
 ha quantità di moto

La quantità di moto è una grandezza vettoriale; nel SI si misura in
.
(6) 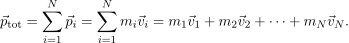
Se il moto è unidimensionale, una sola coordinata è sufficiente a descriverlo.
Scelto l’asse , le velocità dirette nel verso opposto a quello positivo
hanno componente negativa. In tal caso,
(7) 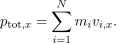

Dimostrazione. Dalla formula (4),
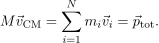
In particolare, lungo l’asse , 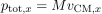 .
La relazione (8) mostra che la quantità di moto totale determina
la componente traslazionale descritta dal centro di massa; non determina invece
la configurazione interna, il moto relativo o l’energia del sistema.
Forze interne, forze esterne e impulso.
Per il punto materiale -esimo si indica con
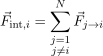
la risultante delle forze interne agenti su di esso; è la
forza esercitata dal punto materiale sul punto materiale . Per ogni
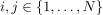 con
 , il terzo principio della dinamica dà
 . Sommando su tutti i punti e raggruppando
i termini a coppie,
(9) 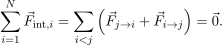
Le forze interne possono quindi modificare le quantità di moto dei singoli punti, ma la loro risultante complessiva è nulla. Sfruttando tale proprietà, si vedrà nel teorema 13 che la variazione della quantità di moto totale dipende dalla sola risultante delle forze esterne al sistema.
La figura 3 distingue schematicamente le forze interne da quelle esterne in un sistema formato da due punti materiali.
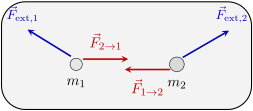
Figura 3: schema di un sistema costituito da due punti materiali. In rosso è
rappresentata la coppia di forze interne
 e
 , che costituisce una coppia
azione–reazione; in blu sono rappresentate le forze esterne
 e
 agenti,
rispettivamente, sui due punti materiali.
è costante durante un intervallo  , il
suo impulso è
(10) 
Se  , l’impulso ha la stessa direzione e
lo stesso verso della risultante; se
 ,
anche
 . Nel SI si misura in , e
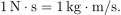
Si può provare il seguente risultato.
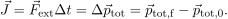
Per una componente costante  , il prodotto
 può essere letto geometricamente come l’area del rettangolo
nel diagramma forza–tempo. La figura 4 riassume
questa interpretazione e, a fianco, la relazione vettoriale tra quantità di
moto iniziale, impulso e quantità di moto finale.
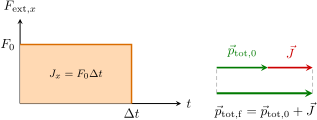
Figura 4: impulso di una risultante esterna costante e relazione vettoriale tra quantità di moto iniziale, impulso e quantità di moto finale.
La conservazione della quantità di moto.
Se la risultante delle forze esterne al sistema è nulla, il teorema 13 implica che la sua quantità di moto totale rimane costante. Si deduce quindi il seguente principio di conservazione.
 , la quantità di moto totale rimane costante in tale
intervallo:
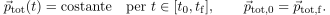
La condizione dinamica è sufficiente per
la conservazione della quantità di moto, ma non implica necessariamente
l’assenza di interazioni esterne: forze esterne diverse possono avere risultante
nulla. Se è nulla soltanto una componente di , si
conserva la corrispondente componente di .
Se un sistema isolato ha inizialmente
 , dalla formula (8) segue
che il suo centro di massa è inizialmente fermo e rimane fermo, anche se i
singoli punti materiali possono muoversi per effetto delle forze interne.
Per approfondimenti generali sui sistemi di punti materiali e sugli esercizi di meccanica si vedano, ad esempio, [1, 2, 3].
Esercizi
 . Il centro di massa di un sistema di punti materiali è, in generale, il punto che rappresenta:
- la media pesata, rispetto alle masse, delle posizioni dei punti materiali;
- la media aritmetica non pesata delle posizioni dei punti materiali;
- la posizione del punto materiale di massa maggiore;
- la media pesata, rispetto alle masse, delle velocità dei punti materiali;
- il punto medio tra le due posizioni più distanti del sistema.
Svolgimento.
Dalla definizione del centro di massa, espressa dalla relazione (1), si ha
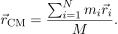
La posizione del centro di massa è quindi una media pesata delle posizioni dei punti materiali: a parità di posizione, una massa maggiore contribuisce con un peso maggiore alla somma.
La figura 5 visualizza il significato della media pesata per due masse diverse.
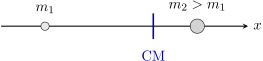
Figura 5: in presenza di due masse diverse, il centro di massa è spostato verso la massa maggiore.
. Due punti materiali, di masse rispettivamente  e
 , si trovano agli estremi di un segmento lungo
 . Il punto materiale di massa è a sinistra, quello di massa è a destra. A quale distanza dal punto materiale di massa si trova il centro di massa?
 ;
 ;
- ;
- ;
- .
 ;
 ;
 ;
Svolgimento.
Si considera un sistema di riferimento  con l’asse orientato verso destra e si pone l’origine nella posizione della massa di . Allora

Dalla relazione (2),
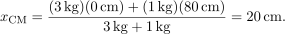
Il centro di massa si trova quindi a  dalla massa di .
La configurazione è mostrata nella figura 6.
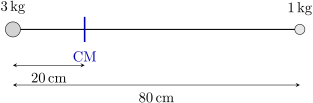
Figura 6: due masse agli estremi del segmento e posizione del centro di massa.
. Fissato un sistema di riferimento , due masse uguali si trovano in  e
 . Il centro di massa del sistema si trova in:
 ;
 ;
- ;
- ;
- .
Svolgimento.
Quando le due masse sono uguali, il centro di massa coincide con il punto medio del segmento che le congiunge. Il punto medio tra  e
 è
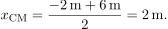
. Se è la massa totale di un sistema e è la quantità di moto totale, la velocità del centro di massa è:
 ;
 ;
 ;
- ;
 .
 ;
 ;
 ;
 ;
 .
Svolgimento.
 , si ricava
 . Rispetto a un sistema cartesiano
 , con l’asse orientato verso destra e l’asse
 orientato verso l’alto, durante un intervallo di tempo la risultante delle forze esterne su un sistema soddisfa
 , mentre
 . Quale affermazione è certamente corretta?
- La quantità di moto totale si conserva interamente.
- La componente
 si conserva.
- La velocità di ogni punto materiale rimane costante.
- La componente
 si conserva.
- Il centro di massa rimane necessariamente fermo.
Svolgimento.
Il teorema 13 può essere applicato separatamente alle componenti cartesiane. Poiché

l’impulso lungo è nullo:

Pertanto,
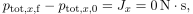
e la componente  si conserva. La componente lungo , invece, può variare perché
 .
. Due pattinatori, di masse rispettivamente  e
 , sono inizialmente fermi su una pista orizzontale priva di attrito. Dopo essersi spinti reciprocamente, il primo pattinatore si muove con velocità di modulo
 . Qual è la velocità del secondo pattinatore?
 , nello stesso verso del primo pattinatore;
- , nel verso opposto al primo pattinatore;
- , nel verso opposto al primo pattinatore;
- , nel verso opposto al primo pattinatore;
- Il secondo pattinatore rimane fermo, perché ha massa maggiore.
 , nel verso opposto al primo pattinatore;
Svolgimento.
Il sistema formato dai due pattinatori è inizialmente fermo, quindi la sua quantità di moto totale iniziale è nulla. Durante la spinta i pattinatori esercitano l’uno sull’altro forze interne, uguali in modulo e opposte in verso. Poiché l’attrito con la pista è trascurabile, non agiscono forze esterne orizzontali e la quantità di moto totale del sistema si conserva (corollario 14).
Si considera un sistema di riferimento con l’asse orientato nel verso di moto del primo pattinatore. Dalla relazione (7), la
conservazione della quantità di moto lungo l’asse orizzontale si scrive
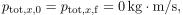
ossia
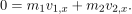
Sostituendo i dati  ,
 e
 ,
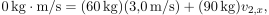
da cui
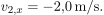
Il segno negativo indica che il secondo pattinatore si muove nel verso
opposto rispetto al primo. La sua velocità ha quindi modulo
 ed è diretta nel verso opposto a quella del
primo pattinatore.
. Quale delle seguenti affermazioni è corretta?
- Il centro di massa deve sempre coincidere con una particella del sistema.
- Il centro di massa è definito solo per due particelle.
- Il centro di massa può trovarsi in un punto in cui non è presente alcuna particella.
- Il centro di massa dipende solo dalle velocità e non dalle masse.
- Il centro di massa coincide sempre con il centro geometrico.
Svolgimento.
Dalla relazione (1) il centro di massa non deve coincidere con uno dei punti materiali. Per due masse positive e in posizioni distinte, in particolare, il centro di massa è interno al segmento che congiunge i due punti: non coincide quindi con nessuno dei due estremi. Può dunque trovarsi in una posizione in cui non è presente alcuna massa.
. Se la risultante delle forze esterne è costante durante un intervallo , il suo impulso è definito come:
- il rapporto tra la forza risultante e l’intervallo di tempo durante il quale essa agisce;
- il prodotto tra massa e accelerazione;
- la variazione della velocità del corpo;
- il prodotto tra massa e tempo;
- il prodotto tra la risultante delle forze esterne e l’intervallo di tempo durante il quale essa agisce.
Svolgimento.
Se la risultante delle forze esterne è costante
durante un intervallo di tempo , il suo impulso è definito
dalla relazione (10)

. Un sistema di massa totale  , inizialmente fermo, riceve un impulso orizzontale di modulo
 . Qual è il modulo della velocità del centro di massa immediatamente dopo l’impulso?
 ;
- ;
- ;
 ;
 .
 ;
 .
Svolgimento.
Il sistema è inizialmente fermo, quindi la sua quantità di moto iniziale è nulla:

Per il teorema 13,
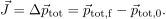
Poiché , il modulo della quantità di moto finale vale
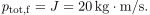
La quantità di moto totale è legata alla velocità del centro di massa dalla relazione (8)

Pertanto,
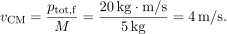
Il centro di massa si muove nel verso dell’impulso ricevuto.
. Due punti materiali di uguale massa hanno, in un sistema di riferimento , componenti delle velocità  e
 . La velocità del centro di massa ha componente pari a:
 ;
- ;
- ;
 ;
- .
 ;
 ;
 ;
 .
Svolgimento.
Si indica con  la massa comune. Dalle relazioni (7) e (8),
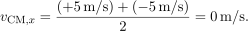
Poiché le due masse sono uguali, i contributi alla quantità di moto totale si compensano esattamente.
La simmetria delle due velocità è evidente nella figura 7.
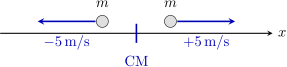
Figura 7: masse uguali con velocità opposte e di uguale modulo: il centro di massa è istantaneamente fermo.
. Un sistema ha quantità di moto iniziale pari a  verso destra. Quale impulso deve essere applicato affinché la quantità di moto finale sia nulla?
 verso destra;
- verso sinistra;
- verso sinistra;
 verso sinistra;
- impulso nullo.
 verso sinistra;
 verso sinistra;
Svolgimento.
Si considera un sistema di riferimento con l’asse orientato verso destra. Dal teorema 13,
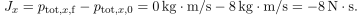
L’impulso deve quindi avere modulo  ed essere diretto verso sinistra.
. Fissato un sistema di riferimento con l’asse orientato verso destra, un sistema isolato si muove inizialmente lungo tale asse con velocità del centro di massa pari a  . Supponendo che al tempo
 il centro di massa si trovi in
 , la sua posizione al tempo
 è:
- ;
- ;
- ;
- ;
- .
 .
Svolgimento.
Poiché il sistema è isolato, la risultante delle forze esterne è nulla. Di conseguenza, la componente orizzontale della quantità di moto del sistema si conserva (corollario 14):
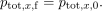
La quantità di moto totale è legata alla velocità del centro di massa dalla relazione (8)

Poiché la massa totale del sistema rimane costante, dalla conservazione
di segue che anche la componente orizzontale di rimane costante.
Pertanto,
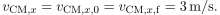
Il centro di massa compie quindi un moto rettilineo uniforme; la sua posizione dopo  è:
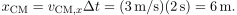
. Un sistema inizialmente fermo riceve un impulso esterno di modulo  . Quale affermazione è corretta?
- La quantità di moto finale rimane nulla.
- Il centro di massa rimane fermo.
- La quantità di moto finale del sistema ha modulo
 .
- La quantità di moto finale del sistema ha verso opposto a quello dell’impulso ricevuto.
- La quantità di moto finale del sistema ha modulo
 .
 .
 .
Svolgimento.
Il sistema è inizialmente fermo, quindi la sua quantità di moto totale iniziale è nulla:
Poiché , per il teorema 13,

Di conseguenza, il modulo della quantità di moto finale è
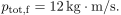
La quantità di moto finale ha inoltre la stessa direzione e lo stesso verso dell’impulso ricevuto.
. Due bambini e il carrello su cui si trovano sono inizialmente fermi. Il carrello è libero di muoversi senza attrito, e i bambini si spingono tra loro nella direzione orizzontale. Per il sistema formato dai due bambini e dal carrello, quale affermazione è corretta?
- La coordinata orizzontale del centro di massa può spostarsi solo per effetto delle spinte interne.
- La componente orizzontale della quantità di moto totale aumenta sempre.
- La coordinata orizzontale del centro di massa resta ferma.
- La componente orizzontale della quantità di moto totale diminuisce sempre.
- La coordinata orizzontale del centro di massa si sposta verso la posizione del bambino più pesante.
Svolgimento.
Si considera come sistema l’insieme formato dai due bambini e dal carrello. Le spinte che questi corpi esercitano gli uni sugli altri sono forze interne. Dal momento che il carrello può muoversi senza attrito, la risultante delle forze esterne orizzontali è nulla e la componente orizzontale della quantità di moto totale si conserva, per il corollario 14.
Poiché essa è inizialmente nulla, tale componente della quantità di moto totale rimane nulla. Quindi, grazie alla formula (8), la componente orizzontale della velocità finale del centro di massa è nulla, cioè la sua coordinata orizzontale resta costante.
. Una massa di  è ferma e una massa di si muove verso destra con velocità di
 . Il modulo della velocità del centro di massa del sistema è:
 ;
- ;
- ;
- ;
- .
Svolgimento.
Si considera un sistema di riferimento con l’asse orientato verso destra. Dalla relazione (4),
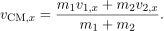
Sostituendo i dati,
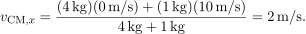
Il risultato è positivo, quindi il centro di massa si muove verso destra.
. Due masse positive e diverse si trovano agli estremi di un segmento. Il centro di massa si trova:
- sempre nel punto medio, qualunque siano le masse;
- sul segmento, più vicino alla massa maggiore;
- sempre fuori dal segmento;
- sempre sulla massa minore;
- in un punto non definibile.
Svolgimento.
Per due punti materiali posti lungo l’asse , la coordinata del centro di massa si ottiene dalla relazione (2)
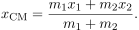
Poiché le masse  e
 sono entrambe positive, la posizione
del centro di massa è una media pesata delle posizioni delle due masse.
Di conseguenza, il centro di massa si trova sempre tra i due punti,
ossia sul segmento che li congiunge.
Se una delle due masse è maggiore dell’altra, essa contribuisce maggiormente alla media pesata. Per questo motivo il centro di massa risulta spostato verso la massa maggiore.
La posizione del centro di massa è illustrata in figura 8.
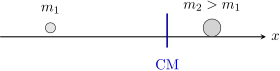
Figura 8: per due masse positive il centro di massa appartiene al segmento ed è più vicino alla massa maggiore.
. Un sistema di due corpi scivola su un piano ruvido. Se l’attrito esterno non è trascurabile, la componente orizzontale della quantità di moto totale:
- si conserva sempre;
- è sempre nulla;
- non si conserva necessariamente;
- coincide con l’energia cinetica;
- dipende solo dalla massa.
Svolgimento.
La quantità di moto totale di un sistema si conserva soltanto se la
risultante delle forze esterne nella direzione considerata è nulla (corollario 14).
In questo caso il sistema è costituito dai due corpi. L’attrito esercitato dal piano è una forza esterna al sistema e possiede una componente orizzontale. Di conseguenza, la risultante delle forze esterne orizzontali non è necessariamente nulla e la quantità di moto orizzontale del sistema può variare nel tempo.
La figura 9 schematizza la distinzione: le forze
reciproche tra i due corpi sono interne e si cancellano nella somma sul
sistema, mentre una forza orizzontale esercitata dall’esterno contribuisce a
. Nel problema tale contributo esterno è fornito
dall’attrito del piano.
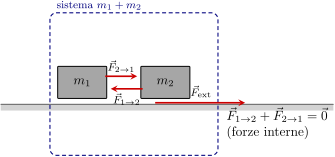
Figura 9: schema delle forze agenti sul sistema costituito dai due corpi
e . Le forze e
sono forze interne al sistema e, per il terzo principio
della dinamica, soddisfano
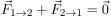 .
La forza rappresenta invece una forza esterna
agente sul sistema.
. Rispetto a un sistema cartesiano  , tre masse uguali si trovano nei punti
 ,
 e
 . Il centro di massa è:
 ;
- ;
- ;
- ;
- .
 ;
 ;
 ;
 .
Svolgimento.
Poiché le tre masse sono uguali, le coordinate del centro di massa si ottengono calcolando la media aritmetica delle coordinate dei tre punti (relazione (1):
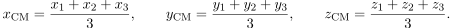
Per la coordinata si ha
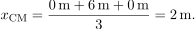
Per la coordinata si ha
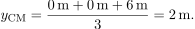
Infine, per la coordinata  si ha
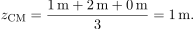
Le coordinate del centro di massa sono dunque
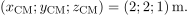
. Fissato un sistema di riferimento con l’asse orientato verso destra, un sistema ha inizialmente centro di massa in  . Se si aggiunge una massa
 nella posizione
 , il nuovo centro di massa:
- si sposta verso destra;
- si sposta necessariamente verso sinistra;
- rimane sempre nello stesso punto;
- diventa nullo;
- non dipende più dalle masse precedenti.
Svolgimento.
Si indicano con la massa totale iniziale e con
la coordinata iniziale del centro di massa. Dalla
formula (2), per il sistema iniziale,
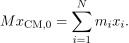
Dopo aver aggiunto una massa nella posizione , la massa totale
è  e
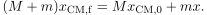
Pertanto
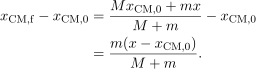
Poiché 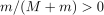 e, per ipotesi,
 , la variazione è positiva. Il centro di massa
si sposta quindi verso destra, cioè verso la massa aggiunta.
. La quantità di moto totale di un sistema si conserva quando è nulla la risultante delle forze:
- interne;
- elastiche;
- gravitazionali;
- esterne;
- centripete.
Svolgimento.
Il corollario 14 richiede che sia nulla la risultante delle forze esterne:
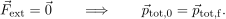
. Per un insieme di punti materiali di posizioni , si definisce centro geometrico il punto di posizione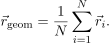
Il centro di massa e il centro geometrico coincidono sempre?
- Sì, per qualunque distribuzione di masse.
- Sì, ma solo se il sistema si muove.
- No, perché il centro di massa non esiste per punti materiali.
- Sì, se la quantità di moto totale è nulla.
- No, ma possono coincidere in particolari distribuzioni delle masse.
Svolgimento.
Il centro geometrico qui considerato è il centro geometrico delle posizioni. Indicandone la posizione con  ,
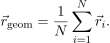
Se tutte le masse sono uguali,  , dalla relazione (1) segue
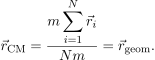
Per masse non uguali, in generale i due punti non coincidono.
Un esempio è mostrato in figura 10: quando le masse non sono uniformi, il centro di massa è spostato verso la regione che contiene la massa maggiore e non coincide, in generale, con il centro geometrico.
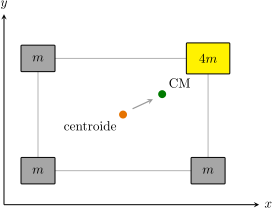
Figura 10: confronto tra centro geometrico e centro di massa per una distribuzione non uniforme delle masse.
 . Rispetto a un sistema cartesiano , due punti materiali hanno masse
 e . Il primo si trova in
 , il secondo in
 . Le coordinate del centro di massa sono:
- ;
 ;
- ;
- ;
- .
 ;
 ;
 ;
 ;
 .
Svolgimento.
Nel piano , le coordinate del centro di massa si calcolano mediante le relazioni (3):

Per la coordinata , sostituendo i dati ( ,
 ,
 e
 ) si ha
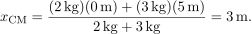
Per la coordinata , sostituendo i dati (,  , e
 ) si ha
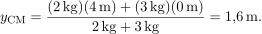
Quindi
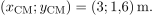
La costruzione grafica corrispondente è riportata in figura 11.
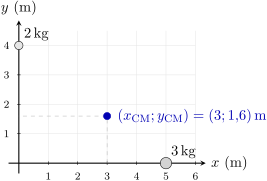
Figura 11: determinazione grafica del centro di massa nel piano .
. Due corpi si muovono lungo lo stesso asse orizzontale . Il primo, di massa , si muove verso destra con velocità di  ; il secondo, di massa , si muove verso sinistra con velocità di
 . Fissato un sistema di riferimento con l’asse orientato verso destra, la componente della quantità di moto totale è:
 ;
 ;
 ;
 ;
 .
 ;
 ;
 ;
 ;
 .
Svolgimento.
Si ha  , ,
 e
 . Dalla relazione (7),
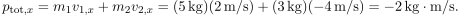
Il segno negativo indica che la quantità di moto totale è diretta verso sinistra.
La figura 12 mette in evidenza le componenti orizzontali, con segni opposti.
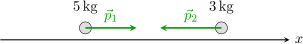
Figura 12: le due quantità di moto hanno componenti orizzontali di segno opposto.
. Due pattinatori sono inizialmente fermi su una pista orizzontale priva di attrito. Il primo ha massa , il secondo  . Dopo essersi spinti a vicenda, il pattinatore di massa si muove verso destra con velocità di . La velocità del pattinatore di massa è:
- verso sinistra;
- verso sinistra;
- verso destra;
- ;
- verso sinistra.
Svolgimento.
Il sistema è inizialmente fermo e, poiché la pista è priva di attrito, la risultante delle forze esterne orizzontali è nulla. Di conseguenza, per il corollario 14 e per la relazione (7), la componente orizzontale della quantità di moto totale si conserva.
Si considera un sistema di riferimento con l’asse orientato verso destra. Poiché il sistema
è inizialmente fermo,
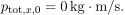
Dopo la spinta,
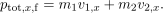
Dalla conservazione della quantità di moto,
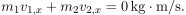
Sostituendo i dati,
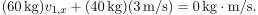
Quindi,

Il segno negativo indica che il pattinatore di massa
si muove verso sinistra.
La figura 13 mostra i moti opposti dopo la spinta a vicenda.
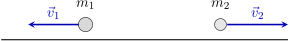
Figura 13: dopo la spinta interna, i pattinatori si allontanano in versi opposti con velocità rispettivamente pari a  e
 .
. Il sistema formato da un astronauta di massa  e da un attrezzo di massa è inizialmente fermo nello spazio. L’astronauta lancia l’attrezzo verso destra con velocità rispetto a un osservatore inerziale. Trascurando le forze esterne, la velocità dell’astronauta dopo il lancio è:
- verso sinistra;
- verso destra;
- verso sinistra;
- verso sinistra;
- nulla.
Svolgimento.
Si considera un sistema di riferimento con l’asse orientato nel verso di lancio dell’attrezzo. Si indicano con  la massa dell’astronauta e con
 quella dell’attrezzo. Il sistema è inizialmente fermo e le forze esterne sono trascurabili; per il corollario 14, la componente lungo l’asse della quantità di moto totale resta nulla. Dalla relazione (7),
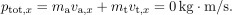
Con  ,
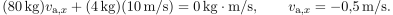
L’astronauta si muove quindi con velocità di  nel verso opposto al lancio.
La figura 14 evidenzia i versi opposti dei moti dopo il lancio.
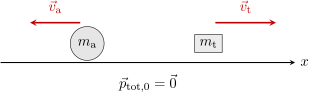
Figura 14: astronauta e attrezzo si muovono in versi opposti dopo il lancio.
. Tre punti materiali di masse , e si muovono lungo un asse orientato, indicato con . Le rispettive componenti delle velocità sono ,  e
 . La componente
 della velocità del centro di massa è circa:
- ;
- ;
- ;
 ;
- .
 ;
Svolgimento.
La velocità del centro di massa si ricava dalla relazione (8)

dove è la quantità di moto totale del sistema e la sua
massa totale.
Poiché il moto avviene lungo una sola retta, è sufficiente considerare la componente della quantità di moto lungo tale direzione (7):
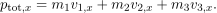
Sostituendo i dati si ottiene
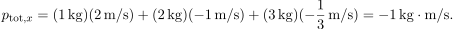
La massa totale del sistema vale
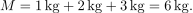
Pertanto,
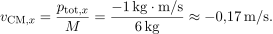
Il segno negativo indica che il centro di massa si muove nel verso negativo dell’asse scelto.
La figura 15 rappresenta schematicamente il sistema fisico e i versi delle tre velocità.
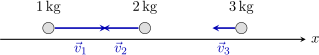
Figura 15: tre punti materiali con velocità aventi componenti di segno diverso lungo l’asse .
. Rispetto a un sistema cartesiano , con l’asse orientato verso destra e l’asse orientato verso l’alto, un sistema di punti materiali ha quantità di moto totale di modulo 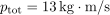 . Sapendo che
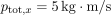 , il modulo della componente
 , cioè
 , vale:
- ;
- ;
- ;
- ;
- .
 ;
 .
Svolgimento.
Le componenti cartesiane della quantità di moto totale soddisfano
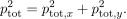
Pertanto
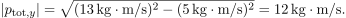
Si noti che, coerentemente con la richiesta della traccia, dai dati non è
possibile determinare il segno di : la componente può
valere  oppure
 , mentre il suo modulo è univocamente
determinato.
I due orientamenti compatibili con i dati sono mostrati in figura 16.
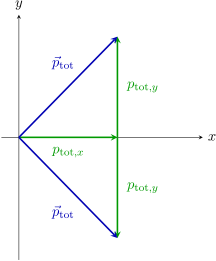
Figura 16: due possibili orientamenti della quantità di moto totale per i due segni compatibili di .
. Rispetto a un sistema cartesiano , tre punti materiali, di masse rispettivamente , e , si trovano nei punti  ,
 e . Il centro di massa è:
- ;
- ;
- ;
- ;
- .
 ;
 ;
 ;
Svolgimento.
Dalla relazione piana (3),

La massa totale è 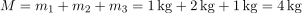 . Sostituendo i dati,
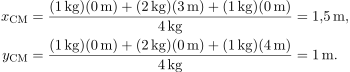
Il centro di massa ha quindi coordinate
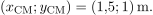
. Fissato un sistema di riferimento con l’asse orizzontale orientato verso destra, due dischi collegati da una molla di massa trascurabile scivolano su un piano orizzontale privo di attrito. In un certo istante, il primo disco, di massa , ha  , mentre il secondo, di massa , ha . Qual è la componente della quantità di moto totale del sistema?
- ;
- ;
- ;
- ;
- .
 ;
 ;
 ;
 ;
Svolgimento.
Poiché la molla ha massa trascurabile, dalla relazione (7)
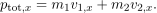
Sostituendo i dati,
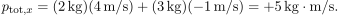
Le forze elastiche interne possono modificare le velocità dei singoli dischi, ma non modificano la quantità di moto totale del sistema.
. Una particella di massa si muove con velocità di modulo  . Una particella di massa si muove nella stessa direzione e nello stesso verso con una velocità il cui modulo incognito è
 . Se
 , allora vale:
- ;
- ;
- ;
- ;
- .
 ;
Svolgimento.
Poiché le due particelle si muovono nella stessa direzione e nello stesso verso, per i moduli la formula (4) diventa
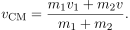
Sostituendo i dati,
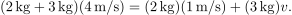
Risolvendo l’equazione si ottiene
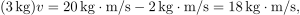
da cui  .
. Si considerano due sistemi aventi la medesima quantità di moto totale  . Il primo sistema ha massa totale , mentre il secondo ha massa totale
 . Rispetto al primo sistema, la velocità del centro di massa del secondo:
- raddoppia;
- resta sempre uguale;
- si dimezza;
- diventa nulla;
- diventa infinita.
Svolgimento.
Si indicano con  e
 le velocità dei centri di massa dei due sistemi. Dalla (8), poiché la quantità di moto totale è la stessa,
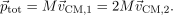
Semplificando ,
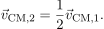
. Dato un sistema di riferimento , tre masse di , e si trovano rispettivamente in  ,
 e
 . Sapendo che il centro di massa si trova in
 , il valore di è:
 ;
 ;
- ;
- ;
 .
 ;
 ;
Svolgimento.
Dalla formula (2),
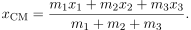
Sostituendo i dati e indicando con  la terza massa,
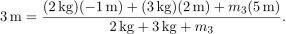
Moltiplicando per il denominatore,
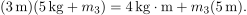
Da ciò
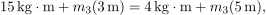
e quindi 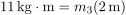 . Pertanto

. Tre corpi si muovono lungo una stessa retta. Il primo ha massa e si muove verso destra con velocità di ; il secondo ha massa e si muove verso sinistra con velocità di  ; il terzo ha massa e si muove verso destra con velocità di . La velocità del centro di massa del sistema è:
- verso sinistra;
- verso destra;
- nulla;
- verso destra;
- verso destra.
 verso sinistra;
 verso destra.
Svolgimento.
Si considera un sistema di riferimento con l’asse orientato
verso destra. Dalla formula (4),
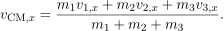
Sostituendo i dati,
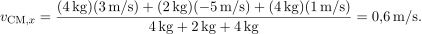
Il segno positivo indica che il centro di massa si muove verso destra.
. Tre pattinatori di masse  ,
 e si muovono inizialmente insieme verso destra con velocità su una pista orizzontale priva di attrito. Dopo una loro interazione, il primo pattinatore si ferma e il secondo si muove verso destra con velocità . La velocità del terzo pattinatore è circa:
- verso sinistra;
- verso destra;
 verso destra;
- verso destra;
- verso destra.
 verso destra;
 verso destra.
Svolgimento.
Poiché la pista è priva di attrito, la quantità di moto totale dei tre
pattinatori si conserva. Indicando con  la velocità
iniziale comune e con
 la velocità finale del terzo,
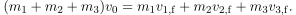
Poiché  e
 ,
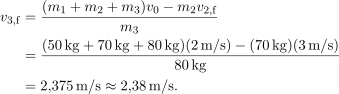
Il risultato è positivo, quindi il terzo pattinatore continua a muoversi verso destra.
 . Tre punti materiali di uguale massa si trovano nei vertici di un triangolo. Il centro di massa coincide con:
- uno qualunque dei tre vertici;
- il punto medio del lato più lungo;
- il circocentro del triangolo;
- il centroide geometrico del triangolo;
- un punto esterno al triangolo in ogni caso.
Svolgimento.
Si indicano con ,  e
 i tre vertici e con la massa comune. Dalla definizione 1,
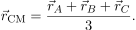
Se  è il punto medio del lato
 , allora
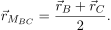
Di conseguenza,
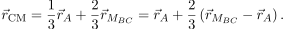
Il centro di massa appartiene dunque alla mediana uscente da e la divide nel rapporto  a partire dal vertice. Lo stesso ragionamento vale per le altre due mediane: il punto comune è il centroide geometrico del triangolo.
La costruzione geometrica è riportata in figura 17: le
tre mediane si incontrano nel punto  .
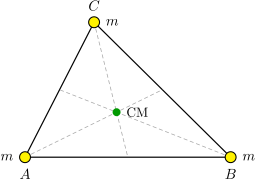
Figura 17: centro di massa di tre masse uguali poste ai vertici di un triangolo.
. In un sistema di punti materiali, le forze interne tra i punti materiali, considerate a coppie, non modificano la quantità di moto totale perché:
- si compensano a coppie per il terzo principio della dinamica;
- sono sempre nulle;
- hanno sempre lo stesso verso;
- agiscono solo se il sistema è fermo;
- le coppie di forze interne si annullano soltanto nel caso in cui le masse del sistema siano uguali.
Svolgimento.
Per il terzo principio della dinamica, per ogni coppia di punti materiali
 e in ogni istante vale
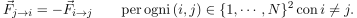
Su uno stesso intervallo di tempo, l’impulso che il punto comunica a
è quindi opposto all’impulso che comunica a . Sommando i
contributi di tutte le coppie, l’impulso totale dovuto alle forze interne è
nullo. Poiché, per ciascun punto, l’impulso è pari alla variazione della sua
quantità di moto, anche la somma delle variazioni dovute alle forze interne è
nulla. Le forze interne possono dunque modificare le quantità di moto dei
singoli punti, ma non la quantità di moto totale del sistema.
. Un corpo, inizialmente fermo su un piano orizzontale privo di attrito, si separa in tre frammenti a seguito dell’azione di forze interne a esso. Il primo frammento, di massa , si muove verso est con velocità ; il secondo, di massa , si muove verso nord con velocità . Se il terzo frammento ha massa , qual è la sua velocità?
 verso sud-ovest;
- verso sud-ovest;
- verso nord-est;
- verso ovest;
- verso sud.
 verso sud-ovest;
Svolgimento.
Il sistema è inizialmente fermo e, durante la separazione, le forze esterne sono trascurabili. Dal corollario 14,
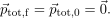
Equivalentemente, i tre vettori quantità di moto finali devono chiudere il
poligono vettoriale mostrato in figura 18, cioè
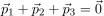 .
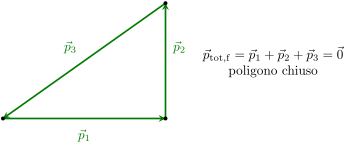
Figura 18: poligono chiuso delle quantità di moto per un sistema con quantità di moto totale nulla.
Si scelgono l’asse verso est e l’asse verso nord. Per il terzo frammento, di massa , le due componenti si ricavano separatamente (6):
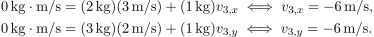
Pertanto,
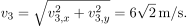
Le due componenti negative indicano una direzione verso sud-ovest.
. Per un sistema di punti materiali in un sistema di riferimento , la componente della risultante delle forze esterne vale  per
 e successivamente
 per
 . Se
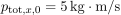 , la componente finale della quantità di moto totale è:
- ;
- ;
- ;
- ;
 .
 ;
 ;
 ;
 .
Svolgimento.
I due impulsi successivi sono, dalla formula (10):

Il diagramma di figura 19 mostra i due intervalli: i rettangoli hanno aree con lo stesso valore assoluto e segno opposto, perciò i due impulsi si compensano.
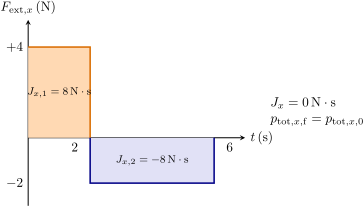
Figura 19: grafico di  nei due intervalli successivi e corrispondenti impulsi di segno opposto.
L’impulso totale è
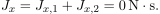
Dalla relazione (11),
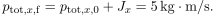
. Rispetto a un sistema cartesiano , un sistema di massa totale ha 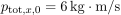 e
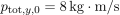 . Sul sistema agisce un impulso con
 e
 . Le componenti della velocità finale del centro di massa sono:
 e
 ;
- e ;
- e
 ;
- e ;
- e .
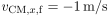 e
 ;
 e
 ;
 e
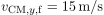 ;
 e
Svolgimento.
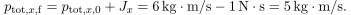
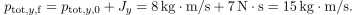
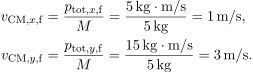 . Fissato un sistema di riferimento , tre punti materiali di masse , e si trovano rispettivamente in ,
 e
 . La massa di viene spostata da a
 , mentre le altre restano ferme. Di quanto si sposta il centro di massa?
 verso destra;
 verso sinistra;
 verso destra;
- verso destra;
- verso destra.
 verso destra;
 verso sinistra;
 verso destra;
Svolgimento.
La massa totale è  . Sottraendo la coordinata iniziale del centro di massa da quella finale, dalla relazione (2) si ottiene
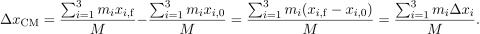
Si sposta soltanto la massa , di 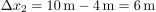 ; quindi
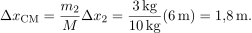
La figura 20 confronta in scala le due configurazioni
lungo l’asse : soltanto la massa da cambia posizione,
mentre il centro di massa passa da a
 .
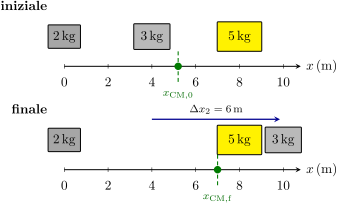
Figura 20: configurazioni iniziale e finale lungo l’asse e corrispondente spostamento del centro di massa.
. In un sistema di riferimento orientato , due punti materiali si trovano sull’asse . Il primo ha massa e si trova in ; il secondo ha massa  e si trova in . La coordinata del centro di massa è …………..
Svolgimento.
 .
Si usa la relazione unidimensionale (2):
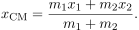
Sostituendo i dati,
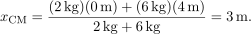
La figura 21 mostra schematicamente la posizione
delle due masse e del centro di massa lungo l’asse . Poiché
 , il centro di massa risulta più vicino alla massa .
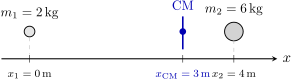
Figura 21: rappresentazione schematica delle due masse
e  , poste rispettivamente
nelle posizioni e
 .
Il centro di massa si trova in e,
poiché , risulta più vicino alla massa maggiore.
. Rispetto a un sistema cartesiano , una massa di si trova nel punto , mentre una massa di si trova nel punto  . Le coordinate del centro di massa sono …………..
Svolgimento.
 .
Poiché entrambe le masse si trovano sull’asse , il problema è unidimensionale. Dalla relazione (2),
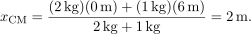
Poiché entrambe le ordinate sono nulle,  . Il centro di massa è quindi nel punto
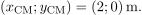
La disposizione delle due masse e la posizione del centro di massa sono mostrate in figura 22.
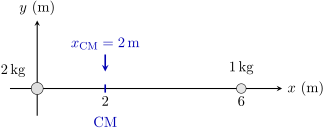
Figura 22: centro di massa di due punti materiali posti sull’asse .
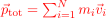
. La quantità di moto totale di un sistema di punti materiali è data da …………..Svolgimento.
 .

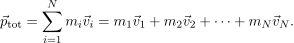 . Un corpo di massa si muove verso destra con velocità di . Un secondo corpo di massa si muove verso destra con velocità di . La quantità di moto totale del sistema vale …………..
Svolgimento.
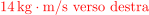 .
Si considera un sistema di riferimento con l’asse orientato verso destra. Entrambe le velocità hanno componente positiva, quindi dalla (7)
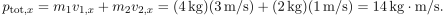
Il segno positivo indica che la quantità di moto totale è diretta verso destra.
La situazione è rappresentata schematicamente in figura 23.
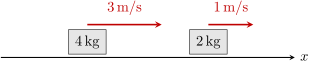
Figura 23: due corpi in moto lungo lo stesso asse e nello stesso verso.
. Un sistema ha massa totale  e quantità di moto totale
 verso destra. La velocità del centro di massa vale …………..
Svolgimento.
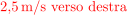 .
Considerando le sole componenti orizzontali, dalla relazione (8) si ha
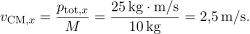
La velocità del centro di massa è quindi diretta verso destra.
. Un sistema isolato ha inizialmente quantità di moto totale nulla, quindi il suo centro di massa è fermo nel sistema di riferimento scelto. In seguito i punti materiali del sistema si muovono per effetto di sole forze interne. Il centro di massa …………..Svolgimento.

 . Due masse collegate da una molla di massa trascurabile si trovano su un piano orizzontale privo di attrito. Il sistema è inizialmente fermo e la molla è allungata. Quando la molla viene lasciata libera, le due masse iniziano a muoversi. Il centro di massa del sistema, lungo la direzione orizzontale …………..
Svolgimento.
Sul sistema costituito dalle due masse e dalla molla non agiscono forze esterne orizzontali. Grazie al corollario 14 la quantità di moto orizzontale totale si conserva: essendo questa inizialmente nulla, rimane nulla. Dalla formula (8) segue quindi che la componente orizzontale della velocità del centro di massa resta nulla e il centro di massa rimane fermo nella direzione orizzontale.
Le frecce rosse nella figura 24 rappresentano le forze che la molla esercita sulle due masse: sono interne al sistema scelto e hanno versi opposti.
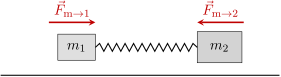
Figura 24: due masse collegate da una molla: le forze elastiche mostrate sono esercitate dalla molla sulle masse.
. Un sistema formato da due corpi uniti da una molla di massa trascurabile si trova su un piano orizzontale privo di attrito. Lungo la direzione orizzontale agiscono soltanto le forze elastiche interne. Durante il moto, la componente della quantità di moto totale rimane …………..Svolgimento.
Lungo la direzione orizzontale agiscono soltanto le forze elastiche
esercitate dalla molla, che sono interne al sistema. La risultante delle
forze esterne lungo tale direzione è quindi nulla. Di conseguenza, per il corollario 14, la
componente orizzontale della quantità di moto totale si conserva:
La figura 25 rende esplicito il sistema scelto: le forze elastiche sono interne e non modificano la componente orizzontale della quantità di moto totale.
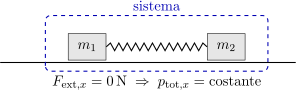
Figura 25: sistema formato dai due corpi e dalla molla su un piano privo di attrito.
. Il teorema dell’impulso si esprime, per la quantità di moto totale del sistema, come …………..Svolgimento.
 .
Per un sistema di punti materiali, il teorema 13 stabilisce che l’impulso della risultante delle forze esterne è uguale alla variazione della quantità di moto totale del sistema:
. Un sistema inizialmente fermo riceve un impulso esterno diretto verso destra. Il centro di massa inizia a muoversi verso …………..Svolgimento.
Poiché il sistema è inizialmente fermo, la sua quantità di moto totale iniziale è nulla:
Per il teorema 13,
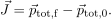
Poiché , si ottiene

La quantità di moto finale è quindi diretta verso destra, come l’impulso ricevuto. Poiché dalla relazione (8) si ha

e la massa totale è positiva, anche la velocità del centro di massa
è diretta verso destra.
. La risultante delle forze esterne agenti su un sistema è costante e ha modulo  . Se essa agisce per
 , il modulo dell’impulso della forza risultante è …………..
Svolgimento.
 .
Per una risultante esterna costante, il modulo dell’impulso esterno è dato dal prodotto tra il modulo della risultante e l’intervallo di tempo considerato, secondo la formula (10):

Sostituendo i dati,
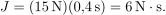
L’impulso ha la stessa direzione e lo stesso verso della forza applicata.
. Una persona cammina su un carrello posto su un piano orizzontale privo di attrito. Considerando il sistema formato dalla persona e dal carrello, la risultante delle forze esterne orizzontali è …………..Svolgimento.
Si considera il sistema persona–carrello. Le forze reciproche tra persona e carrello sono interne; poiché il piano è privo di attrito, lungo l’asse orizzontale

. Se la risultante delle forze esterne agenti su un sistema non ha componente orizzontale, la componente orizzontale della quantità di moto totale …………..Svolgimento.
Poiché la componente orizzontale della risultante delle forze esterne è nulla,

Dal teorema 13,
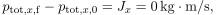
perciò la componente orizzontale della quantità di moto totale si conserva.
. Due carrelli si muovono su una guida orizzontale priva di attrito. Il primo, di massa , si muove verso destra con velocità ; il secondo, di massa , si muove verso sinistra con velocità  . La velocità del centro di massa del sistema formato dai due carrelli è …………. .
Svolgimento.
 .
Si considera un sistema di riferimento con l’asse orientato verso destra. Le velocità
dei due carrelli sono quindi

Dalla relazione (7), la quantità di moto totale del sistema lungo l’asse orizzontale è
Sostituendo i dati ( ,
 ),
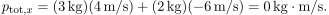
La quantità di moto totale è legata alla velocità del centro di massa dalla relazione (8)
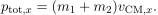
Pertanto,
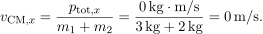
Il centro di massa del sistema è quindi fermo, nonostante entrambi i carrelli siano in movimento e abbiano masse e velocità diverse.
. In un sistema di punti materiali, le forze interne soddisfano il terzo principio della dinamica e, nella somma sul sistema, si cancellano …………..Svolgimento.
Per il terzo principio della dinamica,

Raggruppando le forze interne a coppie, come nella (9),
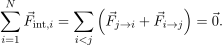
La cancellazione riguarda la somma delle forze interne sul sistema, non le singole forze, che possono essere non nulle.
. Un sistema ha massa totale  e il modulo della velocità del suo centro di massa è
 . Il modulo della quantità di moto totale vale …………..
Svolgimento.
 .
La quantità di moto totale di un sistema è legata alla velocità del centro di massa dalla relazione (8). Si considerano i moduli delle grandezze:
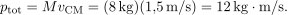
. Quattro masse uguali sono poste ai vertici di un rettangolo. Il centro di massa del sistema coincide con …………..Svolgimento.
Si consideri un sistema di riferimento sul piano in cui giace il rettangolo, in modo che  coincida con il centro del rettangolo, mentre gli assi siano paralleli ai lati. Si indicano con
 e
 le semilunghezze dei lati lungo e . I vertici hanno coordinate
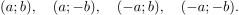
Se ciascuna massa vale , dalla relazione (3)
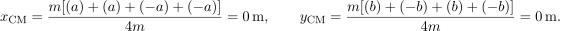
Il centro di massa coincide quindi con l’origine scelta, ossia con il centro geometrico del rettangolo.
La geometria del problema è riportata nella figura 26.
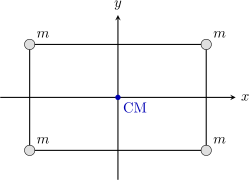
Figura 26: quattro masse uguali ai vertici di un rettangolo: per simmetria il centro di massa coincide con il centro geometrico.
. Se tutte le masse di un sistema vengono moltiplicate per lo stesso fattore positivo  , mentre le posizioni restano le stesse, il centro di massa …………..
Svolgimento.
Fissato un asse , si indica con  la coordinata del centro di massa prima della modifica. Dalla relazione (2),
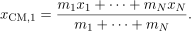
Dopo aver moltiplicato ogni massa per lo stesso fattore  ,
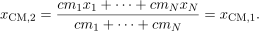
Il fattore si semplifica. Lo stesso vale per le altre coordinate, quindi il centro di massa resta nella stessa posizione.
. Fissato un sistema di riferimento e considerato un sistema di punti materiali giacenti sull’asse , aventi masse  e rispettive posizioni
 , la coordinata del centro di massa è …………..
Svolgimento.
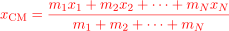 .
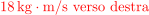
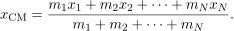 . Su un sistema di punti materiali agisce per
 una forza esterna risultante costante di
 diretta verso sinistra. Al termine dell’intervallo di tempo, la quantità di moto totale del sistema è
 verso destra. La quantità di moto totale iniziale del sistema era …………..
Svolgimento.
 .
 , quindi dalla relazione (
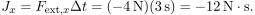
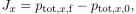
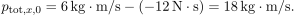 . Due particelle hanno quantità di moto con la stessa direzione, uguali in modulo e opposte in verso. La quantità di moto totale del sistema è …………..
Svolgimento.
 .
Le due quantità di moto hanno la stessa direzione, lo stesso modulo e versi opposti; quindi

Dalla relazione (6), la quantità di moto totale è pertanto
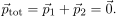
. Fissato un sistema di riferimento , una massa si trova in , mentre una seconda massa si trova in  . Sapendo che il centro di massa del sistema si trova in
 , il valore di è …………..
Svolgimento.
 .
Dalla relazione (2):
Sostituendo i dati, , , e :
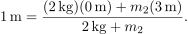
Moltiplicando entrambi i membri per  , si ottiene
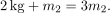
Quindi,

. Una persona di massa si trova su un carrello di massa  , posto su un piano orizzontale privo di attrito. La persona cammina verso destra di
 rispetto al carrello. Se inizialmente il sistema è fermo, lo spostamento del carrello rispetto al suolo è circa …………..
Svolgimento.
 .
Si considera il sistema persona–carrello e si sceglie un sistema di riferimento
con l’asse orientato nel verso del moto della persona. Sul
sistema non agiscono forze esterne orizzontali; poiché la quantità di moto
totale iniziale è nulla, il corollario 14
implica che essa rimane nulla. Dalla relazione (8) segue quindi che
la coordinata orizzontale del centro di massa rimane costante.
Indicando con  e
 gli
spostamenti della persona e del carrello rispetto al suolo, dalla formula
(2) tra stato iniziale e finale si ottiene
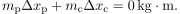
Lo spostamento della persona rispetto al carrello vale  , quindi

Sostituendo i dati con le rispettive unità,
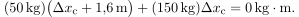
Da ciò

Il carrello si sposta dunque di  nel verso opposto a quello
della persona.
La figura 27 mostra due configurazioni compatibili con
questi spostamenti: il centro del carrello si sposta di ,
la persona di  rispetto al suolo e il centro di massa del
sistema resta nella stessa posizione.
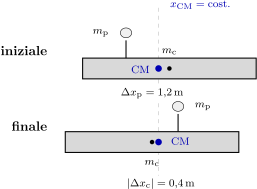
Figura 27: configurazioni iniziale e finale del sistema persona–carrello.
Il carrello si sposta verso sinistra di
 , mentre la persona
si sposta rispetto al suolo verso destra di
 .
In assenza di forze esterne orizzontali, la posizione
 del centro di massa del sistema rimane invariata,
come indicato dalla linea tratteggiata verticale.
. Considerando un sistema di riferimento in un piano, una particella di massa si muove lungo l’asse con componente della velocità  , mentre una seconda particella di massa si muove lungo l’asse con componente della velocità
 . Il modulo della quantità di moto totale è …………..
Svolgimento.
 .
Le componenti della quantità di moto totale si ottengono dalla definizione (6)

Il modulo vale quindi
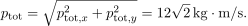
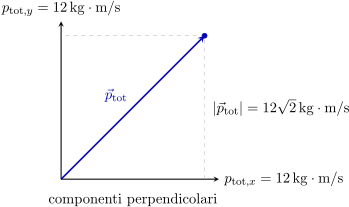
Figura 28: somma vettoriale di due quantità di moto perpendicolari.
. Due corpi di masse e , inizialmente fermi su un piano orizzontale privo di attrito, vengono separati da una molla compressa di massa trascurabile posta tra loro. Se il corpo di massa acquista una velocità di verso destra, il corpo di massa acquista velocità …………..Svolgimento.
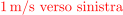 .
Si considera il sistema formato dai due corpi e dalla molla, di massa trascurabile. Il sistema è inizialmente fermo su un piano privo di attrito: le forze elastiche sono interne e la risultante delle forze esterne orizzontali è nulla. Dal corollario 14,
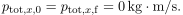
Si considera un sistema di riferimento con l’asse orientato verso destra. Quindi, dalla relazione (7) si ottiene
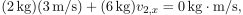
da cui

Il segno negativo indica che il corpo di massa si muove verso sinistra.
La figura 29 mostra il sistema dopo il rilascio della molla.
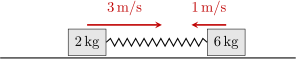
Figura 29: separazione dei due corpi per effetto della molla su un piano privo di attrito.
. Un sistema di massa totale , inizialmente fermo, è soggetto a forze esterne. La risultante di tali forze è costante, ha modulo  , è diretta verso destra e agisce per . La velocità del centro di massa del sistema al termine dell’azione delle forze esterne vale …………..
Svolgimento.
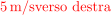 .
La forza esterna costante esercita sul sistema un impulso definito dalla relazione (10)

Si considera un sistema di riferimento con l’asse orientato verso destra. La componente dell’impulso lungo tale asse è
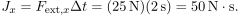
Per il teorema 13,
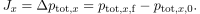
Il sistema è inizialmente fermo, quindi
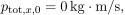
e pertanto
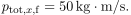
Utilizzando la relazione (8)
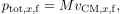
si ottiene
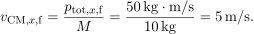
Poiché la forza esterna è diretta verso destra, anche l’impulso, la variazione della quantità di moto e la velocità finale del centro di massa sono diretti verso destra.
. Un sistema ha inizialmente una quantità di moto di verso sinistra. Su di esso agisce un impulso di modulo  diretto verso destra. La quantità di moto finale del sistema vale …………..
Svolgimento.
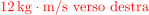 .
Si considera un sistema di riferimento con l’asse orientato verso destra. La quantità di moto iniziale e l’impulso valgono
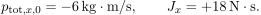
Dal teorema 13,
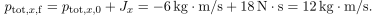
Il risultato è positivo, quindi la quantità di moto finale è diretta verso destra.
. Una particella di massa si muove verso destra con velocità di . Una seconda particella di massa deve muoversi in modo che la quantità di moto totale sia nulla. La sua velocità è …………..Svolgimento.
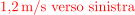 .
Si considera un sistema di riferimento con l’asse orientato verso destra. La condizione richiesta
è che la quantità di moto totale sia nulla. Dalla relazione (7)
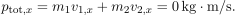
Sostituendo i dati (,  ,
 ),
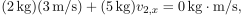
da cui
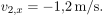
Il segno negativo indica che la seconda particella deve muoversi verso sinistra.
. Una persona di massa cammina verso destra di  rispetto a una barca di massa
 , in acqua calma e con forze orizzontali esterne trascurabili. Persona e barca sono inizialmente ferme rispetto alla riva. Lo spostamento della barca rispetto alla riva è …………..
Svolgimento.
 .
Si considera un sistema di riferimento con l’asse orientato nel verso di moto della persona. Si indicano con  e
 le masse della persona e della barca, e con e
 i loro spostamenti rispetto alla riva. Poiché la coordinata orizzontale del centro di massa resta costante (corollario 14 e relazione (8)), sottraendo la relazione (2) tra stato finale e iniziale e moltiplicando per la massa totale si ottiene
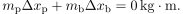
Lo spostamento relativo di dà

Sostituendo,
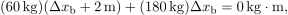
da cui  . La barca si sposta di
 nel verso opposto al moto della persona.
La figura 30 confronta le configurazioni iniziale e
finale e rappresenta gli spostamenti e
rispetto alla riva, coerentemente con il verso
positivo scelto.
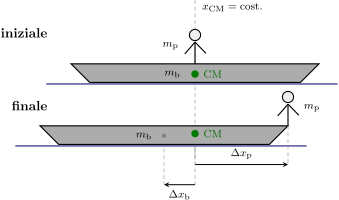
Figura 30: spostamenti della persona e della barca rispetto alla riva, con centro di massa del sistema fermo.
. Due corpi di massa rispettivamente e si muovono insieme verso destra con velocità di su un piano orizzontale privo di attrito. Tra i due corpi si trova una molla compressa di massa trascurabile. Quando la molla viene liberata, i corpi si separano. Il corpo di massa si muove quindi verso destra con velocità di  . La velocità del corpo di massa è …………..
Svolgimento.
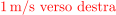 .
Dato che il piano è privo di attrito, sul sistema formato dai due corpi, con
e  , non agiscono forze
esterne orizzontali. Si considera un sistema di riferimento con l’asse
orientato verso destra. La velocità iniziale dei due corpi vale
 , mentre la velocità finale del primo corpo vale
 .
In virtù del corollario 14, la quantità di moto totale si conserva:
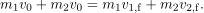
Isolando  ,
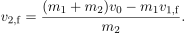
Sostituendo i dati con le rispettive unità,
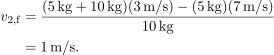
Il segno positivo indica che il secondo corpo si muove verso destra.
. Fissato un sistema di riferimento , una massa di si trova in , mentre una massa di si trova nella posizione incognita . Se il centro di massa si trova in  , la massa di si trova in …………..
Svolgimento.
 .
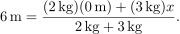
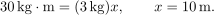 . Rispetto a un sistema cartesiano , un sistema ha quantità di moto totale
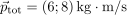 e massa totale . Il modulo della velocità del centro di massa è …………..
Svolgimento.
 .
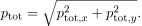
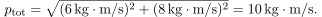
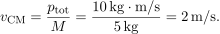 . Un proiettile esplode in due frammenti mentre è in volo. Si considera il sistema formato dal materiale del proiettile e si trascura la resistenza dell’aria, mentre la forza peso agisce lungo l’asse . Durante l’intero intervallo di tempo in cui il proiettile è in volo, si conserva la componente …………. della quantità di moto totale del sistema.
Svolgimento.
Nel sistema cartesiano indicato dal testo, trascurando la resistenza dell’aria, la risultante esterna sul sistema del materiale del proiettile è il peso complessivo, diretto lungo l’asse . Di conseguenza,

Dal teorema 13 segue che si conserva, mentre la componente verticale può variare per effetto della gravità.
La situazione è riassunta in figura 31: la risultante esterna è verticale, quindi non modifica la componente orizzontale della quantità di moto totale dei frammenti.
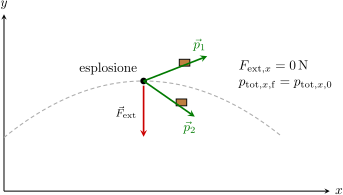
Figura 31: esplosione in volo di un corpo in due frammenti: la risultante esterna è verticale e la componente orizzontale della quantità di moto totale si conserva.
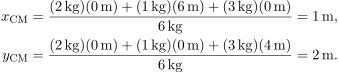
. Rispetto a un sistema cartesiano , tre masse di , e si trovano rispettivamente in , e . Le coordinate del centro di massa sono …………..Svolgimento.
 .
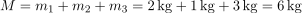 .
Dalla formula (
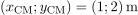 .. Un sistema di massa totale ha inizialmente una velocità del centro di massa pari a verso sinistra. Successivamente riceve un impulso esterno di modulo , diretto verso destra. La velocità finale del centro di massa è …………..
Svolgimento.
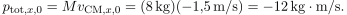
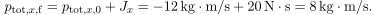
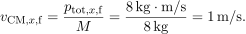 . Fissato un sistema di riferimento , tre punti materiali di masse , e si trovano rispettivamente nelle posizioni ,
 e . Il centro di massa si trova in …………..
Svolgimento.
 .
Per i tre punti materiali disposti lungo l’asse si usa la relazione (2):
Sostituendo i dati ( , , , ,
 e
 ) si ottiene
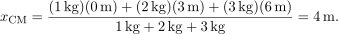
Il centro di massa si trova quindi in . La configurazione corrispondente è rappresentata in figura 32.
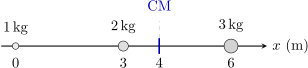
Figura 32: centro di massa di tre punti materiali disposti lungo l’asse .
. Se la risultante delle forze esterne agenti su un sistema di punti materiali è nulla durante l’intervallo considerato, la velocità del centro di massa rimane …………..Svolgimento.
 . Fissato un sistema di riferimento con l’asse orientato verso destra, un sistema di massa totale
 ha inizialmente
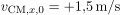 . Sul sistema agisce un impulso esterno con componente
 . La componente finale della velocità del centro di massa è …………..
Svolgimento.
 .
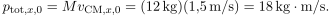
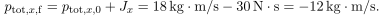
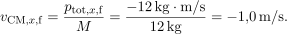 . Fissato un sistema di riferimento con l’asse orientato verso destra, tre particelle si muovono lungo tale asse. La prima ha massa e ; la seconda ha massa e
 ; la terza ha massa e componente
 incognita. Sapendo che
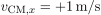 , la componente è …………..
Svolgimento.
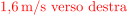 .
Dalla formula (4), applicata alla componente ,
Sostituendo i dati con le rispettive unità,
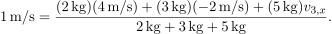
Da ciò
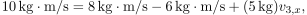
da cui

Il segno positivo indica che la terza particella si muove verso destra.
 . Due corpi di masse e
 sono inizialmente fermi su un piano orizzontale privo di attrito e tra di essi vi è una molla di massa trascurabile, tenuta compressa da un fermo. Il sistema riceve un impulso esterno di modulo , diretto verso destra. Terminato l’impulso non agiscono forze orizzontali esterne. A questo punto, il fermo che tiene compressa la molla viene rimosso e i due corpi vengono separati dalla spinta della molla. Se, alla fine di tale processo, il corpo di massa si muove verso sinistra con velocità di modulo , la velocità del corpo di massa è …………..
Svolgimento.
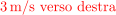 .
Si considera un sistema di riferimento con l’asse orientato verso destra. Inizialmente 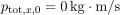 . Dopo l’impulso esterno, a partire dalla relazione (11)
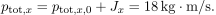
Terminato l’impulso, la componente orizzontale della quantità di moto totale si conserva durante la separazione (corollario 14).
Le due fasi sono distinte in figura 33: dapprima l’impulso
esterno modifica la quantità di moto totale del sistema; successivamente,
terminata l’azione esterna, la separazione dovuta alla molla avviene a
costante.
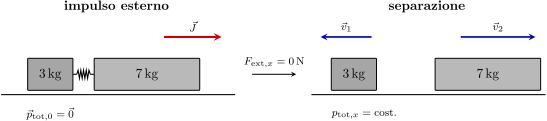
Figura 33: impulso esterno sul sistema e successiva separazione dei due corpi in assenza di ulteriori forze esterne orizzontali.
Nell’istante considerato  ; dalla relazione (7),
Sostituendo i dati,
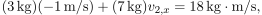
da cui

Il corpo di massa si muove dunque verso destra.
Riferimenti bibliografici
[1] S. Focardi, I. G. Massa, A. Uguzzoni e M. Villa, Fisica generale. Meccanica e termodinamica, 2ª edizione, Casa Editrice Ambrosiana, Milano (2014), ISBN 978-88-08-18215-9.
[2] P. Mazzoldi, M. Nigro e C. Voci, Fisica, vol. I: Meccanica e termodinamica, 3ª edizione, EdiSES, Napoli (2023), ISBN 978-88-3623-067-9.
[3] M. Villa e A. Uguzzoni, Esercizi di fisica 1. Meccanica. Come risolvere i problemi, Casa Editrice Ambrosiana, Milano (2016), ISBN 978-88-08-18043-8.
[4] Ministero dell’Università e della Ricerca, Semestre aperto a.a. 2026–2027 – Syllabus Fisica, pubblicato il 19 giugno 2026, pagina ufficiale del MUR.