
Sommario
Leggi...
L’articolo raccoglie 58 esercizi di fisica basati sulle nozioni fondamentali, quali le grandezze fisiche e le unità di misura nel Sistema Internazionale (SI), le incertezze di misura, l’analisi dimensionale, le proprietà dei vettori e il calcolo vettoriale.
Gli esercizi consentono di consolidare le conoscenze e di esercitarsi su varie tipologie di quesiti a risposta multipla, a risposta aperta o a completamento. Sono richiesti il calcolo con potenze e radici, l’uso delle coordinate cartesiane e i valori elementari di seno e coseno. Si consiglia di tentare prima ciascun quesito e di aprire la tendina “Svolgimento” per confrontare il proprio ragionamento con la soluzione.
Ciascun esercizio è caratterizzato da una soluzione dettagliata, finalizzata a far riflettere lo studente sugli strumenti teorici necessari alla risoluzione dei quesiti.
Autori e revisori
Leggi...
Autori: Valerio Brunetti, Irina Piombino.
Revisori: Andrea Barisone, Sergio Fiorucci, Davide Germano.
Notazioni
Leggi...
 | Generica grandezza scalare; |
 | Generica grandezza vettoriale; |
 | Modulo del vettore ; |
 | Componenti cartesiane (con segno) del vettore ; |
 | Versori degli assi cartesiani: vettori di modulo  diretti lungo i versi positivi degli assi  ,  ,  ; |
 | Somma vettoriale tra i vettori  e  ; |
 | Differenza vettoriale; |
 | Prodotto dello scalare  per il vettore ; |
 | Prodotto scalare tra due vettori; |
 | Prodotto vettoriale tra due vettori; |
 | Angoli geometrici in radianti ( ) o gradi (  ); |
 | Lunghezza generica; unità SI:  ; |
 | Massa del corpo o punto materiale; unità SI:  ; |
 | Istante di tempo; unità SI:  ; |
 | Istante di tempo iniziale; unità SI: ; |
 | Intervallo di tempo; unità SI: ; |
 | Densità di massa (massa volumica); unità SI:  ; |
 | Incertezza assoluta associata alla misura della grandezza ; unità SI: la stessa unità di ; |
 | Incertezza relativa e percentuale; |
 | Dimensione fisica della grandezza ; |
 | Dimensione fisica della lunghezza ; |
 | Dimensione fisica della massa ; |
 | Dimensione fisica del tempo . |
Richiami di teoria
Grandezze fisiche
Definizione 1.1 (grandezze scalari e vettoriali). Una grandezza scalare è completamente descritta da un valore numerico e dalla relativa unità di misura, senza dover specificare una direzione e un verso.
Esistono anche grandezze scalari adimensionali, per le quali l’unità coerente del Sistema Internazionale è e viene generalmente omessa.
Una grandezza vettoriale è descritta da un modulo non negativo, espresso mediante un valore numerico e la relativa unità di misura. Per un vettore non nullo occorre inoltre specificare direzione e verso; il vettore nullo ha modulo zero e non ha direzione e verso determinati.
Le unità del SI si distinguono in unità di base e unità derivate; le loro definizioni sono fondate su valori fissati di costanti fisiche. La terminologia relativa alle unità e alle incertezze segue, rispettivamente, la Brochure SI del BIPM [1] e il Vocabolario internazionale di metrologia JCGM 200 [2].
| Grandezza di base | Unità di misura | Definizione dell’unità di misura |
|---|---|---|
| Lunghezza () | metro () | Il metro è definito prendendo il valore numerico fissato della velocità della luce nel vuoto, , pari a  quando espressa in  . |
| Massa () | chilogrammo () | Il chilogrammo è definito prendendo il valore numerico fissato della costante di Planck,  , pari a 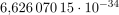 quando espressa in 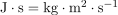 . |
| Tempo () | secondo () | Il secondo è definito prendendo il valore numerico fissato della frequenza della transizione iperfina non perturbata dello stato fondamentale dell’atomo di cesio-133,  , pari a  quando espressa in  . |
Temperatura termodinamica ( ) | kelvin ( ) | Il kelvin è definito prendendo il valore numerico fissato della costante di Boltzmann,  , pari a 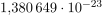 quando espressa in 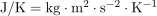 . |
Quantità di sostanza ( ) | mole ( ) | La mole è definita prendendo il valore numerico fissato della costante di Avogadro,  , pari a 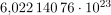 quando espressa in  . Una mole contiene esattamente entità elementari. Le entità descritte possono essere atomi, molecole, ioni, elettroni o altri gruppi specifici di particelle. |
Corrente elettrica ( ) | ampere ( ) | L’ampere è definito prendendo il valore numerico fissato della carica elementare,  , pari a 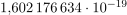 quando espressa in  . |
Intensità luminosa ( ) | candela ( ) | La candela è definita prendendo il valore numerico fissato dell’efficacia luminosa di una radiazione monocromatica di frequenza  ,  , pari a  quando espressa in  . |
Nella tabella,  indica il joule, l’hertz,
 il coulomb,
 il lumen e
 il watt.
Le grandezze derivate sono definite a partire dalle grandezze di base attraverso relazioni matematiche, quali prodotti e quozienti. È importante distinguerle dalle rispettive unità di misura derivate: nel Sistema Internazionale, un’unità derivata si dice coerente quando è espressa esclusivamente come prodotto di potenze delle unità di base, con fattore numerico pari a . Per esempio, il newton  è un’unità derivata coerente, mentre
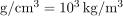 è un’unità SI non coerente, perché richiede un fattore di conversione. La seguente tabella raccoglie le principali grandezze derivate utilizzate nella dispensa.
| Grandezza | Simbolo | Unità di misura | Simbolo unità SI |
|---|---|---|---|
| Accelerazione |  | metro al secondo quadrato |  (  ) |
| Area |  | metro quadro |  |
| Calore |  | joule | ( ) |
| Densità (massa volumica) | | chilogrammo al metro cubo | ( ) |
| Energia |  | joule | () |
| Forza |  | newton |  (  ) |
| Frequenza |  | hertz | ( ) |
| Modulo del campo gravitazionale |  | newton al chilogrammo |  |
| Lavoro |  | joule | () |
| Potenza |  | watt | ( ) |
| Pressione |  | pascal |  ( 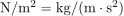 ) |
| Quantità di moto |  | chilogrammo per metro al secondo |  |
| Velocità |  | metro al secondo | ( ) |
| Velocità angolare |  | radiante al secondo |  () |
| Volume |  | metro cubo |  |
Per esprimere in modo compatto valori molto grandi o molto piccoli delle grandezze fisiche, il Sistema Internazionale utilizza una serie di prefissi standardizzati. La seguente tabella riporta i prefissi maggiormente utilizzati, ordinati in base al fattore moltiplicativo di riferimento.
| Prefisso | Simbolo | Fattore | Prefisso | Simbolo | Fattore |
|---|---|---|---|---|---|
| tera |  |  | deci |  |  |
| giga |  |  | centi |  |  |
| mega |  |  | milli | |  |
| kilo |  |  | micro |  |  |
| etto |  |  | nano |  |  |
| deca |  |  | pico |  |  |
| femto |  |  |
Incertezze di misura
Definizione 1.2 (incertezza assoluta). L’incertezza associata a una misura esprime quantitativamente il dubbio sul valore attribuito alla grandezza. Nel modello intervallare elementare adottato in questa dispensa, il risultato viene rappresentato mediante un valore centrale e una semiampiezza  , avente la stessa unità di misura di :

Se  e
 sono gli estremi dell’intervallo, allora
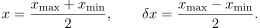
L’intervallo esprime il risultato della misura secondo il modello adottato, ma non garantisce in senso assoluto che il valore vero vi appartenga.
Un righello millimetrato ha divisioni distanziate di  . La graduazione limita la risoluzione della lettura e concorre alla stima dell’incertezza, che va valutata considerando anche le modalità di lettura e di allineamento e non coincide automaticamente con la divisione minima. Se in questo esempio adottiamo
 , lo dichiariamo come stima convenzionale prudenziale.
Definizione 1.3 (incertezza relativa e percentuale). L’incertezza relativa  di una misura, per
 , è definita come il rapporto tra l’incertezza assoluta e il valore assoluto del valore misurato :

L’incertezza percentuale rappresenta l’incertezza relativa espressa in percentuale:
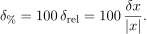
L’incertezza relativa è adimensionale e permette di confrontare l’incertezza rispetto al valore di ciascuna misura: a un rapporto minore corrisponde una minore incertezza relativa.
Analisi dimensionale
L’analisi dimensionale è uno strumento fondamentale utilizzato in fisica per verificare la coerenza dimensionale delle grandezze presenti in una relazione fisica. Le due principali funzioni dell’analisi dimensionale sono le seguenti:
- controllare che le operazioni matematiche tra le varie grandezze producano un risultato con le dimensioni fisiche richieste; se le dimensioni dei due membri di un’equazione non coincidono, la formula è sicuramente errata;
- dedurre una struttura matematica plausibile della formula basandosi sulle grandezze fisiche coinvolte nel fenomeno studiato.
L’analisi dimensionale non determina costanti numeriche adimensionali né, in generale, funzioni di rapporti adimensionali. L’omogeneità dimensionale è una condizione necessaria, ma non sufficiente, della correttezza fisica. Come esempio si consideri un pendolo semplice ideale costituito da una massa puntiforme, sospesa mediante un filo inestensibile e di massa trascurabile a un punto fisso, immersa in un campo gravitazionale uniforme. Si trascurano le dissipazioni e si considerano piccole oscillazioni.
Il periodo è l’intervallo di tempo impiegato dal pendolo per compiere un’oscillazione completa e si misura in secondi ().
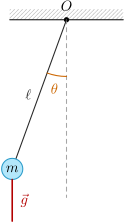
Figura 1: Pendolo semplice ideale:  è il punto di sospensione fisso e
 è l’angolo formato dal filo con la verticale.
Si ipotizza una dipendenza monomiale del periodo dalla lunghezza del filo , dal modulo  dell’accelerazione di gravità e dalla massa :

dove  è una costante adimensionale. Poiché
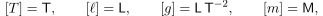
il confronto degli esponenti di , e fornisce
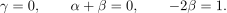
Ne segue
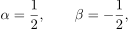
e quindi

Nell’ipotesi monomiale adottata, e in assenza di ulteriori scale di massa, il periodo non dipende da . L’analisi dimensionale non consente tuttavia di ricavare il valore della costante .
Nel modello linearizzato delle piccole oscillazioni, le leggi della dinamica forniscono  e dunque

Per oscillazioni di ampiezza finita ma piccola, questa relazione costituisce un’approssimazione. Il fattore  non può essere determinato mediante la sola analisi dimensionale.
Le principali regole operative dell’analisi dimensionale sono le seguenti:
- si possono sommare o sottrarre solo grandezze con la stessa dimensione;
- i due membri di un’uguaglianza devono avere la stessa dimensione;
- un prodotto moltiplica le dimensioni;
- un rapporto divide le dimensioni.
Vettori: concetti fondamentali e operazioni
Definizione 1.4 (vettore). Fissati assi cartesiani ortogonali e orientati, con versori unitari, rappresentiamo un vettore nel piano con la coppia  e nello spazio con la terna
 . I numeri
 ,
 ,
 si chiamano componenti cartesiane e sono le proiezioni scalari con segno del vettore sui rispettivi assi. In termini dei versori degli assi,
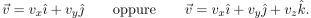
Per un vettore non nullo si distinguono:
la direzione, cioè l’insieme delle rette parallele a una sua rappresentazione;
il verso, cioè l’orientamento dalla coda verso la punta della freccia che lo rappresenta;
il modulo
 , cioè la norma del vettore; nella rappresentazione geometrica è proporzionale alla lunghezza del segmento orientato dall’origine al punto delle sue componenti, secondo la scala scelta.
 , cioè la norma del vettore; nella rappresentazione geometrica è proporzionale alla lunghezza del segmento orientato dall’origine al punto delle sue componenti, secondo la scala scelta.
In particolare,
(1.1) 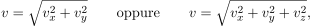
a seconda che il vettore appartenga al piano oppure allo spazio.
Il vettore nullo  ha tutte le componenti nulle e modulo zero; non ha direzione e verso determinati. Nei quesiti con sole componenti numeriche consideriamo vettori matematici. Quando il vettore rappresenta una grandezza fisica, le componenti si esprimono nella medesima unità, indicata nel testo.
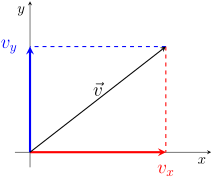
Figura 2: Rappresentazione nel piano del vettore : e sono le componenti scalari con segno, mentre le frecce colorate rappresentano i corrispondenti vettori componenti.
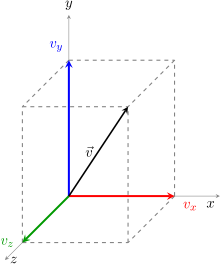
Figura 3: Rappresentazione nello spazio del vettore : , e sono le componenti scalari con segno, mentre le frecce colorate rappresentano i corrispondenti vettori componenti.
Definizione 1.5 (operazioni tra vettori). Dati due vettori  e , espressi rispetto allo stesso sistema di assi cartesiani,

e dato uno scalare reale  , si definiscono:
la somma, ottenuta sommando le componenti omonime,

la differenza, ottenuta sottraendo le componenti omonime,
il prodotto per uno scalare,

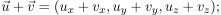
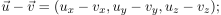
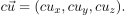
Per grandezze vettoriali fisiche, somma e differenza sono definite tra grandezze della stessa natura e con unità compatibili. Se è adimensionale,  conserva l’unità di ; un coefficiente dimensionato modifica invece la natura e l’unità del risultato.
Per applicare graficamente la regola del parallelogramma a vettori liberi, si traslano le loro rappresentazioni senza modificarne modulo, direzione e verso, in modo da far coincidere le origini. Il vettore somma  è la diagonale orientata dall’origine comune al vertice opposto; il vettore differenza
 è la diagonale orientata dalla punta di alla punta di .
La somma può anche essere costruita con la regola punta-coda: si trasla portandone la coda sulla punta di , quindi si congiunge la coda di con la nuova punta di . La stessa costruzione si estende, in successione, alla somma di più vettori.
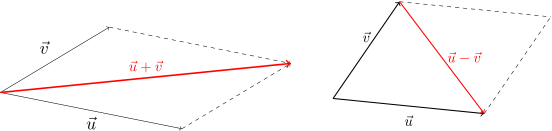
Figura 4: rappresentazione grafica del vettore somma  e del vettore differenza
 ottenuti con la regola del parallelogramma.
Proposizione 1.6 (Modulo della somma tra due vettori). Siano e due vettori non nulli, di moduli rispettivamente  e
 , e sia
 l’angolo compreso tra i loro versi. Allora
(1.2) 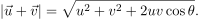
Infatti, nel triangolo costruito con la regola punta-coda, l’angolo opposto al lato  è
 . Per il teorema del coseno,
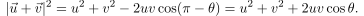
Se uno dei due vettori è nullo, il modulo della somma coincide con quello dell’altro; in tal caso l’angolo tra i vettori non è definito.
Da questa relazione derivano i seguenti casi notevoli:
vettori paralleli con lo stesso verso (
 ):
 ;
vettori paralleli con versi opposti (
 ):
 ;
vettori perpendicolari (
 ):
 .
 ):
 ;
 ):
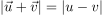 ;
 ):
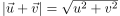 .
Definizione 1.7 (prodotto scalare). Dati due vettori  e
 , il loro prodotto scalare è lo scalare
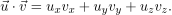
Per vettori fisici, l’unità del prodotto scalare è il prodotto delle unità dei due fattori.
Se e sono non nulli, di moduli e , e è l’angolo compreso tra i loro versi, allora
(1.3) 
La quantità  è la proiezione scalare con segno di lungo la direzione orientata di ; moltiplicandola per il modulo si ottiene il prodotto scalare.
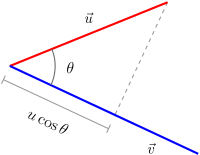
Figura 5: La figura evidenzia la proiezione scalare con segno di lungo la direzione orientata di ; moltiplicandola per si ottiene  .
Definizione 1.8 (prodotto vettoriale). Nello spazio tridimensionale il prodotto vettoriale  è definito per ogni coppia di vettori. Se uno dei due vettori è nullo oppure i vettori sono paralleli, il risultato è il vettore nullo . Se invece e sono non nulli e non paralleli, posto
 per l’angolo compreso tra i loro versi, ha:
modulo
 ;
direzione perpendicolare al piano individuato dai due vettori;
verso determinato dalla regola della mano destra, passando nell’ordine da
 a
 .
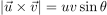 ;
Il prodotto vettoriale soddisfa, in tutti i casi, la proprietà di antisimmetria
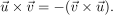
Quando il prodotto è non nullo, i due risultati hanno lo stesso modulo e la stessa direzione, ma versi opposti; se il prodotto è nullo, l’identità resta comunque valida.
Nella rappresentazione piana, il simbolo  indica un vettore perpendicolare al foglio e diretto verso l’osservatore, mentre
 indica un vettore perpendicolare al foglio e diretto lontano dall’osservatore.
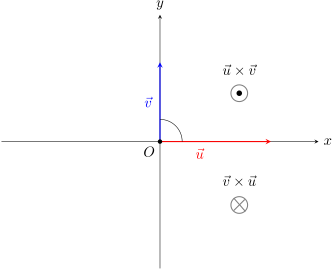
Figura 6: Convenzione grafica: rappresenta un vettore uscente dal foglio verso l’osservatore; rappresenta un vettore entrante nel foglio, lontano dall’osservatore.
Considerati due vettori e non nulli, i loro prodotti scalare e vettoriale sono legati alla loro posizione reciproca; dalle definizioni precedenti si può dedurre che:
- e sono perpendicolari (ossia formano un angolo di
 ) se e solo se il loro prodotto scalare è nullo:

- e sono paralleli se e solo se il valore assoluto del loro prodotto scalare è pari al prodotto dei rispettivi moduli:

nel caso in cui
e siano vettori dello spazio tridimensionale, essi sono paralleli se e solo se il loro prodotto vettoriale è il vettore nullo:
 ) se e solo se il loro prodotto scalare è nullo:
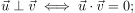
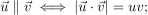
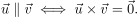
Testi degli esercizi
Legenda della difficoltà. La raccolta utilizza due livelli: una stella piena indica un quesito di richiamo diretto o risolvibile in un solo passaggio; due stelle piene indicano un quesito che richiede l’applicazione coordinata di più passaggi. L’ordine degli esercizi non è necessariamente crescente e alcuni quesiti riprendono intenzionalmente concetti già incontrati, per favorirne il consolidamento.
Esercizio 1  . Qual è l’unità derivata coerente del SI per la densità di massa?
A)

B)

C)

D)

E)


Svolgimento
La risposta corretta è la A.
La densità di massa è definita dal rapporto tra una massa e il volume da essa occupato:

Nel Sistema Internazionale la massa si misura in chilogrammi () e il volume in metri cubi ( ). Si conclude che l’unità derivata coerente richiesta è

L’opzione  impiega unità e prefissi ammessi dal SI, ma non è un’unità coerente, perché
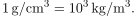
Questa parte è riservata agli abbonati
per continuare a leggere, attiva un abbonamento.
• Mensile: 7,99€ / mese • Trimestrale: 19,99€ / 3 mesi • Annuale: 79,99€ / anno
Attiva abbonamentoGià abbonato? Accedi